Poin Kunci Implementasi AMR (Key Takeaways)
- Software adalah inti: robot hanyalah alat angkut; keberhasilan proyek ditentukan oleh peta, alur tugas, dan integrasi di software RCS-2000.
- Survei menentukan solusi: kondisi lantai, alur barang, dan target throughput menentukan tipe robot, metode navigasi, dan jumlah unit.
- Kriteria serah terima disepakati di awal: target kinerja yang jelas mencegah pekerjaan ulang di akhir proyek.
- Integrasi lewat API: WMS atau sistem produksi mengirim tugas ke RCS-2000 dan menerima status tugas dalam format data standar.
1. Gambaran Sistem: Robot, RCS-2000, dan Sistem Gudang
Proyek AMR (Autonomous Mobile Robot) atau AGV tidak berhenti pada pembelian robot. Sebuah sistem AMR yang berjalan terdiri dari tiga lapisan:
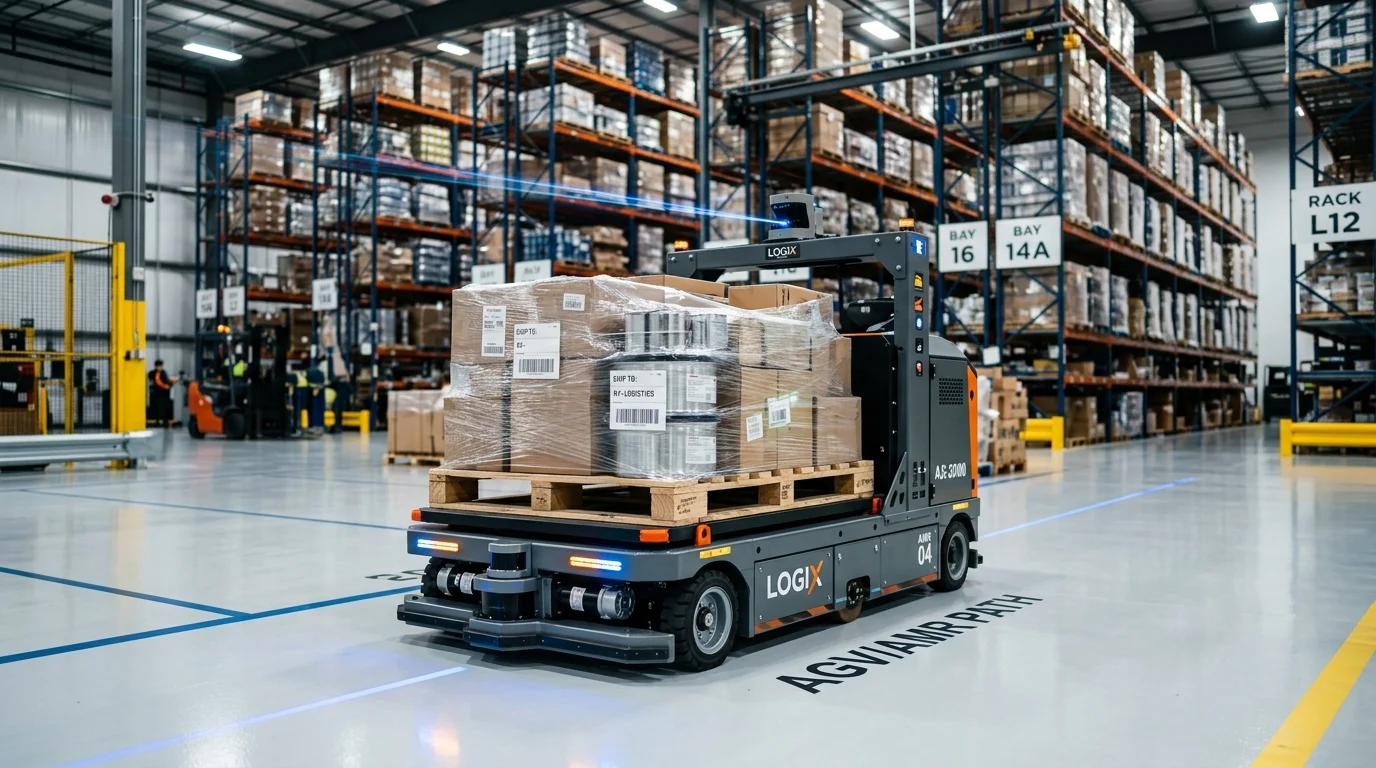
- Robot, misalnya Latent Mobile Robot (LMR) yang masuk ke bawah rak lalu mengangkatnya, atau robot forklift (FMR) untuk palet.
- Sistem kontrol robot (RCS-2000), yang menyimpan peta, posisi rak, dan posisi setiap robot, lalu membagi tugas ke robot yang tersedia. Pengelolaan banyak robot sekaligus dibahas di artikel fleet management RCS-2000.
- Sistem di atasnya, seperti WMS, MES, atau layar operator, yang menentukan barang apa yang harus dipindahkan dan ke mana.
Karena itu, tahapan implementasi selalu mencakup ketiga lapisan tersebut, bukan hanya pengiriman unit robot.
2. Tahapan Proyek AMR dari Awal hingga Serah Terima
| Tahap | Kegiatan utama | Hasil |
|---|---|---|
| 1. Pengenalan solusi | Memahami masalah operasional, target, jadwal, dan anggaran proyek. | Ruang lingkup awal yang jelas |
| 2. Survei lokasi | Melihat denah, kondisi lantai, lebar jalur, alur barang, jenis rak atau palet, serta sistem yang sudah ada. | Data lapangan lengkap |
| 3. Solusi & jumlah unit | Memilih tipe robot dan metode navigasi, menghitung jumlah robot dari target throughput dan jarak tempuh. | Rancangan sistem dan jumlah robot |
| 4. Penawaran & kriteria serah terima | Menyepakati lingkup pekerjaan, pembagian peran integrasi, dan target kinerja yang akan diuji. | Kriteria penerimaan tertulis |
| 5. Persiapan & konfigurasi | Menyiapkan server dan jaringan, membuat peta, mengatur area, rak, robot, dan alur tugas di RCS-2000. | Sistem siap diuji |
| 6. Integrasi | Menghubungkan RCS-2000 dengan WMS, MES, atau layar operator melalui API. | Tugas mengalir otomatis |
| 7. Uji coba & serah terima | Menguji alur tugas sesuai kriteria yang disepakati, melatih operator, lalu menyerahkan sistem. | Sistem beroperasi dan tim terlatih |
| 8. Dukungan purna jual | Pemantauan, penyesuaian peta atau alur bila layout berubah, dan penanganan kendala. | Operasi berkelanjutan |
3. Survei Lokasi dan Penentuan Jumlah Robot
Survei adalah tahap yang paling menentukan. Informasi yang kurang di tahap ini biasanya berujung pada penambahan pekerjaan di akhir proyek. Hal-hal yang perlu dicatat antara lain:
- Denah area kerja, titik ambil dan titik antar, serta jalur yang dapat dilalui robot.
- Kondisi lantai, karena memengaruhi metode navigasi dan stabilitas robot.
- Jenis dan ukuran rak, wadah, atau palet yang akan dibawa.
- Target jumlah perpindahan per jam dan jam operasi, termasuk waktu pengisian baterai.
- Sistem yang sudah ada dan data apa yang perlu dipertukarkan.
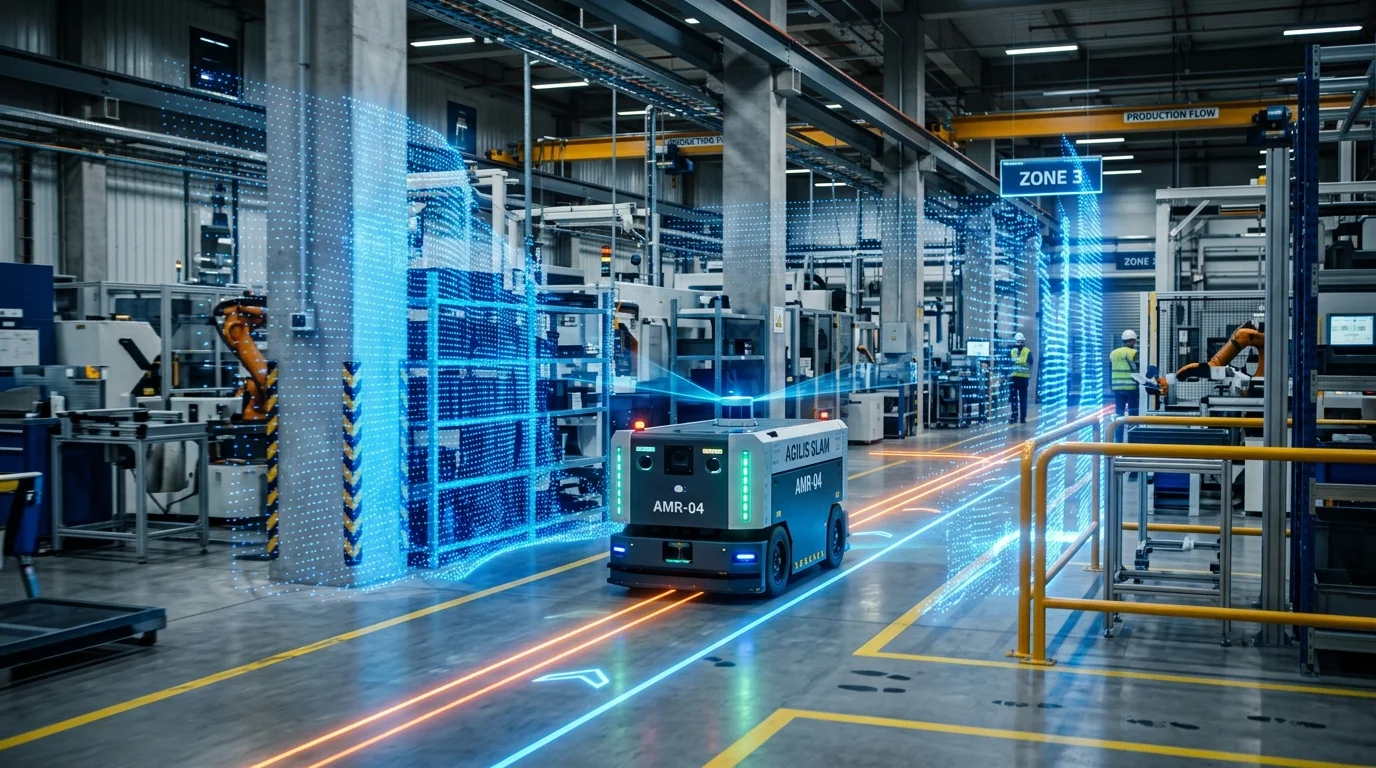
Dari data ini dipilih tipe robot dan metode navigasinya. Robot dengan navigasi kode lantai membaca kode QR di lantai untuk menentukan dan mengoreksi posisinya, cocok untuk area dengan jalur yang tetap. Robot dengan navigasi laser SLAM membuat peta dari pemindaian lingkungan sekitar, sehingga lebih fleksibel bila layout sering berubah. Perbandingannya dibahas di artikel navigasi laser SLAM dibanding AGV.
Jumlah robot dihitung dari target throughput, jarak tempuh rata-rata, dan waktu yang dipakai robot untuk mengisi baterai. Angka ini sebaiknya disepakati bersama kriteria serah terima, karena jumlah unit dan target kinerja saling berkaitan.
4. Konfigurasi Sistem di RCS-2000
Setelah server dan jaringan siap, konfigurasi dilakukan berurutan agar setiap komponen dikenali oleh sistem:
- Peta. Peta area kerja dibuat dan diedit, lalu diolah menjadi data titik dan jalur yang dipakai robot.
- Layanan sistem. Layanan kontrol robot dihubungkan ke peta yang akan dipakai.
- Robot. Tipe robot didaftarkan, lalu setiap unit ditambahkan dan dihubungkan ke sistem melalui jaringan.
- Rak dan wadah. Ukuran dan struktur rak didaftarkan agar sistem tahu kapan robot bisa lewat di bawah rak atau harus berputar.
- Alur tugas. Urutan kerja robot disusun, misalnya meminta rak, meminta titik tujuan, memilih robot, lalu menjalankan pengangkutan.
Jenis area
Peta dibagi menjadi area dengan fungsi berbeda, misalnya:
- Area umum untuk penyimpanan dan pergerakan biasa.
- Area lorong (aisle) untuk penyimpanan berderet dengan aturan masuk-keluar FIFO atau LIFO. Lorong satu arah hanya bisa memakai LIFO.
- Area larangan lintas yang tidak dilalui robot kecuali tujuannya memang di area tersebut.
- Area pembatas jumlah robot untuk membatasi jumlah robot di satu zona.
- Area kembali tempat robot diarahkan setelah tugas selesai.
5. Jenis Alur Tugas yang Umum Dipakai
| Alur tugas | Cara kerja | Contoh penggunaan |
|---|---|---|
| Titik ke titik | Robot memindahkan rak dari satu titik ke titik tujuan tertentu. | Antar mesin atau antar lini produksi |
| Titik ke area | Sistem memilih sendiri titik kosong di area tujuan. | Mengirim barang jadi ke area penyimpanan |
| Area ke area | Sistem memilih rak di area asal dan titik kosong di area tujuan. | Perpindahan antar zona gudang |
| Tukar rak kosong-penuh | Rak penuh di stasiun kerja diganti rak kosong, dengan satu robot bergantian atau dua robot dengan pengisian ulang otomatis. | Stasiun kerja yang tidak boleh berhenti |
| Siklus berulang | Robot bolak-balik antara dua titik sebanyak jumlah tertentu atau terus-menerus sampai dihentikan. | Pasokan material rutin, uji ketahanan |
| Masuk-keluar lorong | Robot menaruh atau mengambil rak di lorong sesuai aturan FIFO atau LIFO. | Penyimpanan padat per batch |
6. Integrasi dengan WMS, MES, atau Layar Operator
Untuk perpindahan sederhana, tugas bisa dikirim langsung dari layar operator. Bila tugas robot harus mengikuti pesanan dan data stok, RCS-2000 dihubungkan ke sistem di atasnya melalui API. Komunikasinya umumnya memakai pola klien-server: sistem pengirim mengirim perintah dalam format data terstruktur (misalnya JSON) ke alamat yang disediakan, lalu RCS-2000 menjalankan tugas dan melaporkan statusnya kembali.
Contoh pertukaran data yang umum: WMS mengirim perintah "pindahkan rak X ke titik Y", RCS-2000 menugaskan robot yang tersedia, lalu melaporkan saat tugas dimulai dan selesai. Pembagian peran integrasi, antara penyedia robot, integrator, dan tim IT pelanggan, sebaiknya disepakati sejak tahap penawaran. Penerapan pada pemenuhan pesanan dibahas di artikel goods-to-person AMR.
7. Uji Coba, Serah Terima, dan Operasi Harian
Uji coba dilakukan per alur tugas, dimulai dari satu robot lalu ditingkatkan ke seluruh armada. Hal yang diuji mengikuti kriteria serah terima yang sudah disepakati, misalnya jumlah perpindahan per jam, perilaku saat ada hambatan, dan perpindahan robot ke stasiun pengisian.
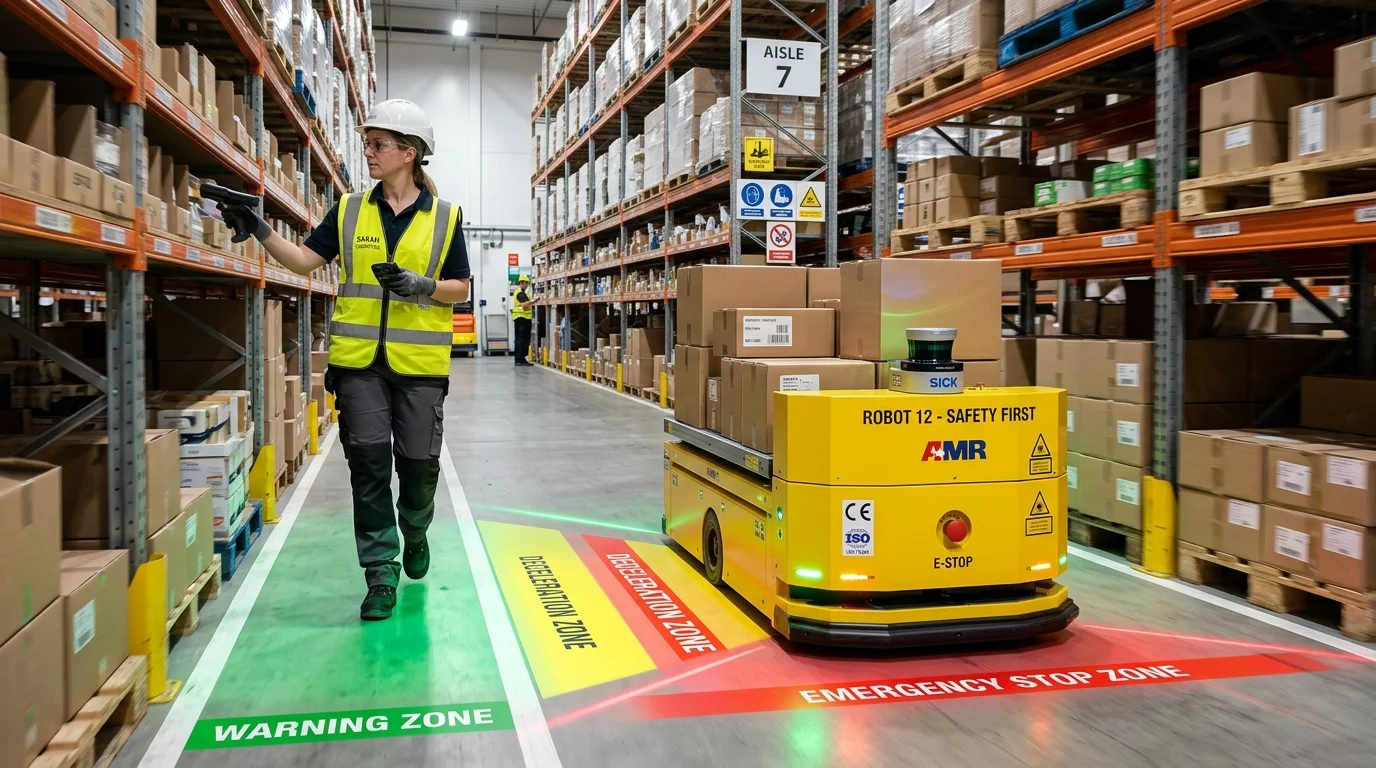
Robot memantau sisa baterainya dan kembali mengisi daya sesuai ambang batas yang diatur di sistem, sehingga ambang ini perlu disesuaikan dengan pola kerja agar robot tidak mengisi daya di jam sibuk. Mekanismenya dibahas di artikel auto-docking dan charging AMR, sedangkan aspek keselamatan dibahas di artikel keselamatan AMR dengan LiDAR.
Setelah serah terima, operator dan teknisi pelanggan dilatih untuk menjalankan tugas harian. Perubahan layout di kemudian hari cukup ditindaklanjuti dengan memperbarui peta dan alur tugas, tanpa mengganti robot.
8. Mendiskusikan Proyek AMR dengan BSM
PT Berkah Solusi Mandiri membantu pemilihan robot Hikrobot, survei kebutuhan, dan koordinasi integrasi dengan sistem yang sudah ada. Pelajari pilihan robot di halaman AMR & Warehouse Automation dan platform iWMS & RCS, atau hubungi tim BSM untuk membahas kebutuhan lokasi Anda.
Artikel Terkait