Poin Kunci Orkestrasi Armada (Key Takeaways)
- Skalabilitas Terkendali: Memungkinkan transisi mulus dari penerapan pilot project (3–5 robot) menjadi armada skala industri penuh (puluhan hingga ratusan robot) tanpa penurunan performa.
- Mitigasi Deadlock Cerdas: Membagi denah menjadi simpul reservasi dinamis untuk mencegah pertemuan berhadapan di lorong sempit satu jalur.
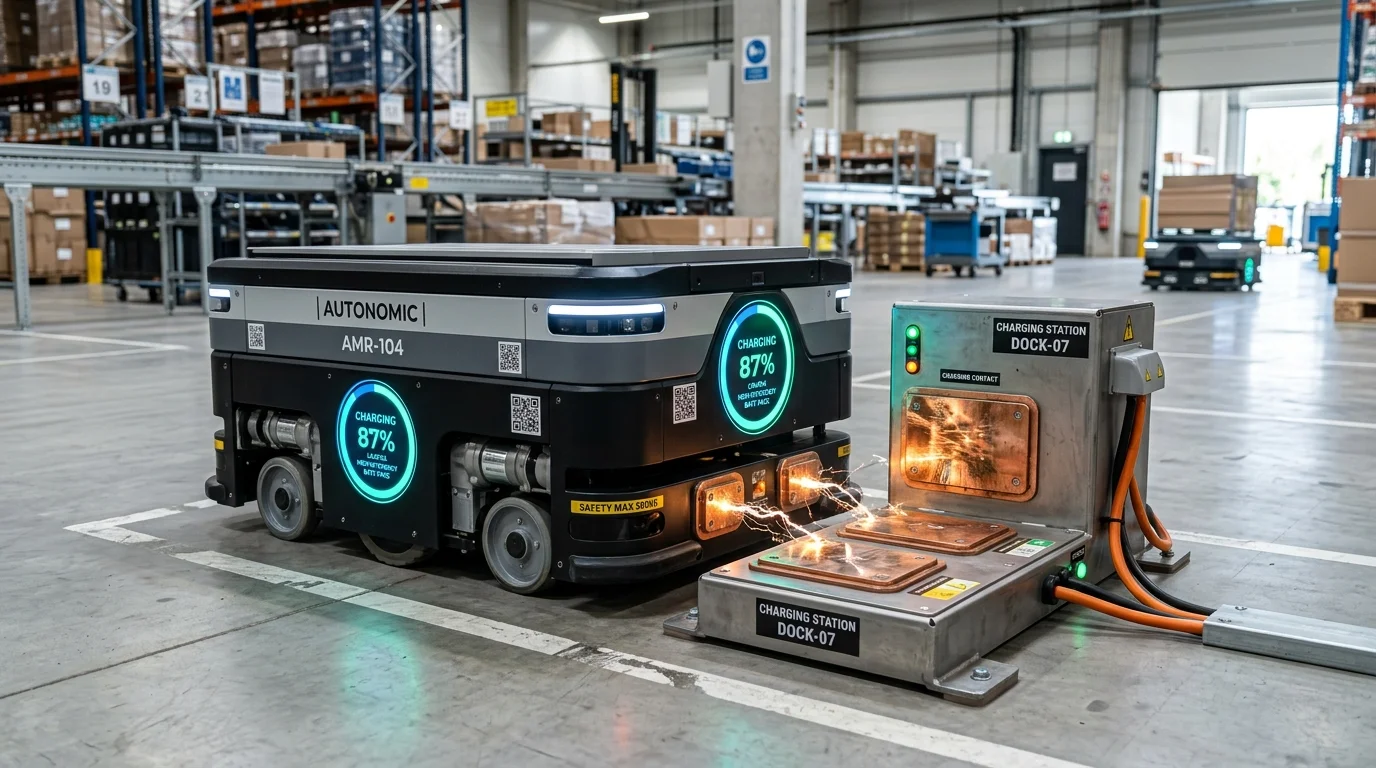
- Efisiensi Energi Berkelanjutan: Menjadwalkan pengisian daya baterai secara otonom saat jeda antrean tugas (opportunity charging) berdasarkan level SoC robot.
- Jembatan Digital WMS / ERP: Mengubah pesanan pengiriman dari sistem manajemen inventaris menjadi instruksi pergerakan robot fisik secara instan.
1. Mengapa Operasional Multi-AMR Membutuhkan Robot Control System (RCS)?
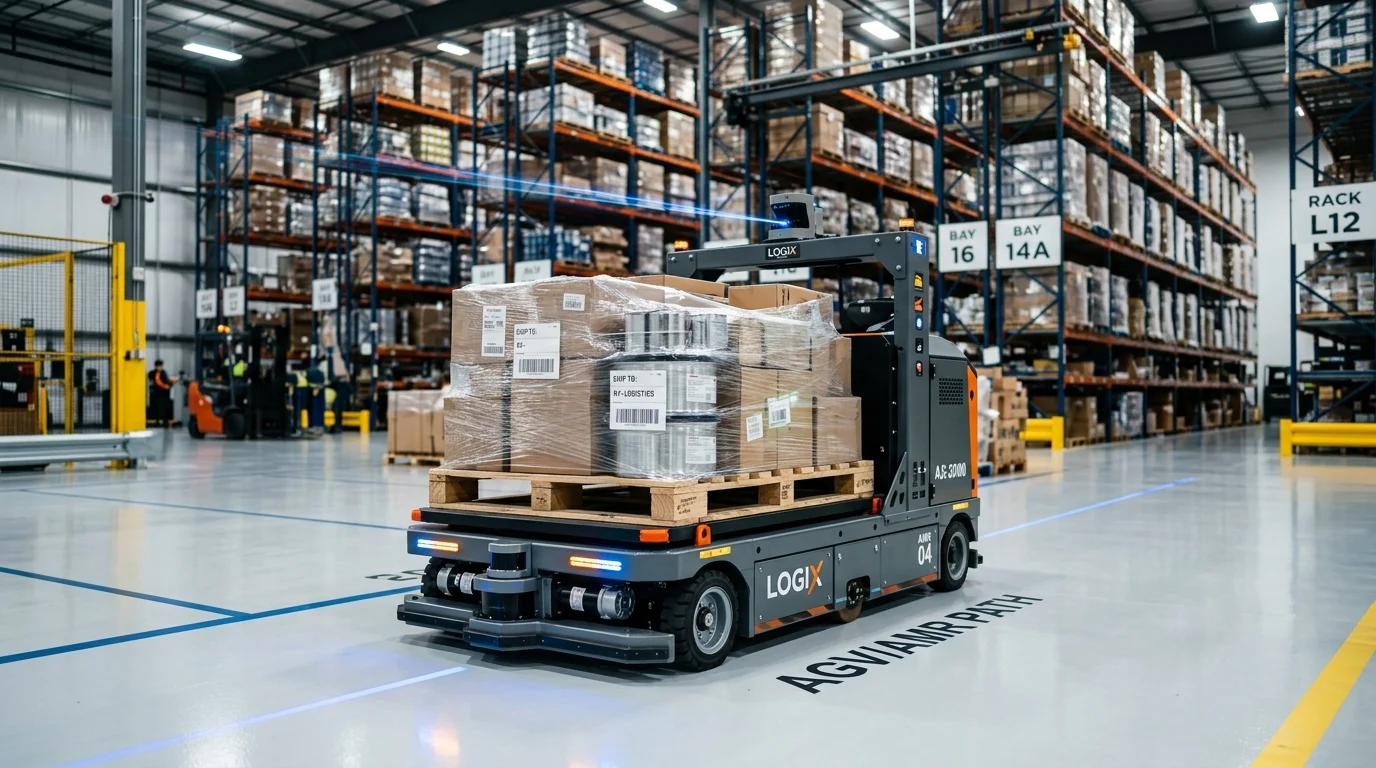
Ketika sebuah perusahaan baru pertama kali menerapkan 1 atau 2 unit Autonomous Mobile Robot (AMR), kedua robot tersebut dapat beroperasi dengan baik hanya mengandalkan navigasi mandiri masing-masing. Jika keduanya berpapasan di lorong, sensor LiDAR lokal akan mendeteksi rintangan dan robot akan bermanuver menghindar.
Namun, ketika skala operasional ditingkatkan menjadi 10, 30, atau lebih dari 100 unit robot yang bergerak serentak di lantai fasilitas seluas puluhan ribu meter persegi, navigasi mandiri terdistribusi saja tidak lagi memadai.
Tanpa lapisan orkestrasi armada terpusat, robot-robot tersebut akan saling berebut hak jalan di persimpangan utama, menumpuk di depan lorong pengambilan barang yang sama, atau mengalami situasi saling mengunci (deadlock) di mana dua robot saling berhadapan di lorong sempit dan tidak ada yang dapat melaju. Di sinilah peran krusial Robot Control System (RCS) seperti platform Hikrobot RCS-2000 menjadi jantung penentu keberhasilan otomasi intralogistik.
2. Tantangan Skalabilitas Multi-Robot: Fenomena Deadlock dan Kemacetan
Dalam rekayasa sistem otomasi pergudangan, kompleksitas koordinasi bertambah secara eksponensial seiring bertambahnya jumlah unit bergerak:
- Fenomena Deadlock (Saling Mengunci): Situasi di mana Robot A ingin melewati Lorong 1 menuju ke timur, sementara Robot B berada di Lorong 1 bergerak ke barat. Karena lorong hanya muat satu robot, kedua unit akan berhenti saling menunggu tanpa jalan keluar jika tidak ada perintah mundur dari sistem pusat.
- Penumpukan Persimpangan (Intersection Bottlenecks): Area di sekitar stasiun penimbangan atau titik keluar-masuk konveyor sering menjadi titik temu puluhan robot. Tanpa pengaturan antrean, terjadi penumpukan fisik yang memperlambat waktu siklus (cycle time) seluruh lini produksi.
- Ketimpangan Beban Kerja (Workload Imbalance): Risiko di mana beberapa robot tertentu bekerja terlalu keras hingga kehabisan baterai sebelum jadwalnya, sementara robot lain berada dalam status menganggur (idle) di sudut lain pabrik.
3. Cara Kerja Arsitektur Hikrobot RCS-2000 dalam Mengorkestrasi Armada
Hikrobot RCS-2000 dirancang sebagai platform middleware terpadu yang memadukan komputasi terdistribusi di sisi robot dengan kecerdasan komputasi terpusat di server fasilitas:
Komponen Utama Arsitektur Sistem:
- RCS Server Engine: Server terpusat (dapat dikonfigurasi dengan skema redundansi fail-over aktif-pasif) yang memproses peta digital global, algoritma perutean graf, dan database status armada secara real-time.
- Traffic Controller Module: Modul yang mengatur izin melintas pada setiap ruas jalan (edge) dan simpul persimpangan (node) melalui reservasi slot waktu dinamis.
- Task Scheduler & Dispatcher: Modul yang menerima pesanan pemindahan barang dari software bisnis dan memecahnya menjadi serangkaian sub-tugas fisik (Pick up, Transport, Drop off).
- Vehicle Onboard Agent: Komputer mikro di setiap robot yang bertukar paket status (telemetri posisi, kecepatan, beban muatan, voltase baterai) dengan server RCS via jaringan Wi-Fi industri secara periodik setiap beberapa milidetik.
4. Algoritma Dynamic Route Planning dan Manajemen Hak Jalan Persimpangan
Salah satu keunggulan terbesar Hikrobot RCS-2000 adalah algoritma perencanaan rute dinamis (dynamic path planning) berbasis varian algoritma Time-Enhanced A* atau Conflict-Based Search (CBS):
- Reservasi Spasial-Temporal (Space-Time Reservation): Ketika robot ditugaskan bergerak dari titik A ke titik B, sistem tidak hanya menghitung jalur geografis terpendek, melainkan merencanakan jadwal kehadiran robot pada setiap koordinat simpul jalan di setiap detik ke depan.
- Rerouting Preventif: Jika sistem mendeteksi bahwa Lorong Utama 3 diproyeksikan akan dilintasi oleh tiga robot lain pada detik ke-45, robot keempat akan dialihkan melalui rute samping yang sedikit lebih jauh namun bebas antrean, menghasilkan waktu tiba keseluruhan yang lebih cepat.
- Pengaturan Persimpangan Cerdas: Pada area pertemuan empat arah, sistem secara otomatis memberikan status lampu hijau virtual kepada robot dengan muatan prioritas tertinggi atau robot yang sedang mengantarkan material kritis lini perakitan.
Pelajari bagaimana RCS-2000 menyinkronkan rute robot dengan siklus pengisian daya pada artikel pilar pendukung kami: Efisiensi Baterai LiFePO4 dan Mekanisme Auto-Docking Charging untuk Operasional 24 Jam.
5. Mekanisme Dynamic Task Allocation dan Dispatching Cerdas
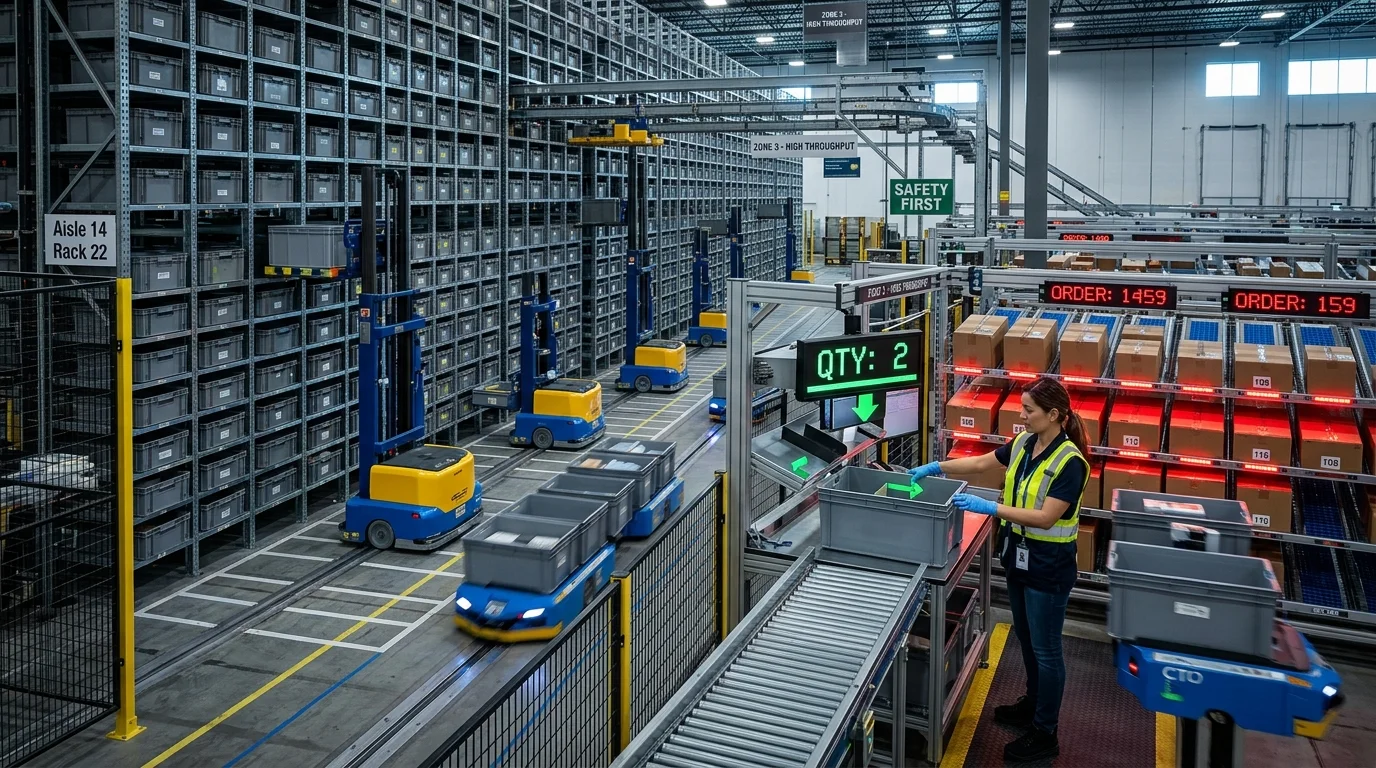
Ketika sistem pergudangan menerbitkan ratusan instruksi pemindahan palet dalam satu jam, efisiensi alur kerja sangat ditentukan oleh cara tugas-tugas tersebut dibagikan kepada armada robot:
RCS-2000 mengevaluasi matriks komprehensif sebelum menunjuk robot pelaksana:
- Jarak Tempuh Kosong (Deadhead Distance): Sistem memprioritaskan robot yang posisi akhirnya berada paling dekat dengan lokasi penjemputan barang berikutnya, meminimalkan perjalanan robot dalam kondisi tanpa muatan.
- Kapasitas Spesifik Beban: Mencocokkan tipe material dengan jenis robot yang tepat. Jika tugas melibatkan kardus kecil, sistem akan mengarahkan tipe Carton Transfer Unit (CTU); jika melibatkan palet berat 2 ton, tugas dialokasikan ke tipe Forklift Mobile Robot (FMR).
- Pemerataan Siklus Pakai (Wear Leveling): Menjaga agar total jam terbang seluruh armada terdistribusi secara seimbang guna menyederhanakan jadwal pemeliharaan berkala komponen mekanis.
6. Battery-Aware Task Assignment: Pengelolaan Siklus Energi Otomatis
Keberlanjutan operasional 24 jam nonstop hanya dapat tercapai jika manajemen pengisian daya baterai diintegrasikan secara cerdas ke dalam jadwal tugas harian.
Fitur battery-aware assignment pada RCS-2000 memantau parameter State of Charge (SoC) setiap robot:
- Ambang Batas Operasional Normal (SoC > 40%): Robot memenuhi syarat penuh untuk menerima segala jenis misi pengiriman rute panjang.
- Ambang Batas Pengisian Cerdas (SoC 20% – 40%): Robot hanya diberikan tugas-tugas berdurasi singkat di dekat area stasiun pengisian daya. Jika ada waktu luang (idle time) lebih dari 3 menit, robot diarahkan melakukan opportunity charging.
- Ambang Batas Kritis (SoC < 20%): Sistem segera mengunci robot dari antrean tugas baru dan memerintahkannya melaju ke stasiun auto-docking terdekat dengan hak jalan prioritas tinggi.
7. Integrasi Komprehensif dengan WMS, MES, dan ERP Perusahaan
Dalam arsitektur piramida otomasi industri modern (ISA-95), platform RCS bertindak sebagai jembatan eksekusi fisik antara sistem manajemen informasi tingkat atas dengan lantai pabrik:
Protokol dan Standar Komunikasi Terbuka:
- RESTful API / Webhook: Pertukaran data berformat JSON melalui HTTP/HTTPS untuk pemanggilan fungsi pengiriman pesanan (misal:
/api/task/create) dan laporan status penyelesaian tugas. - Database Direct Interface: Mekanisme handshake melalui tabel perantara (intermediate staging table) pada database SQL Server, Oracle, atau MySQL untuk fasilitas dengan sistem legacy.
- Industrial Fieldbus & OPC UA: Integrasi langsung dengan Programmable Logic Controller (PLC) konveyor atau elevator pabrik untuk mengoordinasikan pembukaan pintu otomatis dan transfer barang kontinu.
8. Dashboard Monitoring Real-Time, Digital Twin, dan Predictive Maintenance
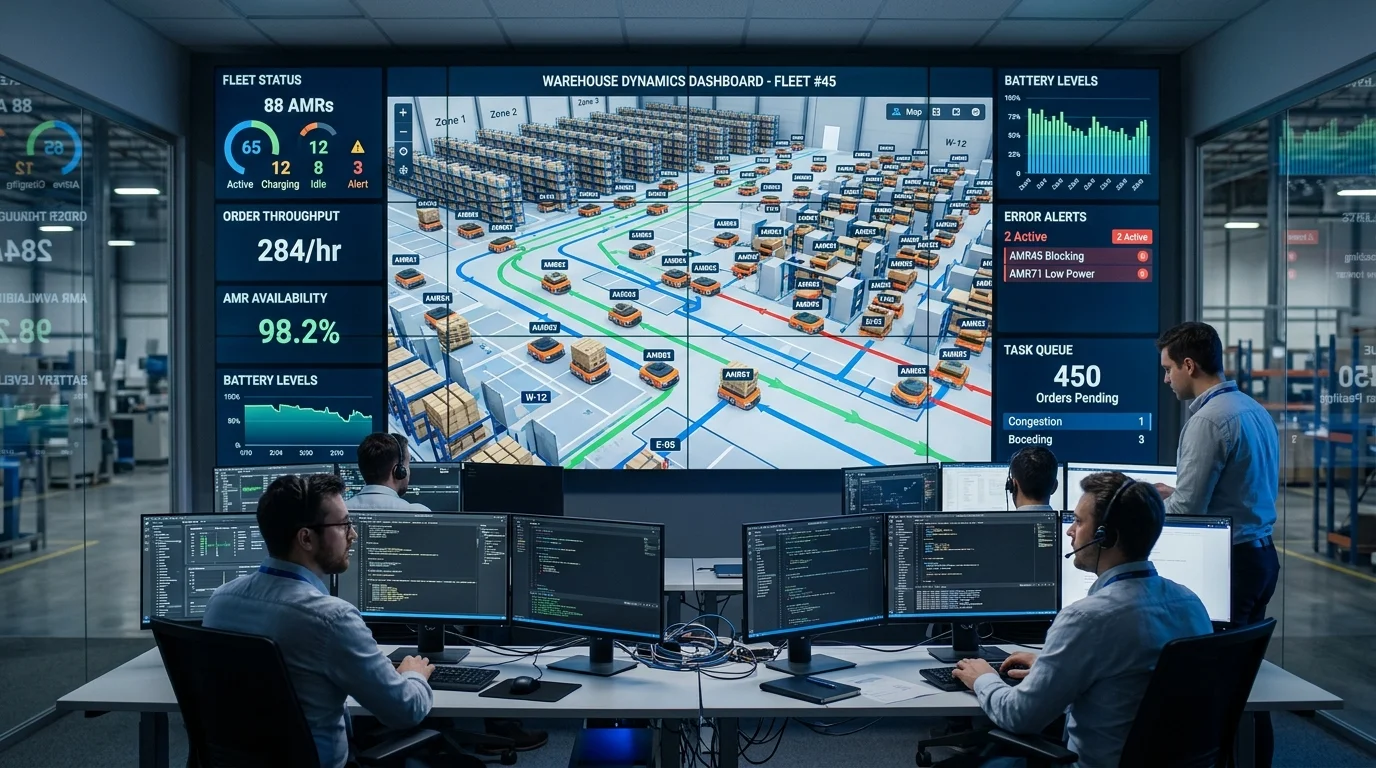
Pengawasan operasional berskala besar disederhanakan melalui antarmuka grafis Digital Twin 2D/3D yang menampilkan kondisi lantai fasilitas secara nyata:
- Pelacakan Spasial Waktu-Nyata: Supervisor gudang dapat melihat representasi 3D setiap robot yang bergerak di denah, lengkap dengan muatan rak atau palet yang sedang diangkut.
- Analisis Kepadatan Lalu Lintas (Heatmap Traffic): Mengidentifikasi lorong-lorong yang sering mengalami perlambatan kecepatan sehingga tim rekayasa fasilitas dapat menyesuaikan penempatan rak barang bergerak cepat (fast-moving SKU).
- Telemetri Diagnostik & Pemeliharaan Prediktif: Mencatat data arus motor, suhu baterai, getaran bearing, dan kebersihan jendela sensor LiDAR guna memprediksi potensi keausan komponen sebelum memicu kerusakan mendadak di lini produksi.
9. Komparasi: Robot Standalone vs Manajemen Armada Terpusat (RCS)
Tabel di bawah ini membandingkan kemampuan armada robot saat dioperasikan secara mandiri tanpa software pusat versus saat diorkestrasi oleh platform Hikrobot RCS-2000:
| Parameter Operasional | Armada Mandiri (Standalone AMR) | Armada Terorkestrasi (Hikrobot RCS-2000) |
|---|---|---|
| Skalabilitas Armada | Terbatas pada 2–5 unit sebelum kemacetan terjadi | Mampu mengelola puluhan hingga ratusan unit serentak |
| Pencegahan Deadlock | Tidak ada; risiko tinggi saling kunci di lorong sempit | Algoritma reservasi simpul dinamis mencegah tabrakan rute |
| Distribusi Beban Kerja | Acak; penugasan manual per unit atau FIFO lokal | Optimal; algoritma dispatching memperhitungkan jarak & beban |
| Manajemen Pengisian Daya | Manual atau hanya saat baterai hampir habis total | Otonom; strategi opportunity charging saat antrean jeda |
| Integrasi WMS / MES | Rumit; harus membangun interface ke masing-masing robot | Tersentralisasi; satu antarmuka gerbang API tunggal ke seluruh armada |
| Visibilitas Fasilitas | Tersebar; status harus diperiksa per robot individual | Terpusat; dashboard Digital Twin 2D/3D interaktif real-time |
10. Interactive Fleet Sizing Tool: Menentukan Kebutuhan Modul RCS
Gunakan instrumen kalkulator interaktif di bawah ini untuk mengestimasi konfigurasi platform RCS yang paling tepat untuk skala operasional fasilitas Anda:
Estimasi Kebutuhan Manajemen Armada Fasilitas
Konfigurasi skala menengah memerlukan server kontrol armada terdedikasi dengan modul Dynamic Traffic Routing dan konektor API RESTful dua arah ke WMS untuk menjamin kelancaran dispatching tugas harian.
11. Interactive Checklist Kesiapan Integrasi Sistem Armada
Verifikasi kesiapan arsitektur IT dan operasional fasilitas Anda sebelum meluncurkan sistem manajemen armada multi-robot:
Audit Kesiapan Infrastruktur Fleet Management
Konsultasikan Kebutuhan AMR, Warehouse Automation, dan Intralogistics Bersama PT Berkah Solusi Mandiri
Ingin mengintegrasikan sistem WMS Anda dengan armada mobile robot Hikrobot melalui platform RCS-2000? Tim software dan automation engineer kami siap membantu merancang arsitektur API yang andal dan terukur.
Konsultasi Integrasi Sistem via WhatsApp13. Kesimpulan dan Rekomendasi Integrasi
Dalam implementasi otomasi intralogistik berskala besar, efisiensi sistem tidak hanya ditentukan oleh kecepatan fisik robot individual, melainkan oleh kecerdasan platform orkestrasi yang mengaturnya.
Melalui platform Hikrobot RCS-2000, fasilitas manufaktur dan pergudangan modern dapat mengoperasikan puluhan hingga ratusan AMR secara harmonis, bebas kemacetan, dan terintegrasi mulus dengan sistem informasi bisnis (WMS/MES).
PT Berkah Solusi Mandiri menghadirkan keahlian lengkap dalam penggelaran software fleet management, mulai dari instalasi server, optimasi algoritma lalu lintas, pengembangan antarmuka API kustom, hingga pelatihan personil operator fasilitas Anda di seluruh Indonesia.
Eksplorasi Topik Terkait dalam Kluster AMR
AMR (Autonomous Mobile Robot) Lengkap
Kembali ke artikel pilar komprehensif mengenai cara kerja, komponen, jenis tipe, dan evaluasi ROI industri.
Kembali ke Pilar Utama MANAJEMEN ENERGIBaterai LiFePO4 & Auto-Docking
Pelajari strategi opportunity charging dan efisiensi baterai siklus tinggi untuk operasi armada 24 jam.
Baca Selengkapnya FULFILLMENT & E-COMMERCEGoods-to-Person & Robot CTU
Akselerasi kecepatan pemenuhan pesanan e-commerce dengan sistem pengambilan karton otomatis dari rak tinggi.
Baca Selengkapnya SOLUSI KOMPREHENSIFAMR Warehouse Automation Indonesia
Jelajahi portfolio layanan integrasi otomasi gudang dan solusi mobile robot Hikrobot dari PT Berkah Solusi Mandiri.
Lihat Layanan KamiKonsultasikan Kebutuhan AMR, Warehouse Automation, dan Intralogistics Bersama PT Berkah Solusi Mandiri
Wujudkan orkestrasi armada robot intralogistik yang presisi, adaptif, dan terintegrasi penuh bersama para pakar di BSM.
Hubungi Konsultan Software BSMArtikel Terkait