Poin Kunci Navigasi Otonom (Key Takeaways)
- Zero Physical Track: Mengeliminasi biaya pemeliharaan pita magnetik dan risiko downtime operasional akibat pita yang terkelupas oleh roda forklift manual.
- Agilitas Desain Ulang Pabrik: Perubahan stasiun kerja atau rute material dapat disesuaikan lewat modifikasi software dalam hitungan menit tanpa investasi infrastruktur baru.
- Penghindaran Rintangan Aktif: Algoritma local path planning menghitung sudut belok aman untuk melewati halangan dinamis, menjaga kelancaran throughput lini produksi.
- Akurasi Tinggi: Memberikan presisi posisi hingga ±5–10 mm, dan dapat ditingkatkan hingga ±2 mm melalui fusi sensor optik sekunder pada titik presisi mesin.
1. Apa Itu Navigasi Laser SLAM pada AMR?
Dalam dunia robotika industri, Simultaneous Localization and Mapping (SLAM) adalah kemampuan komputasi suatu agen bergerak untuk secara bersamaan membangun peta lingkungan baru yang belum dikenal sembari melacak posisinya sendiri di dalam peta tersebut.
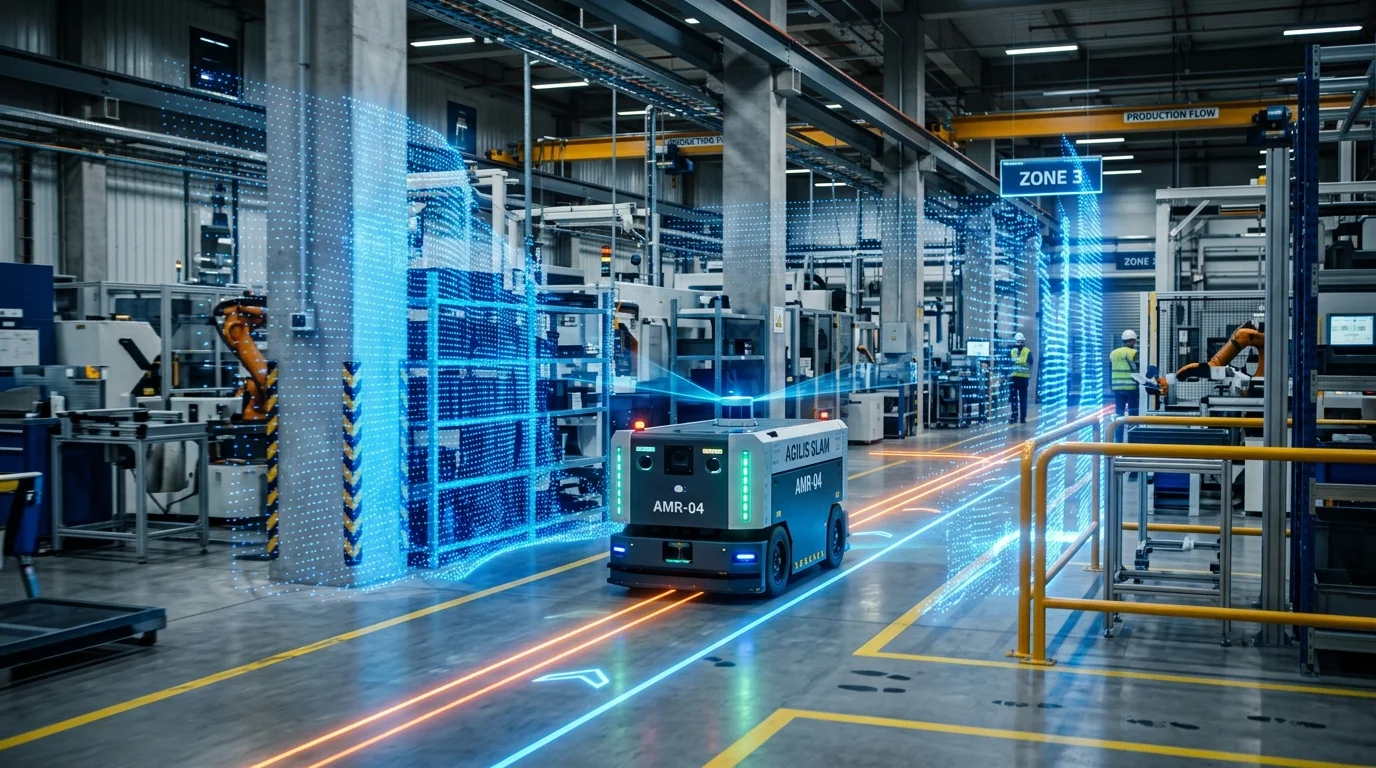
Ketika metode ini menggunakan sensor LiDAR (Light Detection and Ranging) sebagai sumber persepsi utama, teknologi tersebut dikenal sebagai Laser SLAM. Berbeda dengan pendekatan visual yang rentan terhadap bayangan atau perubahan intensitas cahaya ruangan, Laser SLAM memancarkan pulsa sinar laser inframerah berfrekuensi tinggi (biasanya 10 hingga 30 Hz). Pantulan sinar dari objek padat dihitung berdasarkan konstanta kecepatan cahaya, menghasilkan jutaan titik koordinat tiga dimensi (point cloud) dengan akurasi milimeter.
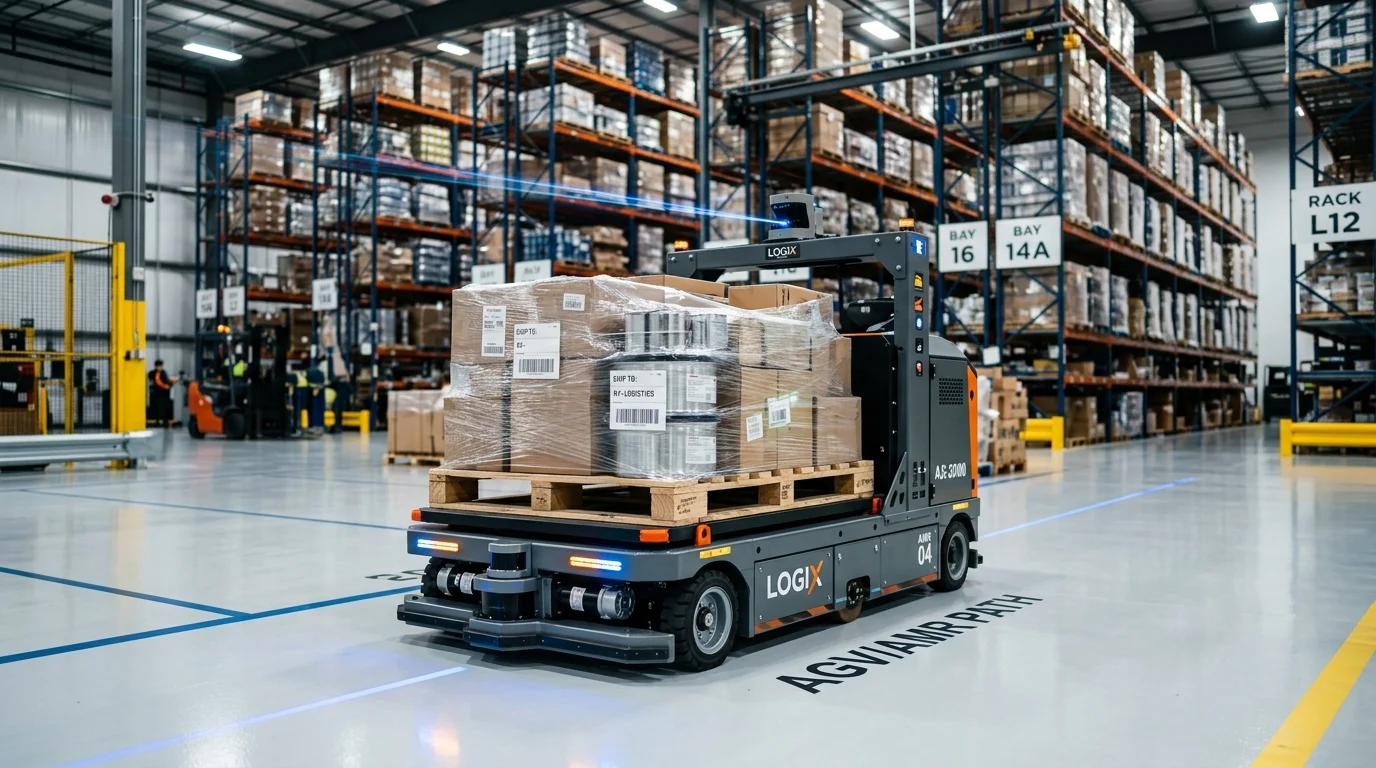
Pada AMR (Autonomous Mobile Robot), data Laser SLAM diproses secara lokal oleh industrial computer onboard. Hasilnya adalah robot memiliki kesadaran situasional (spatial situational awareness) yang tinggi, memungkinkan navigasi bebas di seluruh area fasilitas tanpa terikat pada jalur fisik apa pun.
2. Mengapa Pabrik Modern Bermigrasi dari Pemandu Fisik AGV ke Laser SLAM?
Selama lebih dari tiga dekade, Automated Guided Vehicle (AGV) konvensional mendominasi otomasi transportasi material di lantai pabrik. Namun, seiring dengan peralihan industri ke arah fleksibilitas manufaktur tinggi (agile manufacturing) dan siklus hidup produk yang semakin pendek, kelemahan pemandu fisik AGV mulai menjadi beban operasional yang nyata:
- Kerentanan Fisik Jalur Panduan: Pita magnetik yang ditempel di lantai pabrik sangat rentan terkelupas, tergores, atau robek saat tergilas oleh roda forklift manual bermuatan berat. Kerusakan pita sepanjang 10 cm saja dapat memicu error pembacaan sensor magnetik dan menghentikan seluruh iring-iringan AGV.
- Biaya Modifikasi Layout yang Mahal: Saat pabrik perlu menambah stasiun perakitan baru atau mengubah aliran bahan baku, tim pemeliharaan harus mencabut seluruh pita lama, membersihkan residu lem, dan memasang jalur baru. Proses ini menuntut penghentian lini produksi (production downtime) selama berhari-hari.
- Ketidakmampuan Beradaptasi Terhadap Hambatan: AGV hanya memiliki logika linier: jika sensor optik depan mendeteksi adanya kotak palet yang diletakkan sembarangan di atas garis panduan, AGV akan berhenti kaku di tempat dan membunyikan buzzer peringatan. Jika tidak ada operator yang memindahkan kotak tersebut, seluruh rantai pasokan stasiun berikutnya akan terhenti.
3. Prinsip Kerja Sensor LiDAR, Mapping, dan Lokalisasi Spasial
Arsitektur navigasi Laser SLAM pada AMR industri beroperasi melalui dua tahapan berurutan yang saling melengkapi:
A. Tahap Pemetaan Lingkungan (Mapping Phase)
Sebelum armada robot dapat bekerja secara otonom, satu unit robot dipandu berkeliling area pabrik menggunakan kendali nirkabel (teaching mode). Sensor LiDAR memindai sekeliling dengan sudut pandang hingga 360 derajat, menangkap kontur dinding beton, tiang baja, mesin stasioner, dan rak gudang.
Algoritma SLAM mengeliminasi objek-objek sementara (seperti manusia yang melintas) dan mengunci kontur statis permanen ke dalam format grid peta okupansi (occupancy grid map). Teknisi kemudian dapat menandai area terlarang (keep-out zones), koridor satu arah, zona kecepatan lambat, dan koordinat stasiun kerja secara grafis melalui software armada.
B. Tahap Lokalisasi Waktu-Nyata (Localization Phase)
Saat menjalankan misi pengiriman, AMR secara kontinyu mencocokkan data pindaian laser langsung (live scan) dengan peta digital yang tersimpan menggunakan metode scan matching (seperti algoritma Iterative Closest Point / ICP atau Adaptive Monte Carlo Localization / AMCL).
Data ini difusi dengan informasi kecepatan putaran roda (wheel odometry) dan sensor giroskop IMU. Hasil perpaduan data multi-sensor ini memungkinkan robot mengetahui posisi dan orientasi sudutnya (koordinat x, y, θ) dengan kepastian sangat tinggi dalam hitungan milidetik, bahkan saat berada di tengah pergerakan dinamis pekerja pabrik.
4. Komparasi Komprehensif: AMR Laser SLAM vs AGV Pita Magnetik
Tabel di bawah ini merangkum perbandingan teknis dan operasional mendalam antara kedua pendekatan sistem transportasi otonom:
| Aspek Parameter | AGV Konvensional (Pita Magnetik / Kawat) | AMR (Autonomous Mobile Robot) Laser SLAM |
|---|---|---|
| Metode Navigasi | Sensor magnetik mendeteksi fluks magnetik dari pita di lantai | Sensor LiDAR memetakan kontur alami ruangan (Laser SLAM) |
| Instalasi Fisik | Perlu memotong lantai (wire) atau menempelkan pita perekat | Tanpa modifikasi lantai sama sekali (Zero Infrastructure) |
| Respon Terhadap Hambatan | Berhenti total di tempat; tidak dapat mencari jalan alternatif | Dynamic Obstacle Avoidance; secara mandiri mencari rute memutar |
| Waktu Adaptasi Rute Baru | Beberapa hari hingga minggu (pekerjaan fisik pemasangan pita) | Hitungan menit (pengeditan peta digital via software kontrol) |
| Biaya Pemeliharaan Jalur | Tinggi; penggantian rutin pita aus atau rusak akibat forklift | Nol; tidak ada komponen jalur fisik yang dapat mengalami aus |
| Kemampuan Multi-Rute | Terbatas pada persimpangan magnetik berpola kaku | Fleksibel; ribuan variasi rute dinamis sesuai kepadatan lalu lintas |
| Integrasi Fleet Management | Kontrol berbasis blok rel tertutup (seperti sinyal kereta api) | Algoritma rute dinamis terpadu (seperti kontrol lalu lintas udara) |
| Toleransi Lingkungan Kotor | Rentan bila debu logam menumpuk di atas pita magnetik | Tinggi; algoritma filtering LiDAR membedakan debu dan objek padat |
Ketahui bagaimana arsitektur keseluruhan, komponen perangkat keras, dan pembagian tipe robot terorganisir dalam panduan pilar utama kami: AMR (Autonomous Mobile Robot): Cara Kerja, Keunggulan Utama, dan Jenis Tipe Paling Dicari Industri.
5. Mekanisme Dynamic Obstacle Avoidance dan Rerouting Real-Time
Keunggulan paling nyata yang dirasakan oleh manajer operasional pabrik saat beralih ke AMR adalah kontinuitas aliran material tanpa hambatan (uninterrupted material flow).
Proses penghindaran rintangan dinamis pada sistem Laser SLAM berlangsung melalui tahapan berikut:
- Deteksi Objek Tak Terpetakan: Sensor LiDAR mendeteksi adanya pantulan sinar laser pada jarak 3 hingga 5 meter di depan jalur tempuh yang tidak tercantum dalam peta permanen fasilitas.
- Klasifikasi & Prediksi Spasial: Komputer AMR mengidentifikasi apakah objek tersebut diam (statis, seperti palet yang tertinggal) atau bergerak (dinamis, seperti operator yang sedang berjalan).
- Evaluasi Radius Bebas: Modul local planner memproyeksikan busur manuver alternatif ke kiri dan kanan berdasarkan dimensi fisik muatan robot ditambah jarak aman keselamatan (safety margin).
- Eksekusi Manuver Mulus: Robot menurunkan kecepatan secara terkontrol, berbelok menghindari rintangan, melintas di koridor bebas, lalu menyatu kembali ke lintasan optimal menuju tujuan tanpa memerlukan intervensi manusia sama sekali.
6. Fleksibilitas Terhadap Perubahan Layout Pabrik dan Biaya Retrofit
Dalam era manufaktur modern dengan prinsip lean production, penataan ulang mesin dan sel kerja merupakan hal yang rutin terjadi. Pada sistem AGV berbasis pita magnetik, setiap perubahan layout memerlukan biaya modal tambahan (Capex) untuk material pita baru dan biaya operasional akibat berhentinya jalur produksi.
Dengan AMR berbasis Laser SLAM, proses retrofit layout menjadi proses perangkat lunak murni:
- Penyesuaian Tanpa Gangguan Fisik: Jika sebuah sel manufaktur dipindahkan sejauh 20 meter, engineer cukup membuka software peta digital fasilitas di laptop, memperbarui koordinat stasiun pick-and-drop, dan menyinkronkannya ke seluruh armada via jaringan nirkabel.
- Zero Residual Footprint: Tidak ada pita perekat yang mengelupas, tidak ada bekas sayatan kawat pada semen lantai pabrik, dan tidak ada gangguan debu konstruksi yang dapat merusak kebersihan lini produksi sensitif (seperti industri elektronik atau farmasi).
7. Studi Kasus Implementasi: LMR Series pada Manufaktur Otomotif & Elektronik
Sebagai contoh konkret implementasi di lapangan, seri Latent Mobile Robot (LMR Series) dari Hikrobot banyak diadopsi pada lini perakitan komponen otomotif dan pabrik perakitan elektronik terkemuka di kawasan industri Indonesia.
Tantangan Operasional: Lini perakitan sering mengalami bottleneck pengiriman suku cadang antar stasiun karena ruang lorong sempit yang padat dengan lalu lintas pekerja dan troli manual. Pemasangan pita magnetik terbukti gagal karena pita cepat hancur tergilas beban roda troli besi.
Solusi Rekayasa dengan AMR Laser SLAM:
- Armada LMR dengan kapasitas muatan 600 kg hingga 1.000 kg dipasang tanpa sedikit pun modifikasi pada lantai beton pabrik.
- Robot menggunakan Laser SLAM untuk menyelinap ke bawah rak komponen, mengangkatnya dengan mekanisme lifter elektrik, dan mengirimkannya tepat ke samping operator lini perakitan (line-side delivery).
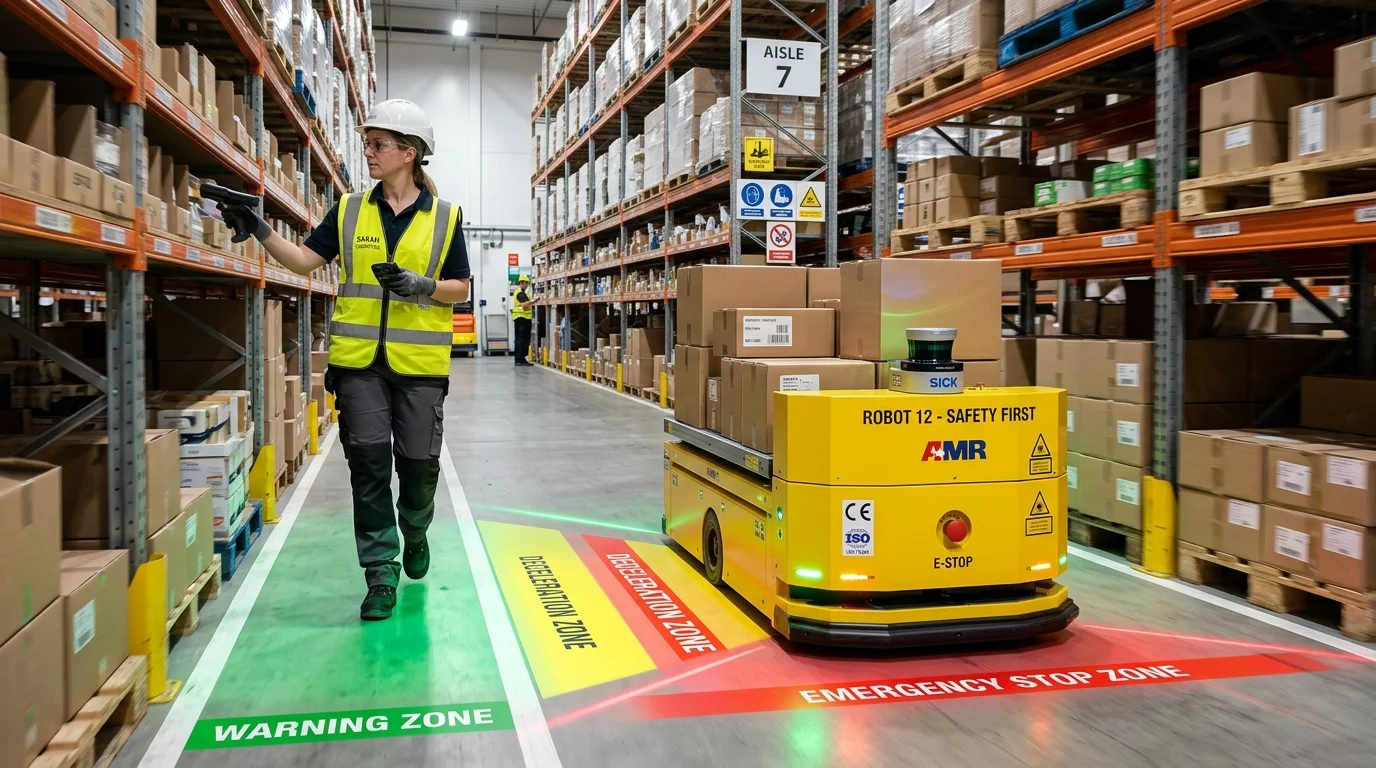
- Saat berpapasan dengan teknisi di persimpangan lorong, sensor LiDAR 360 derajat secara otomatis memperlambat robot dan memberi jalan, mewujudkan kerja kolaboratif yang aman dan efisien.
8. Kapan AGV Konvensional Masih Relevan dan Kapan AMR Laser SLAM Wajib Dipilih?
Meskipun AMR menawarkan keunggulan teknologi yang superior, analisis teknik yang objektif mengakui bahwa ada kondisi tertentu di mana AGV konvensional masih memiliki alasan penggunaan:
Skenario di Mana AGV Masih Dapat Diterapkan:
- Alur Transportasi Sederhana dan Permanen: Pengangkutan material yang hanya menghubungkan dua titik tetap secara lurus (titik A ke titik B) tanpa variasi rute selama bertahun-tahun.
- Lingkungan Terisolasi Tanpa Interaksi Manusia: Terowongan bawah tanah atau jembatan penghubung antargedung tertutup yang steril dari orang lain atau rintangan bergerak.
- Keterbatasan Anggaran Awal yang Sangat Ketat: Biaya perangkat keras unit AGV tipe magnetik paling dasar dapat lebih rendah dibandingkan robot dengan sensor LiDAR dan komputer SLAM industri.
Skenario di Mana AMR Laser SLAM Menjadi Keharusan:
- Lingkungan Kerja Kolaboratif: Gudang dan lantai produksi di mana robot bergerak berdampingan dengan teknisi, operator, dan kendaraan manual lainnya.
- Pabrik Dinamis (High-Mix Low-Volume): Fasilitas yang rutin melakukan pergantian tata letak mesin atau variasi aliran batch produksi.
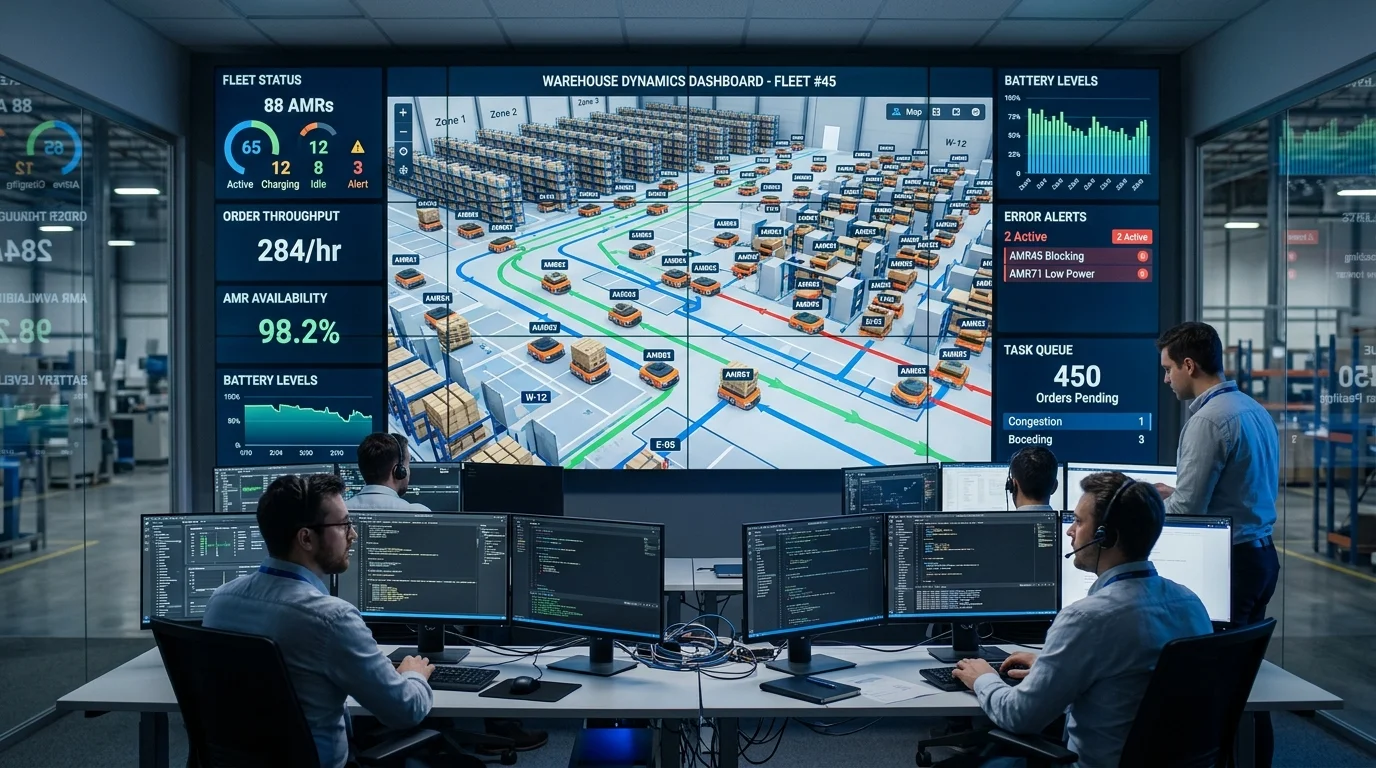
- Tuntutan Throughput Tinggi: Fasilitas logistik yang tidak mentoleransi penghentian operasional hanya karena adanya rintangan sementara di lorong.
9. Faktor Kunci Pemilihan Teknologi Navigasi
Dalam memilih metode navigasi untuk fasilitas industri Anda, pertimbangkan faktor-faktor penentu berikut:
- Karakteristik Fitur Alami Lingkungan: Laser SLAM membutuhkan fitur fisik permanen (dinding, pilar, rak) yang dapat dipindai. Jika gudang berupa lapangan terbuka yang sangat luas tanpa tiang dalam radius 30 meter, sistem mungkin memerlukan kombinasi reflektor atau navigasi hybrid.
- Kondisi Pencahayaan: Laser SLAM berbasis inframerah aktif bekerja sangat baik dalam kondisi gelap gulita maupun terang benderang, berbeda dengan sistem kamera visual murni yang bergantung pada intensitas cahaya lampu pabrik.
- Tuntutan Presisi Stasiun Kerja: Evaluasi toleransi penempatan material di stasiun tujuan. Untuk docking mesin presisi tinggi, pilih model AMR yang mendukung integrasi sensor visual sekunder.
10. Interactive Decision Matrix: Menentukan Navigasi Ideal Fasilitas Anda
Gunakan instrumen interaktif di bawah ini untuk menilai kecocokan teknologi navigasi berdasarkan karakteristik operasional fasilitas Anda:
Kalkulator Kecocokan Navigasi Fasilitas
11. Interactive Checklist Kesiapan Fasilitas untuk Laser SLAM
Periksa kesiapan lantai pabrik atau gudang Anda sebelum mengimplementasikan armada AMR berbasis Laser SLAM:
Audit Kesiapan Lingkungan Navigasi Laser SLAM
Konsultasikan Kebutuhan AMR, Warehouse Automation, dan Intralogistics Bersama PT Berkah Solusi Mandiri
Ingin mengetahui apakah lantai pabrik Anda lebih cocok menggunakan Laser SLAM, QR-code hybrid, atau kombinasi multi-sensor? Diskusikan dengan engineer spesialis otomasi kami untuk survey kelayakan langsung.
Konsultasi Pemilihan Navigasi via WhatsAppEksplorasi Topik Terkait dalam Kluster AMR
AMR (Autonomous Mobile Robot) Lengkap
Kembali ke ulasan pilar komprehensif mengenai cara kerja, keunggulan utama, dan jenis tipe AMR industri.
Kembali ke Pilar Utama KESELAMATAN & SENSORSensor LiDAR 360 & Safety PLC
Ketahui bagaimana zona proteksi keselamatan sensor LiDAR dan Safety PLC menjaga keamanan di lorong sempit.
Baca Selengkapnya MANAJEMEN ARMADAHikrobot RCS-2000 Fleet System
Orkestrasi multi-robot berbasis software terpusat untuk routing dinamis dan manajemen lalu lintas cerdas.
Baca Selengkapnya SOLUSI KOMPREHENSIFAMR Warehouse Automation Indonesia
Layanan integrasi menyeluruh teknologi robot bergerak otonom untuk pergudangan modern dari BSM.
Lihat Layanan KamiKonsultasikan Kebutuhan AMR, Warehouse Automation, dan Intralogistics Bersama PT Berkah Solusi Mandiri
Dapatkan evaluasi teknis langsung dari engineer kami mengenai penerapan Laser SLAM pada lini produksi Anda.
Hubungi Kami via WhatsAppArtikel Terkait