Poin Kunci Keselamatan Industri (Key Takeaways)
- Proteksi 360 Derajat Dinamis: Memanfaatkan sensor laser bersertifikasi keselamatan untuk mendeteksi rintangan di seluruh perimeter robot dengan penyesuaian zona otomatis sesuai kecepatan.
- Arsitektur Safety PLC Mandiri: Sinyal henti darurat diproses terpisah dari komputer navigasi utama, menjamin respon pengereman fail-safe berstandar Performance Level d (PLd).
- Sensor Fusi 3D Komplementer: Mengatasi titik buta (blind spots) LiDAR dengan kamera 3D Time-of-Flight untuk mendeteksi kaki palet rendah dan garpu forklift menggantung.
- Mitigasi Risiko Lorong Sempit: Pengaturan kecepatan adaptif, rambu visual proyeksi lantai, dan buzzer peringatan audio memastikan interaksi aman dengan operator manusia.
1. Mengapa Standar Keselamatan Menjadi Prioritas Tertinggi pada AMR?
Ketika kendaraan otonom berbobot beberapa ratus kilogram hingga lebih dari dua ton melaju di lantai pabrik tanpa pengemudi manusia, potensi bahaya mekanikal selalu ada jika tidak dikendalikan dengan arsitektur keselamatan yang teruji.
Berbeda dengan lengan robot industri statis yang biasanya dikurung di dalam pagar pengaman fisik (safety fence), AMR (Autonomous Mobile Robot) dirancang sebagai robot kolaboratif bergerak yang berbagi ruang kerja yang sama dengan operator manusia. Robot melintasi koridor bersama, mengantarkan material ke meja kerja perakitan, dan berpapasan di persimpangan gudang.
Oleh karena itu, filosofi keselamatan pada AMR modern tidak hanya bertujuan "menghindari kontak fisik", melainkan menjamin bahwa jika terjadi kegagalan sensor atau kegagalan perangkat lunak navigasi, sistem memiliki lapisan proteksi kedua yang secara deterministik menghentikan robot secara aman (fail-safe architecture).
2. Tantangan Operasional di Narrow Aisle: Interaksi AMR, Pekerja, dan Forklift
Area lorong sempit (narrow aisle dan very narrow aisle / VNA) di gudang modern dengan ketinggian rak mencapai 6 hingga 10 meter menyajikan tantangan keselamatan paling kompleks bagi mobile robot:
- Keterbatasan Ruang Bebas (Clearance Margin): Di lorong selebar 1,8 hingga 2,2 meter, ruang bebas antara badan robot bermuatan palet dengan struktur tiang rak baja sering kali hanya tersisa 20 hingga 40 cm di setiap sisi.
- Titik Buta Persimpangan (Blind Corners): Lorong rak yang tinggi menghalangi pandangan visual manusia maupun robot di sudut persimpangan (T-junction atau cross-aisle), menciptakan risiko tabrakan jika kecepatan tidak diturunkan secara preventif.
- Interaksi dengan Forklift Manual: Operator forklift manual sering kali memiliki keterbatasan pandangan saat membawa palet tinggi di bagian depan. AMR harus mampu mendeteksi keberadaan forklift dari jarak jauh dan mengambil inisiatif untuk berhenti atau memberi jalan.
3. Arsitektur Sensor Safety LiDAR 360 Derajat dan Perbedaannya dengan LiDAR Navigasi
Salah satu kesalahpahaman umum dalam industri adalah menganggap bahwa semua sensor LiDAR memiliki fungsi keselamatan yang sama. Pada kenyataannya, terdapat perbedaan mendasar antara Navigational LiDAR dan Safety LiDAR tersertifikasi:
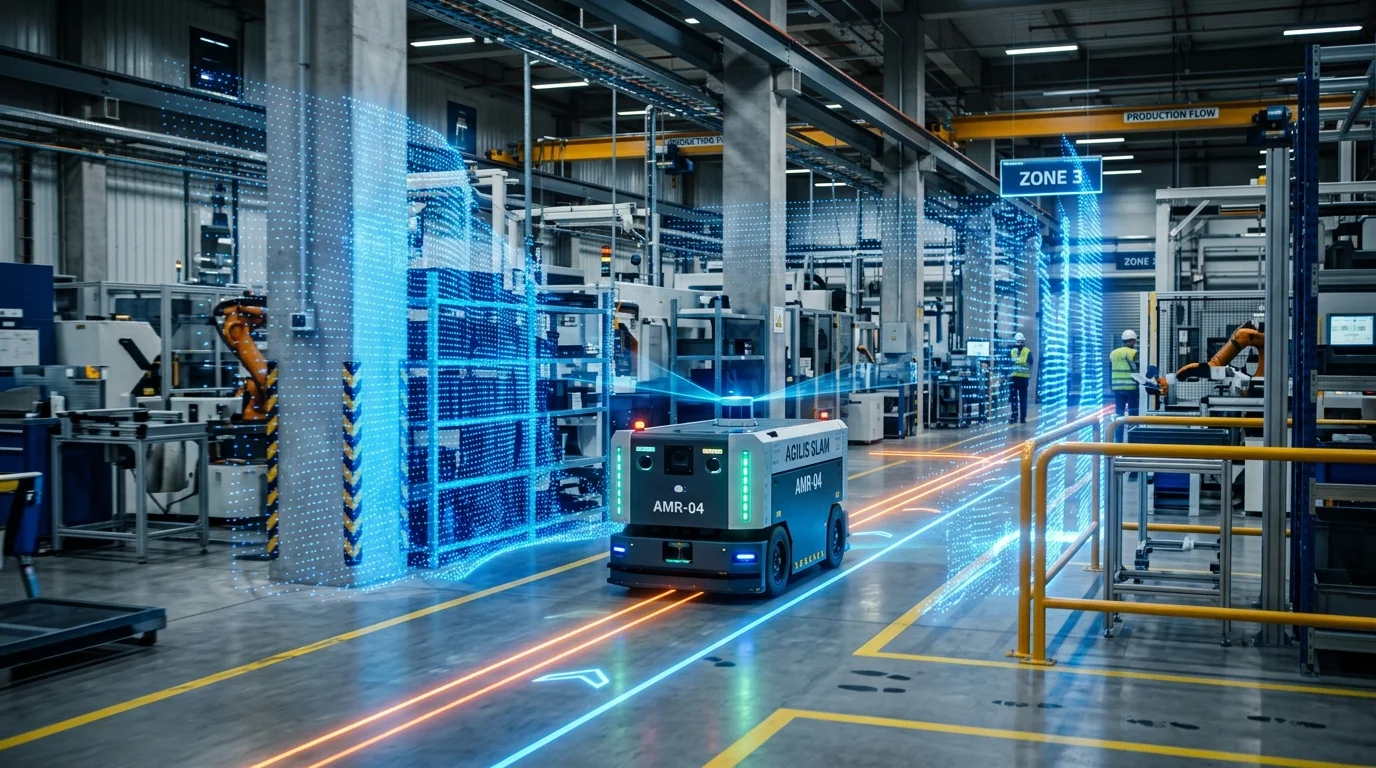
Navigational LiDAR difokuskan pada pengumpulan data kontur spasial untuk pemetaan SLAM. Sensor ini mengirimkan data titik mentah melalui protokol komunikasi standar (seperti Ethernet TCP/UDP) ke komputer pemroses navigasi. Jika mikroprosesor navigasi mengalami lag atau sistem operasi membeku, transmisi data pindaian bisa terhenti sesaat tanpa memicu rem fisik.
Sebaliknya, Safety LiDAR (seperti produk tersertifikasi dari pabrikan global seperti SICK, Pepperl+Fuchs, atau sensor keselamatan bawaan Hikrobot) dirancang dengan standar keandalan perangkat keras yang sangat ketat (kategori Type 3 / Type 4 menurut IEC 61496):
- Memiliki mikrokontroler ganda redundan yang saling memverifikasi data pindaian optik secara real-time.
- Memiliki sirkuit pemantauan internal (optical window monitoring) yang akan memicu sinyal peringatan jika lensa sensor tertutup debu tebal atau goresan.
- Mengeluarkan sinyal keselamatan melalui output OSSD (Output Signal Switching Device) bertegangan langsung ke Safety PLC, sehingga mampu memutus sirkuit penggerak motor secara fisik tanpa tergantung pada software navigasi.
4. Pembagian Tiga Zona Deteksi Dinamis: Warning, Slowdown, dan E-Stop
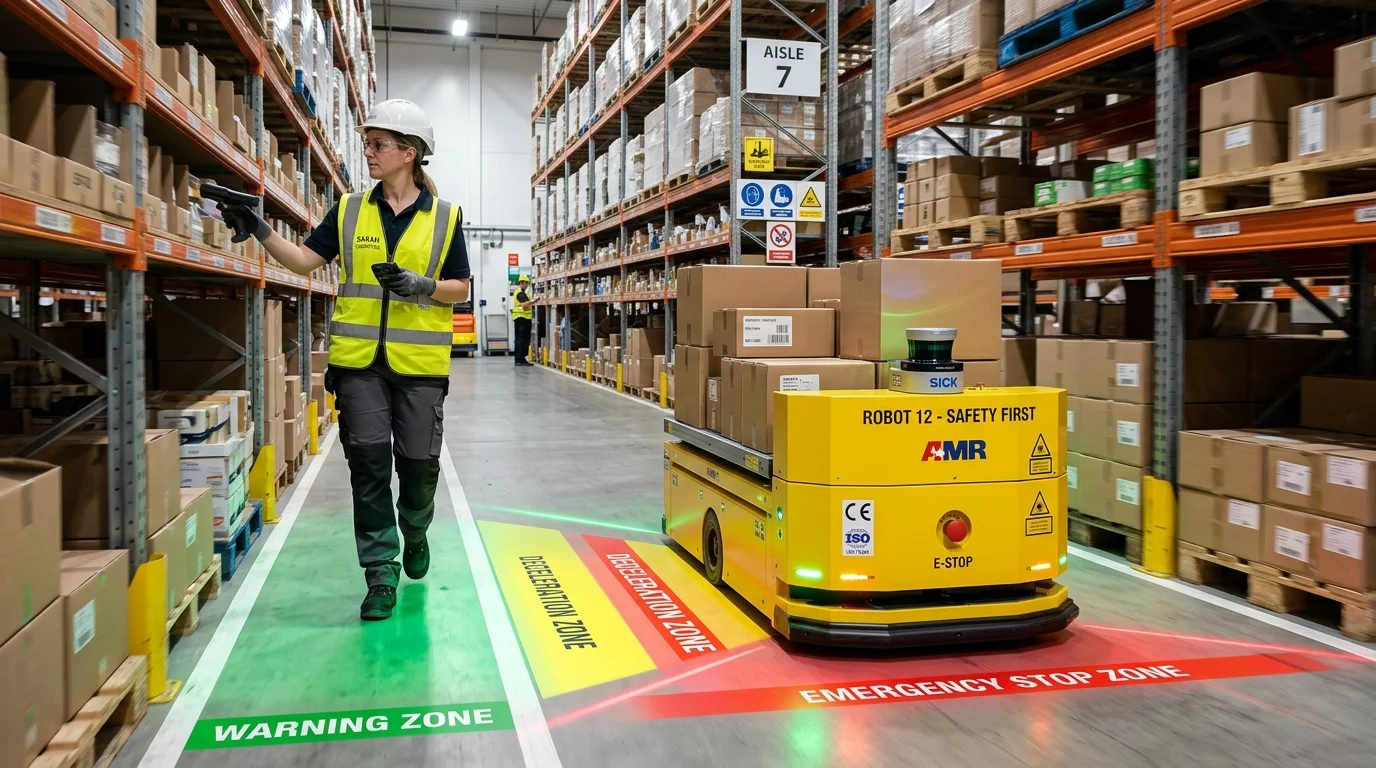
Agar AMR tidak bergerak secara tersendat-sendat setiap kali mendeteksi pergerakan di sekitarnya, Safety LiDAR membagi bidang pindaian laser menjadi tiga zona konsentris dinamis:
A. Zona Peringatan (Warning Zone)
Zona terluar, umumnya mencakup radius 2 hingga 4 meter di depan arah laju robot. Ketika seorang pekerja memasuki zona ini, robot tidak menghentikan gerakan, melainkan mengaktifkan indikator audio (suara buzzer atau rekaman suara) serta memproyeksikan sinar lampu penanda ke lantai untuk memperingatkan operator bahwa robot sedang mendekat.
B. Zona Perlambatan (Deceleration / Slowdown Zone)
Zona menengah, biasanya berjarak 1 hingga 2 meter dari badan robot. Masuknya objek ke dalam zona ini memicu pengurangan kecepatan secara mulus (misalnya dari 1,5 m/s menjadi 0,3 m/s). Hal ini memperpendek jarak henti inersia muatan secara drastis tanpa menyebabkan barang di atas palet terjatuh akibat pengereman mendadak.
C. Zona Henti Darurat (Emergency Stop Zone)
Zona terdekat dengan perimeter sasis robot (berkisar antara 0,2 hingga 0,5 meter tergantung kecepatan dan inersia muatan). Jika suatu rintangan memasuki batas kritis ini, Safety PLC seketika memutus daya ke motor traksi dan mengaktifkan rem elektromagnetik (holding brake), menghentikan robot secara instan guna mencegah benturan fisik.
5. Peran Krusial Safety PLC (Programmable Logic Controller)
Mengapa AMR membutuhkan Safety PLC khusus dan tidak cukup hanya menggunakan PLC standar industri atau Industrial PC (IPC)?
Komputer industri umum (IPC) menjalankan sistem operasi seperti Linux atau Windows embedded yang rentan terhadap penundaan proses (scheduling latency). Dalam skenario darurat di mana seorang pekerja tiba-tiba melangkah ke depan robot, penundaan eksekusi rem selama 100 milidetik dapat mengakibatkan tabrakan fisik.
Safety PLC dirancang dengan arsitektur dual-channel redundancy (1oo2D atau 2oo3). Seluruh input darurat—mulai dari sinyal OSSD Safety LiDAR, sakelar bumper mekanis, hingga tombol E-Stop manual—diproses oleh sirkuit logika logika bersertifikat silang. Jika salah satu saluran mengalami kegagalan fungsi komponen, saluran cadangan akan langsung memicu kondisi aman (fail-safe state).
Ketahui bagaimana status darurat robot disinkronkan secara nirkabel ke sistem manajemen armada pada artikel pilar pendukung kami: Optimalisasi Logistik Skala Besar Melalui Sistem Manajemen Armada Hikrobot RCS-2000.
6. Sensor Komplementer: 3D ToF Perception, Bumper Mekanis, dan E-Stop Fisik
Meskipun Safety LiDAR 360 derajat memberikan cakupan horizontal yang luar biasa, lingkungan industri memiliki banyak rintangan yang berada di luar bidang datar 2D laser:
- Kamera Penglihatan 3D (3D Time-of-Flight / Stereo): Terpasang menghadap ke depan pada sudut kemiringan tertentu untuk memindai rintangan rendah di lantai (seperti garpu forklift kosong yang tingginya hanya 5 cm dari tanah) serta rintangan menggantung di ketinggian kepala atau dada robot.
- Safety Bumper Mekanikal Kontak (Edge Switch): Pita karet elastis konduktif yang membungkus bagian bawah perimeter bodi robot. Jika terjadi skenario ekstrem di mana sensor optik gagal mendeteksi objek tipis (seperti lembaran plastik bening), deformasi fisik pada bumper sebesar 5–10 mm akan langsung memutuskan sirkuit pengaman motor.
- Tombol E-Stop Manual Fisik: Tombol jamur darurat berwarna merah dengan latar kuning yang terpasang di lokasi ergonomis di kedua sisi bodi robot, memungkinkan operator di dekatnya untuk menghentikan robot seketika dalam situasi kritis apa pun.
7. Penerapan Keselamatan Khusus pada Forklift Mobile Robot (Hikrobot FMR)
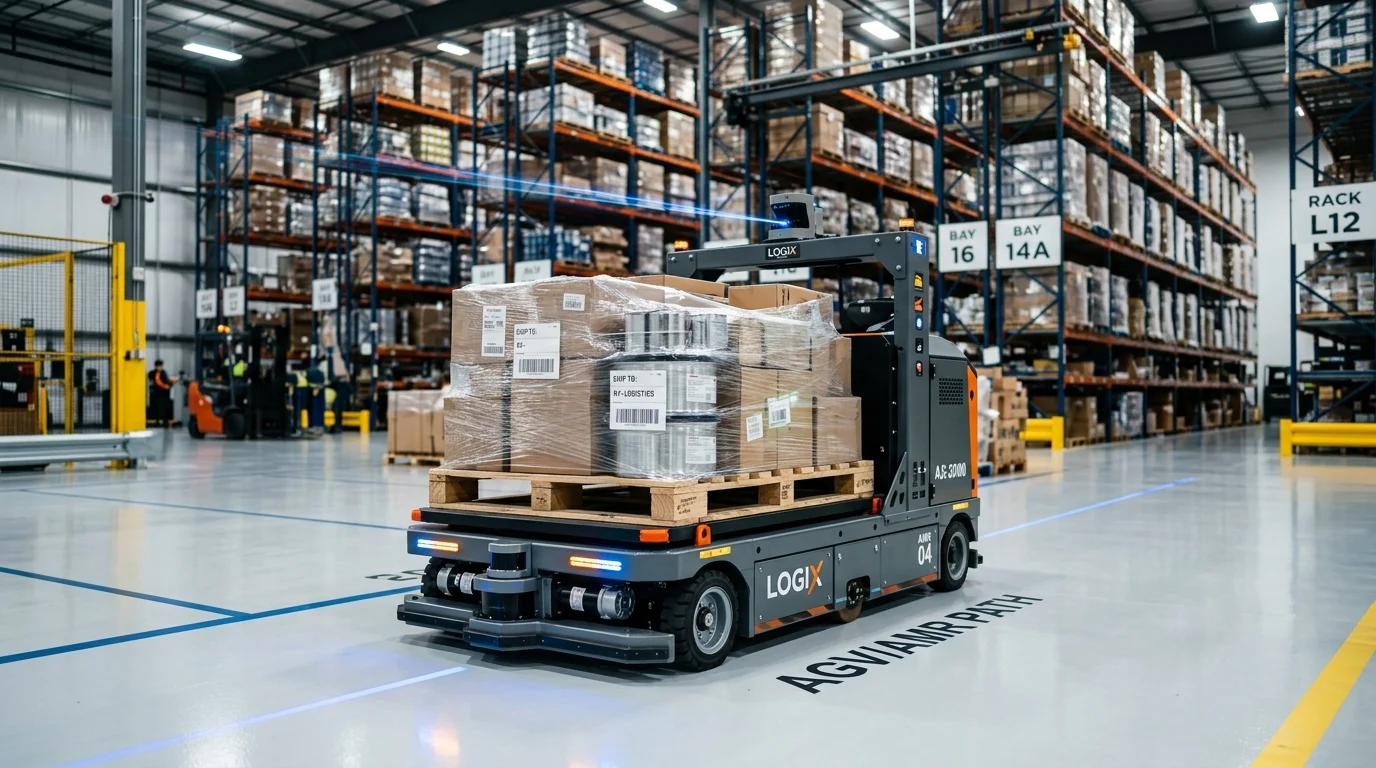
Tantangan keselamatan mencapai tingkat tertinggi pada tipe Forklift Mobile Robot (FMR Series) karena robot ini mengangkat palet seberat 1.000 hingga 3.000 kg hingga ketinggian beberapa meter.
Pada lini FMR Hikrobot, arsitektur keselamatan diperkuat dengan serangkaian sensor spesifik:
- Safety LiDAR Ganda (Depan & Belakang): Menjamin visibilitas proteksi 360 derajat baik saat robot bergerak maju mengangkut palet maupun saat mundur keluar dari lorong rak.
- Pallet Detection & Alignment Camera: Kamera visi 3D terdedikasi di tiang garpu yang memverifikasi orientasi lubang palet kayu sebelum garpu masuk, mencegah palet tertusuk miring yang dapat memicu runtuhnya tumpukan barang.
- Sensor Kemiringan Tiang & Pembatas Kecepatan Vertikal: Sistem secara otomatis mengunci kecepatan gerak horizontal pada batas sangat rendah (misalnya < 0,2 m/s) saat tiang garpu sedang terangkat di ketinggian di atas 2 meter guna menjaga stabilitas pusat gravitasi robot.
8. Kerangka Standar Keselamatan Internasional ISO 3691-4 & Kategori Kinerja PLd
Standar acuan global terpenting untuk keselamatan kendaraan industri tanpa pengemudi saat ini adalah ISO 3691-4:2020 (Industrial trucks — Safety requirements and verification — Part 4: Driverless industrial trucks and their systems).
Standar ini mewajibkan bahwa fungsi-fungsi keselamatan kritis pada mobile robot harus memenuhi tingkat kinerja Performance Level d (PLd) Category 3 sesuai ISO 13849-1. Parameter ini mengukur probabilitas kegagalan berbahaya per jam (Probability of dangerous Failure per Hour / PFH) yang harus berada di bawah nilai $10^{-6}$ hingga $10^{-7}$.
Penting untuk digarisbawahi bahwa sertifikasi keselamatan tidak dapat diklaim secara serampangan untuk seluruh lini produk tanpa verifikasi. Tingkat pemenuhan terhadap standar keselamatan sangat bergantung pada model robot, konfigurasi modul pengaman yang dipasang, serta hasil audit analisis risiko (risk assessment) pada saat integrasi di fasilitas pelanggan.
9. Matriks Komponen Keselamatan AMR Standar Industri
Berikut ringkasan komparasi fungsional komponen keselamatan yang umumnya diterapkan pada mobile robot industri modern:
| Komponen Keselamatan | Prinsip Operasi | Fungsi Proteksi Utama | Tingkat Kinerja Terkait |
|---|---|---|---|
| Safety LiDAR 360° | Laser pulsa inframerah dengan sirkuit optik redundan | Deteksi perimeter multi-zona (Warning, Slowdown, Stop) | Tergantung konfigurasi (Type 3 / PLd) |
| Safety PLC | Mikrokontroler fail-safe dual-channel bersertifikat | Manajemen interupsi sinyal darurat dan pemutusan daya motor | SIL 2 / SIL 3 / PLd Cat 3 |
| 3D ToF Camera | Pengukuran kedalaman ruang tiga dimensi | Mendeteksi rintangan rendah di lantai & palet menggantung | Sensor persepsi komplementer |
| Mechanical Safety Bumper | Sakelar kontak tekan elastis keliling sasis | Penghentian darurat fisik jika terjadi kontak langsung | Fail-safe hardware backup |
| Manual Emergency Stop | Sakelar jamur kontak ganda putus langsung | Penghentian manual oleh operator di sekitar robot | ISO 13850 / Category 0 Stop |
| Rambu Proyeksi Lantai | Lampu LED proyektor memancarkan pola garis/panah | Memberi tanda visual arah pergerakan robot kepada pekerja | Visual warning indicator |
10. Interactive Simulation: Cara Kerja Zona Keselamatan Dinamis
Klik tombol zona deteksi di bawah ini untuk melihat respons sistem keselamatan AMR saat objek mendekati perimeter robot:
Simulator Interaksi Zona Safety LiDAR AMR
Pilih jarak intrusi rintangan terhadap badan robot:
Kondisi Normal: Kecepatan Penuh (Full Cruising Speed)
Seluruh zona keselamatan dalam keadaan bersih tanpa rintangan. AMR bergerak dengan kecepatan nominal penuh menuju titik koordinat tujuan yang ditugaskan oleh sistem manajemen armada.
11. Interactive Risk Assessment Checklist Keselamatan AMR
Gunakan instrumen checklist di bawah ini untuk menilai pemenuhan aspek keselamatan operasional AMR di fasilitas industri Anda:
Evaluasi Aspek Keselamatan Kolaboratif Fasilitas
Konsultasikan Kebutuhan AMR, Warehouse Automation, dan Intralogistics Bersama PT Berkah Solusi Mandiri
Ingin memastikan kepatuhan keselamatan armada robotik Anda sesuai standar industri terbaik? Tim engineer kami siap membantu pelaksanaan audit keselamatan fasilitas dan konfigurasi zona Safety LiDAR.
Konsultasi Standar Keselamatan via WhatsApp13. Kesimpulan dan Rekomendasi Mitigasi Risiko
Penerapan teknologi Autonomous Mobile Robot (AMR) di lingkungan industri modern membuktikan bahwa efisiensi penanganan material tinggi dan keselamatan kerja manusia dapat berjalan selaras.
Melalui perpaduan sensor Safety LiDAR 360 derajat yang membentuk zona perlambatan dinamis, unit pengendali independen Safety PLC, serta sensor persepsi tiga dimensi komplementer, risiko operasional di lorong sempit dapat dimitigasi secara terukur dan sistematis.
Sebagai mitra integrasi otomasi industri terkemuka di Indonesia, PT Berkah Solusi Mandiri memastikan bahwa setiap implementasi AMR Hikrobot didukung oleh penilaian risiko menyeluruh, konfigurasi zona keamanan yang presisi, dan transfer keahlian keselamatan kepada personil operasional Anda.
Eksplorasi Topik Terkait dalam Kluster AMR
AMR (Autonomous Mobile Robot) Lengkap
Kembali ke artikel pilar komprehensif mengenai cara kerja, komponen, jenis tipe, dan evaluasi ROI industri.
Kembali ke Pilar Utama NAVIGASI & SLAMNavigasi Laser SLAM vs AGV
Pelajari bagaimana teknologi Laser SLAM menavigasi pabrik tanpa pemandu fisik dan merespons rintangan.
Baca Selengkapnya MANAJEMEN ARMADAHikrobot RCS-2000 Fleet System
Manajemen lalu lintas armada cerdas dan alokasi rute dinamis untuk mencegah tabrakan antarrobot.
Baca Selengkapnya SOLUSI KOMPREHENSIFAMR Warehouse Automation Indonesia
Jelajahi portofolio layanan otomasi intralogistik terpadu dari PT Berkah Solusi Mandiri.
Lihat Layanan KamiKonsultasikan Kebutuhan AMR, Warehouse Automation, dan Intralogistics Bersama PT Berkah Solusi Mandiri
Wujudkan lingkungan kerja industri yang aman, efisien, dan kolaboratif bersama pakar rekayasa robotika kami.
Hubungi Tim Engineering BSMArtikel Terkait