Dalam implementasi Vision Guided Robot (VGR), kamera industri berfungsi sebagai "mata" penangkap citra dan robot bertindak sebagai "tangan" pelaksana aksi fisik. Namun, agar koordinat objek yang dilihat kamera dapat dijangkau lengan robot dengan presisi tingkat milimeter, sistem membutuhkan jembatan matematika yang presisi: Hand-Eye Calibration.
Panduan Lengkap Topik Vision Guided Robot (VGR) Industri
Artikel ini adalah bagian dari kluster teknologi Vision Guided Robot. Pelajari panduan pilar utama kami di Sistem Vision Guided Robot Industri (Pillar Hub) atau eksplorasi artikel pendukung lainnya:
Apa Itu Vision Guided Robot?
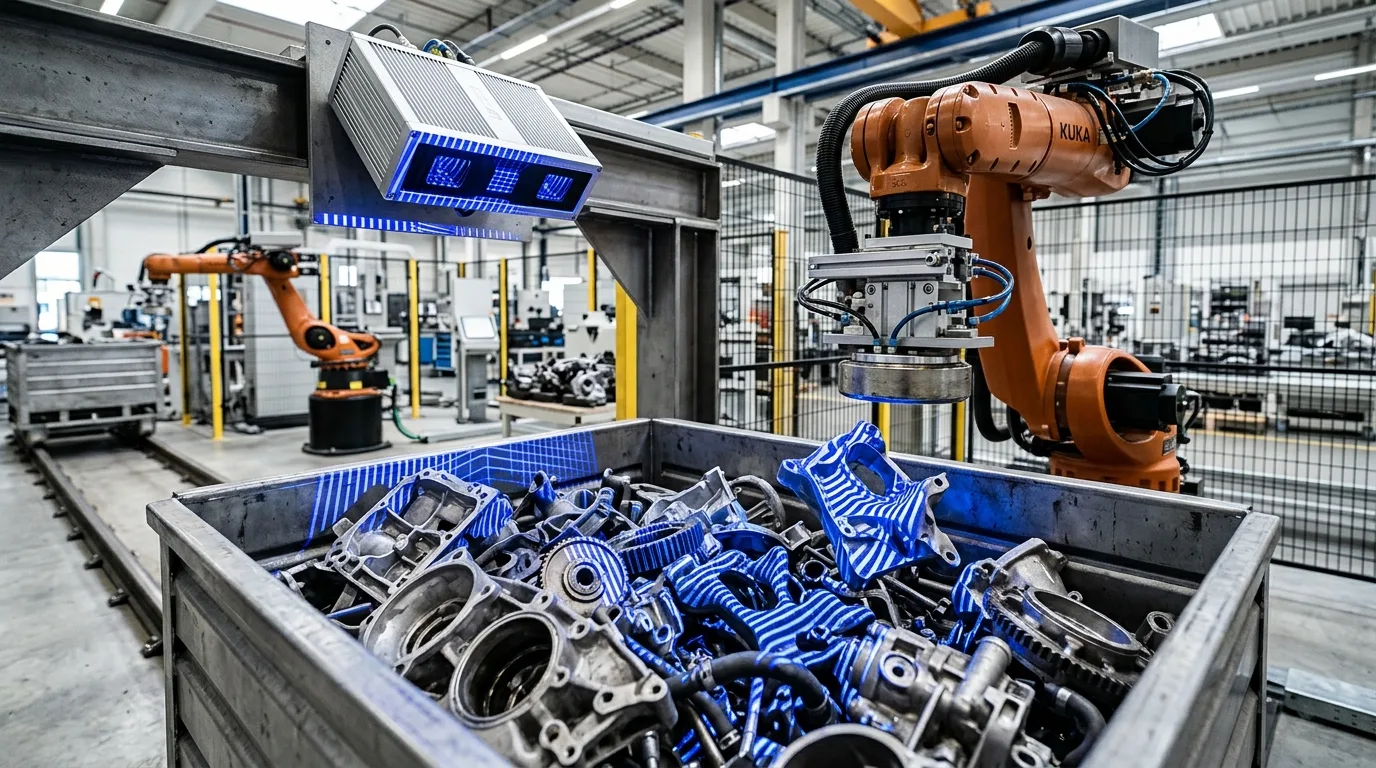
Vision Guided Robot adalah integrasi antara lengan robot industri dengan sistem machine vision yang memungkinkan robot mengenali lokasi, orientasi, serta karakteristik fisik benda kerja secara mandiri. Berbeda dari robot konvensional yang bergerak secara kaku ke titik terprogram (blind fixed coordinates), sistem VGR memproses citra digital untuk memperbarui koordinat target pergerakan robot secara dinamis.
Mengapa Hand-Eye Calibration Sangat Penting?
Kamera industri membaca dunia kerja dalam sistem koordinat piksel dua dimensi (u, v) atau koordinat optik lokal 3D (Xc, Yc, Zc). Di sisi lain, kontroler robot bekerja berdasarkan sistem koordinat kartesius basis robot (Robot Base Coordinate System) dalam satuan milimeter.
Tanpa kalibrasi Hand-Eye yang terukur, deviasi sekecil beberapa piksel pada sensor citra dapat mengakibatkan kesalahan posisi fisik sebesar beberapa milimeter pada Tool Center Point (TCP) robot. Akibatnya, gripper robot akan meleset saat menjepit komponen atau bahkan berbenturan dengan jig dan konveyor. Kalibrasi Hand-Eye bertujuan mencari matriks transformasi homogen (rotasi dan translasi) yang menghubungkan sistem koordinat optik kamera dengan sistem koordinat robot.
Metode Eye-in-Hand (Kamera pada Lengan Robot)
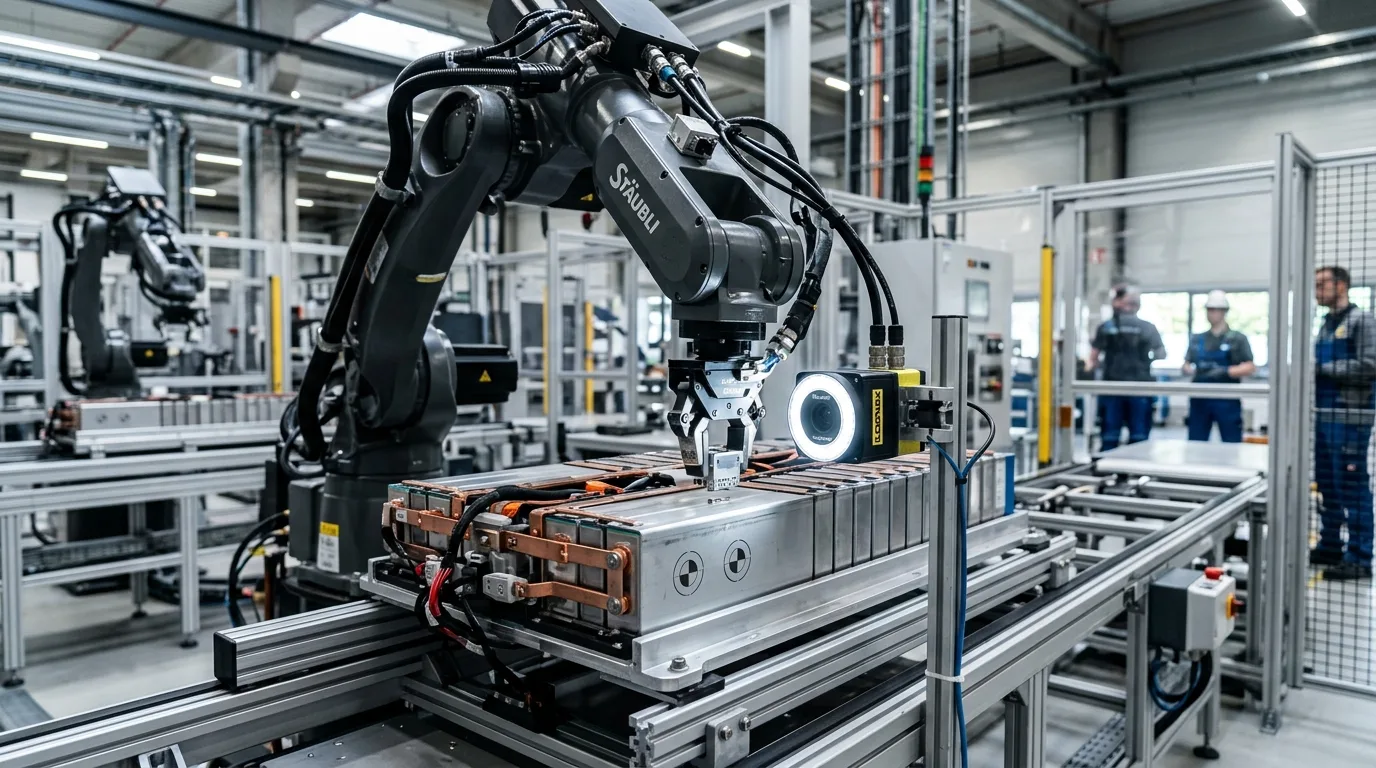
Pada konfigurasi Eye-in-Hand (sering disebut Camera-on-Arm), kamera industri dipasang langsung pada flensa pergelangan (wrist) lengan robot, tepat di dekat end-effector atau gripper:
- Karakteristik Gerak: Kamera bergerak bersamaan dengan setiap manuver lengan robot.
- Keunggulan Utama: Menawarkan fleksibilitas pengamatan dari berbagai sudut pandang (multi-angle inspection) dan mampu mendekati benda kerja untuk resolusi detail yang tinggi pada area sempit.
- Tantangan Kalibrasi: Hubungan koordinat yang dikalibrasi adalah antara sensor optik kamera dan Tool Center Point (TCP) pergelangan robot. Matriks transformasi kamera-ke-TCP bersifat konstan, sedangkan posisi kamera terhadap basis robot berubah mengikuti kinematika lengan.
Metode Eye-to-Hand (Kamera Statis di Luar Robot)
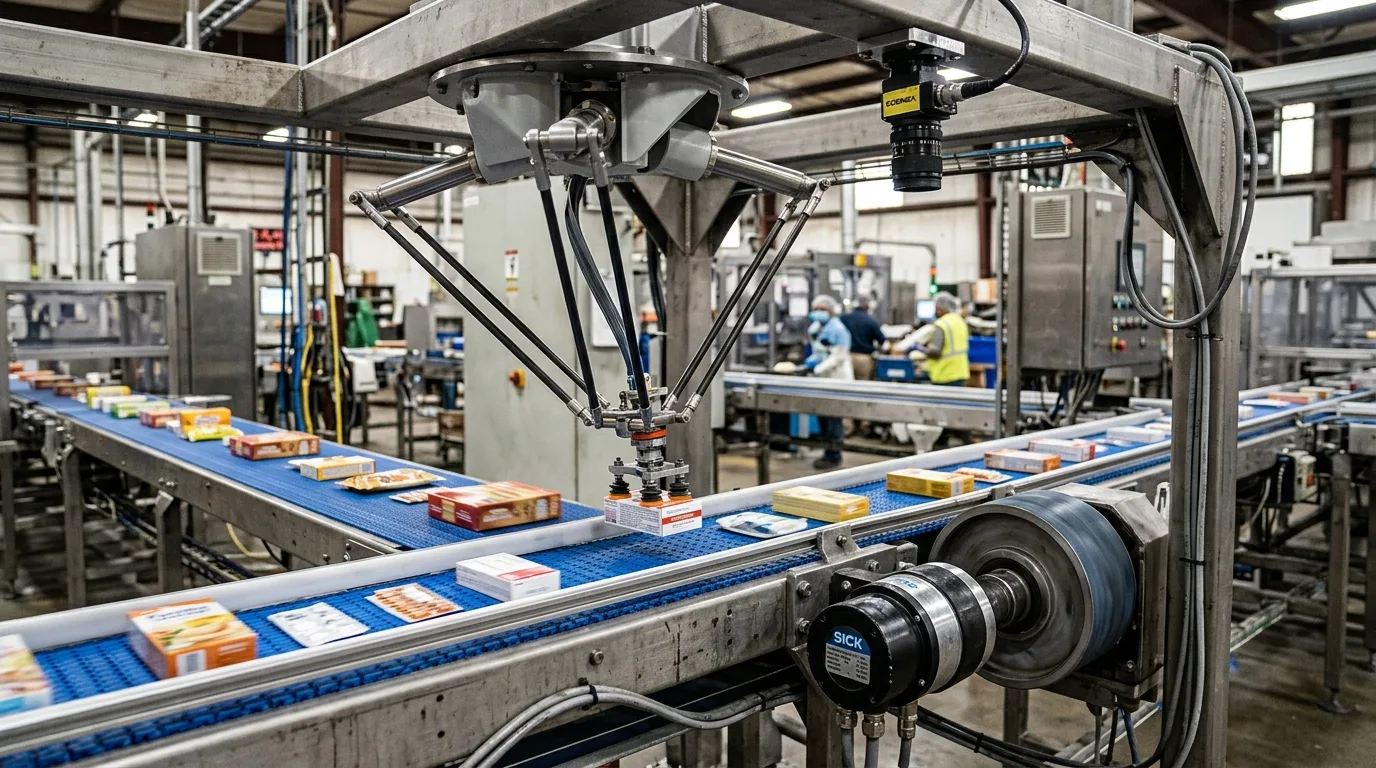
Pada konfigurasi Eye-to-Hand (disebut pula Camera-to-Robot atau Stand-mounted Camera), kamera industri dipasang secara permanen pada struktur rangka penyangga (gantry) stasioner di atas area kerja robot:
- Karakteristik Gerak: Posisi kamera tetap statis dan tidak terpengaruh oleh pergerakan fisik lengan robot.
- Keunggulan Utama: Lengan robot terbebas dari beban fisik kamera dan kabel optik, sehingga robot dapat bergerak pada akselerasi maksimum dengan payload penuh. Bidang pandang (FOV) stabil dan dapat mengamati keseluruhan zona kerja konveyor secara serentak.
- Tantangan Kalibrasi: Matriks kalibrasi memetakan koordinat kamera langsung ke sistem koordinat basis robot (Robot Base). Setiap perubahan posisi dudukan rangka kamera memerlukan kalibrasi ulang.
Transformasi Koordinat Kamera ke Robot
Proses transformasi koordinat dari citra piksel menjadi pergerakan motor servo robot berlangsung melalui beberapa tahap kalkulasi matriks:
- Piksel Citra ke Bidang Kamera: Mengoreksi distorsi lensa (radial & tangential) dan mengonversi koordinat piksel (u, v) menjadi koordinat milimeter optik.
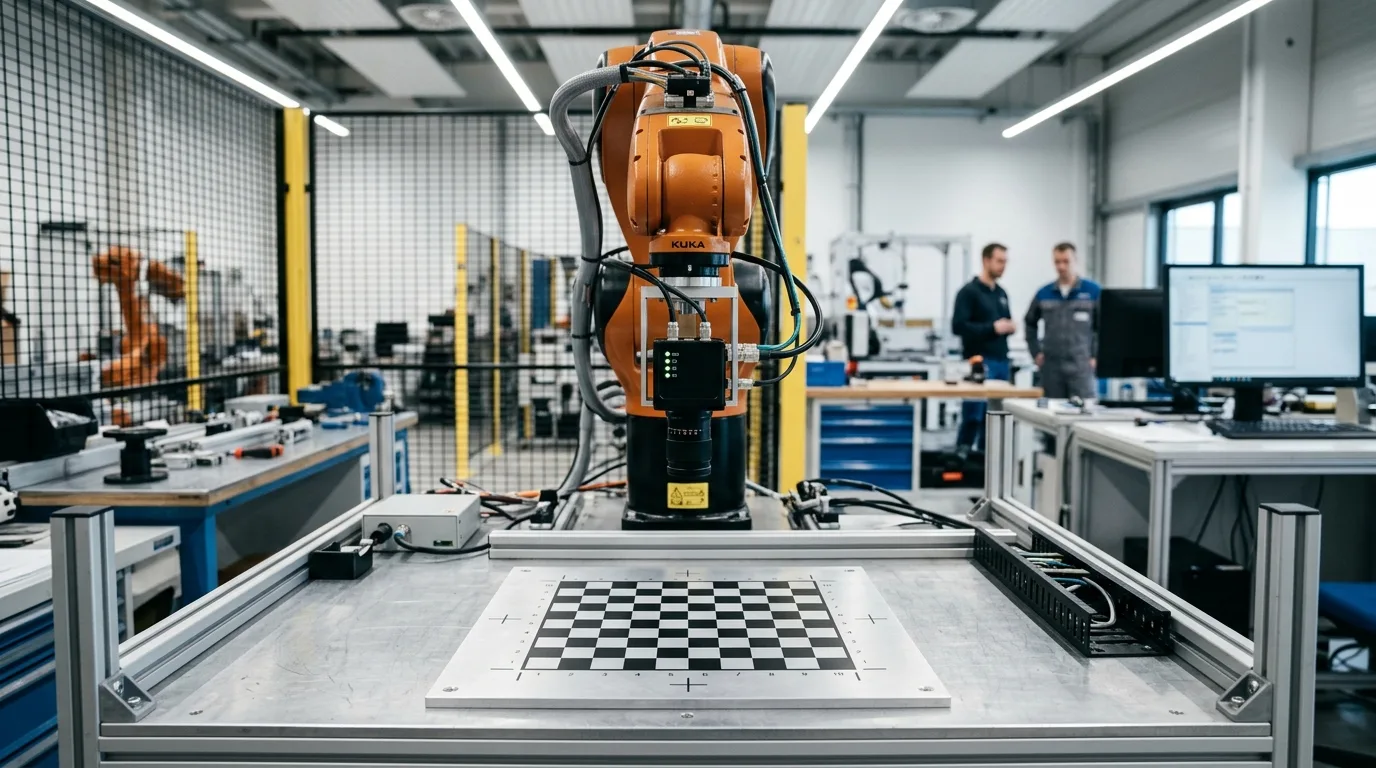
- Koordinat Kamera ke Basis Robot: Menerapkan matriks rotasi (R) 3x3 dan vektor translasi (T) 3x1 hasil kalibrasi Hand-Eye menggunakan papan target kalibrasi checkerboard atau dot grid presisi tinggi.
- Ekstraksi Variabel Spasial: Menghasilkan titik tujuan dalam ruang kerja berupa koordinat X, Y, Z (bila menggunakan visi 3D atau bidang fokus 2D terkoreksi) serta orientasi sudut rotasi planar Theta (θ) atau Roll-Pitch-Yaw untuk menyelaraskan sudut jepit gripper.
- Kinematika Invers Robot: Kontroler robot mengonversi koordinat kartesius target menjadi sudut perputaran masing-masing sendi motor servo.
Alur Komunikasi Vision Guided Robot
Pertukaran data antara sub-sistem visi dan robotika industri harus berlangsung secara deterministik dan berlatensi rendah:
Kamera Industri → Antarmuka GigE / USB3 → Vision Software (Hikrobot VisionMaster) → Perhitungan Fitur & Koordinat → Protokol Lapangan (TCP/IP Socket, PROFINET, EtherNet/IP, atau Modbus TCP) → Robot Controller → Trajektori Gerak Fisik Robot.
Contoh Implementasi Bersama HIKROBOT dan PT Berkah Solusi Mandiri
Dalam ekosistem otomasi modern, platform software Hikrobot VisionMaster telah dilengkapi dengan modul Robot Calibration Wizard terintegrasi. Modul ini secara otomatis memandu teknisi melakukan kalibrasi 9 titik (9-point calibration) untuk metode 2D atau kalibrasi ruang volumetrik untuk 3D vision, memangkas waktu komisioning sistem dari hitungan hari menjadi hanya beberapa jam.
Sebagai distributor resmi Hikrobot di Indonesia, PT Berkah Solusi Mandiri mendampingi mitra industri mulai dari studi kelayakan optik, seleksi kamera dan lensa, pembuatan fixture kalibrasi presisi, hingga perancangan skrip komunikasi TCP/IP ke kontroler robot merek terkemuka di lini manufaktur Anda.
Butuh Solusi Hand-Eye Calibration untuk Pabrik Anda?
Pelajari solusi integrasi Vision Guided Robot PT Berkah Solusi Mandiri atau konsultasikan kebutuhan kamera industri, software visi, dan integrasi robotika bersama para sales engineer bersertifikasi kami.
Artikel Terkait