Vision Guided Robot (VGR): Definisi, Komponen Utama, Aplikasi Industri, dan Perbandingan dengan Robot Tradisional
Panduan komprehensif memahami arsitektur Vision Guided Robot (VGR), integrasi sensor optik, transformasi koordinat visual ke gerak robot, serta penerapannya untuk otomatisasi manufaktur modern di Indonesia.
Vision Guided Robot (VGR) atau Robot Bimbingan Visi adalah sistem otomasi tingkat tinggi yang menggabungkan lengan robot industri dengan teknologi Machine Vision (kamera pintar dan software pemrosesan citra) sebagai “mata dan otak” bagi robot. Jika robot tradisional hanya bisa bergerak secara buta ke titik koordinat yang kaku secara berulang-ulang, VGR mampu melihat, mengidentifikasi, dan beradaptasi terhadap perubahan posisi, bentuk, atau warna objek di area kerjanya secara real-time.
Panduan Lengkap Topik Vision Guided Robot (VGR) Industri
Halaman pilar ini merangkum seluruh spektrum teknologi Vision Guided Robot. Untuk kajian teknis yang lebih spesifik dan mendalam, telusuri 5 artikel pendukung kami:
Vision Guided Robot (VGR) atau Robot Bimbingan Visi adalah sistem otomasi tingkat tinggi yang menggabungkan lengan robot industri dengan teknologi Machine Vision (kamera pintar dan software pemrosesan citra). Kombinasi ini bertindak sebagai “mata dan otak” bagi robot.
Jika robot tradisional hanya bisa bergerak secara buta ke titik koordinat yang kaku secara berulang-ulang, VGR mampu melihat, mengidentifikasi, dan beradaptasi terhadap perubahan posisi, bentuk, atau warna objek di area kerjanya secara real-time.
Dalam arsitektur website B2B otomasi Anda, VGR biasanya ditempatkan sebagai solusi integrasi tingkat lanjut (Advanced Automation Solutions).
1. Komponen Utama dalam Sistem VGR
Para insinyur dan manajer pabrik biasanya mencari komponen VGR berdasarkan ekosistem berikut:
- Industrial Camera / Sensor (2D atau 3D): Menangkap citra objek pada ban berjalan. Sensor 3D digunakan jika robot perlu mengetahui kedalaman dan orientasi ruang objek yang menumpuk.
- Vision Software / AI Engine: Memproses gambar secara instan untuk menghitung koordinat spasial (X, Y, Z) dan sudut kemiringan objek.
- Robot Controller: Menerima data koordinat dari software visi dan langsung mengoreksi gerakan lengan robot (seperti robot 6-Axis, SCARA, atau Delta).
2. Aplikasi Utama VGR di Industri Manufaktur & Logistik
Di halaman solusi (Solution Pages) website Anda, aplikasi VGR berikut memiliki search intent komersial yang tinggi:
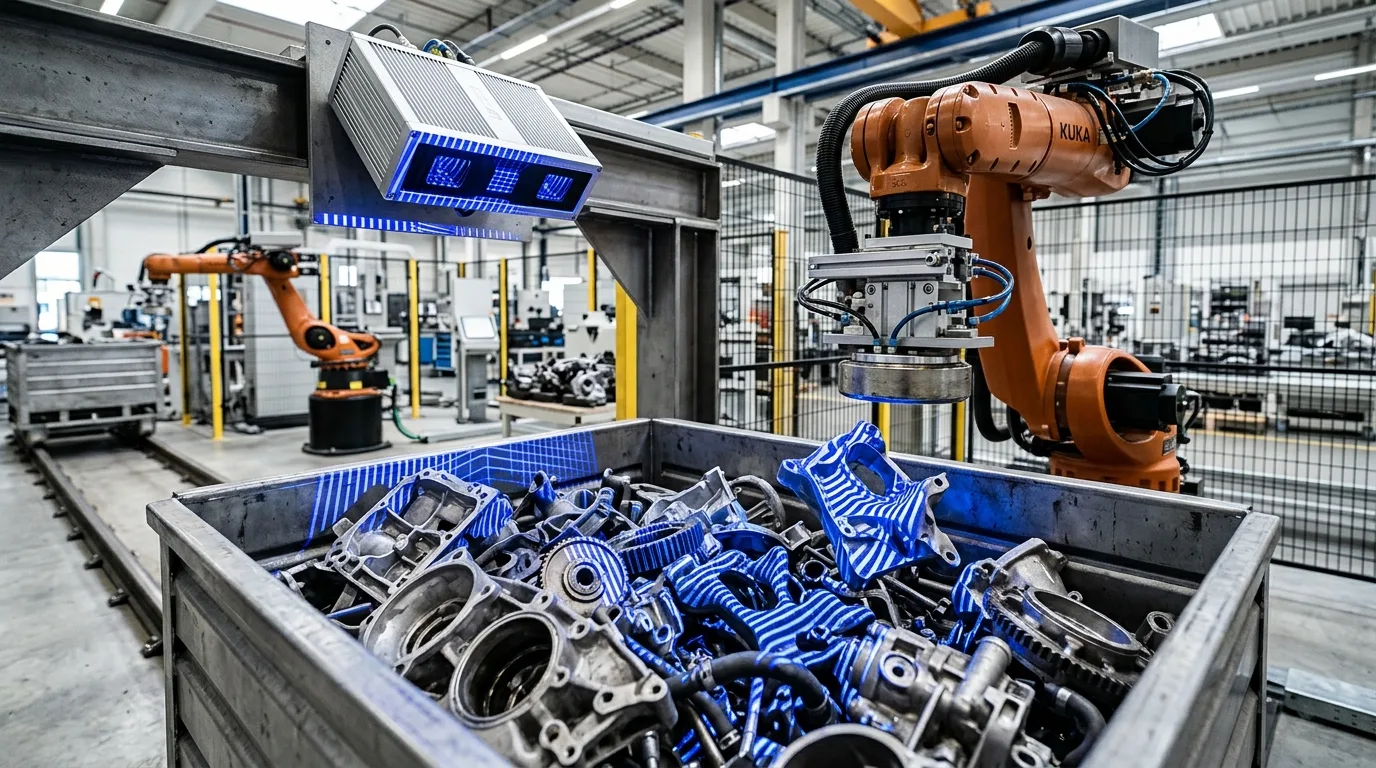
- Random Pick-and-Place (Bin Picking): Robot mengambil komponen yang diletakkan secara acak atau menumpuk di dalam wadah (bin) untuk dipindahkan ke mesin perakitan.
- Vision-Guided Assembly: Memandu robot untuk memasang komponen presisi tinggi, seperti memasang kaca mobil pada bodi kendaraan atau menyolder cip elektronik pada PCB.
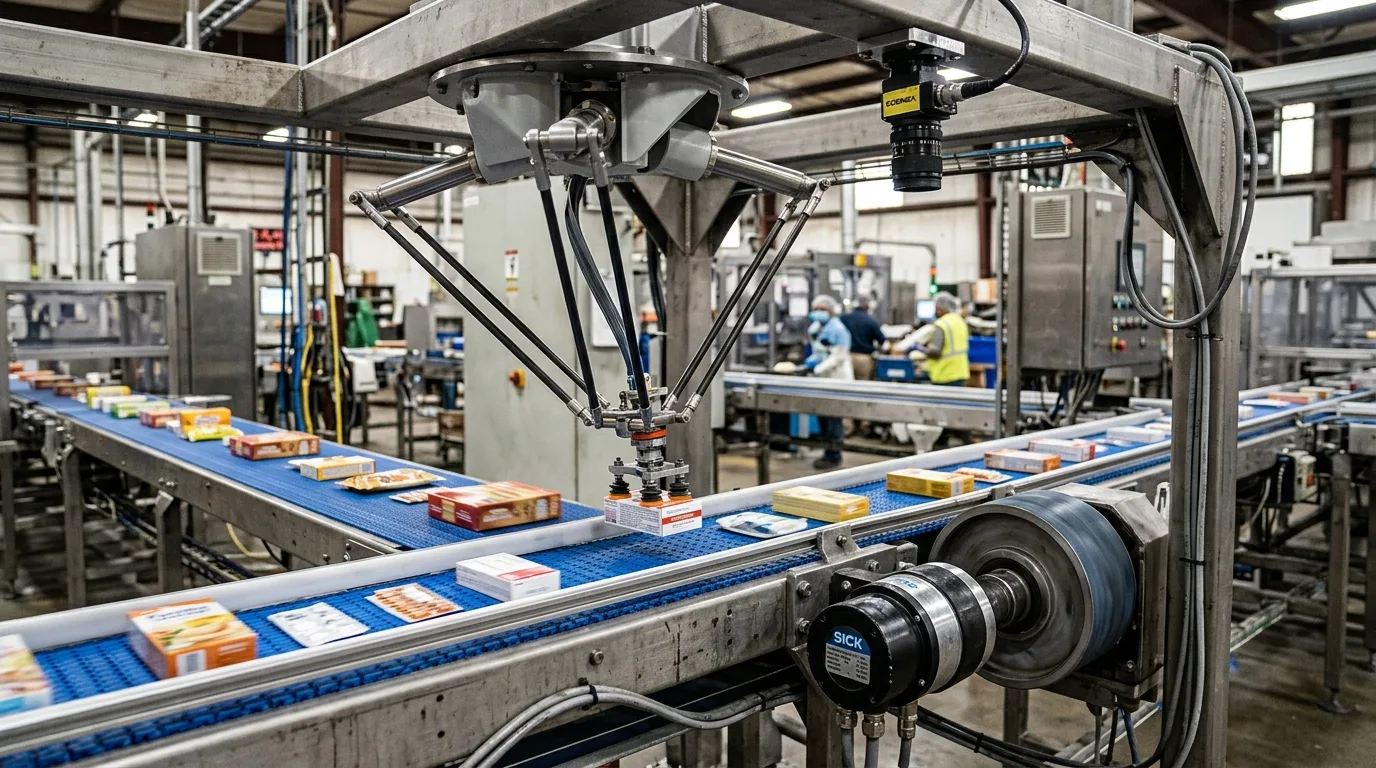
- Conveyor Tracking: Lengan robot (biasanya tipe Delta/Spider robot) mengambil produk yang bergerak cepat di atas conveyor belt untuk dimasukkan ke dalam kemasan secara instan.
- Palletizing / Depalletizing: Memandu robot untuk menyusun atau membongkar muatan kotak/karung dengan ukuran bervariasi pada palet.
Perbedaan Utama: Robot Tradisional vs. Robot VGR
| Fitur | Robot Tradisional (Fixed Coordinate) | Vision-Guided Robot (VGR) |
|---|---|---|
| Fleksibilitas Objek | Objek harus berada di posisi dan sudut yang sama persis setiap saat. | Objek bisa diletakkan secara acak, bertumpuk, atau bergerak pada konveyor. |
| Infrastruktur Fisik | Memerlukan mechanical fixtures (cetakan/dudukan khusus) yang mahal. | Tidak butuh dudukan kaku; kamera yang mendeteksi koordinatnya. |
| Skalabilitas Produk | Sulit diadaptasi jika desain produk berubah (harus bongkar fixtures). | Cukup perbarui algoritma atau model AI vision untuk produk baru. |
| Aplikasi Utama | Pengelasan otomotif statis, pengemasan dengan posisi tetap. | Bin picking, perakitan komponen mikro, inspeksi cacat sambil bergerak. |
Apa Itu Vision Guided Robot (VGR)?
Secara arsitektur teknis, Vision Guided Robot (VGR) adalah konvergensi antara disiplin mekatronika robotika industri dan kecerdasan komputasi optik. Inti dari sistem ini dapat dirumuskan secara sederhana sebagai:
Dalam sistem otomasi konvensional, robot beroperasi secara "buta" (blind automation). Robot hanya mengulang lintasan gerak mekanikal ke titik koordinat kartesius yang telah dikunci pada memori controller. Jika benda kerja bergeser sejauh beberapa milimeter saja atau berputar pada sudut yang tidak diprediksi, robot akan gagal menjepit benda tersebut, bahkan berisiko menabrak dudukan mekanikal.
Di sinilah teknologi Vision Guided Robot hadir sebagai solusi deterministik. Machine vision bertindak sebagai organ sensorik visual (mata) dan modul persepsi (otak pengolah citra) yang mengekstrak informasi spasial benda kerja secara akurat.
Alur data visual menuju eksekusi gerak fisik robot berlangsung melalui rantai pemrosesan berikut:
Tergantung pada konfigurasi sensor dan kebutuhan aplikasi, sistem visi dapat menghitung dan mengirimkan parameter data berikut ke robot controller:
- Koordinat Spasial 2D/3D (X, Y, Z): Posisi titik pusat gravitasi atau titik jepit spesifik (pick point) objek dalam satuan milimeter.
- Orientasi Sudut Rotasi (Yaw, Pitch, Roll / Rz, Ry, Rx): Sudut kemiringan orientasi objek terhadap sumbu kerja robot agar gripper dapat berputar menyelaraskan sudut penjepitan.
- Object ID & Klasifikasi: Pengenalan model atau varian produk menggunakan pattern matching, barcode/QR reading, atau AI deep learning classification.
- Verifikasi Kualitas (OK/NG Status): Memastikan komponen tidak mengalami cacat struktural sebelum robot memindahkan part ke proses assembly berikutnya.
Komponen Utama dalam Sistem Vision Guided Robot
Keberhasilan integrasi VGR di lini manufaktur ditentukan oleh sinergi 7 komponen inti perangkat keras optik, unit komputasi, kendali gerak, dan perangkat mekanikal:
1. Industrial Camera (Kamera Industri)
Kamera industri berfungsi menangkap citra digital benda kerja dengan kestabilan tinggi. Berbeda dari kamera konsumer, industrial camera menggunakan sensor kelas industri dengan global shutter untuk meniadakan distorsi gerak saat objek bergerak di konveyor.
- 2D Area Scan Camera: Mengambil citra matriks piksel dua dimensi (X-Y) secara serentak. Sangat efisien untuk objek yang terletak pada permukaan datar atau tray.
- 3D Camera (Stereo Vision / Structured Light / ToF): Mengukur profil kedalaman (point cloud 3D) untuk mengekstrak koordinat Z dan orientasi bidang tiga dimensi, krusial untuk aplikasi bin picking dan palletizing.
- Parameter Kunci: Resolusi sensor (1.3 MP hingga 20+ MP), frame rate (FPS), antarmuka data (GigE Vision, USB3 Vision, atau CoaXPress), dan jarak kerja optik (working distance).
2. Machine Vision Lighting (Pencahayaan Industri)
Pencahayaan adalah fondasi penentu kontras optik. Resolusi kamera setinggi apa pun tidak akan menghasilkan koordinat yang akurat jika pencahayaan menciptakan bayangan tajam atau titik silau panas (hotspot). Berbagai teknik lighting yang digunakan meliputi:
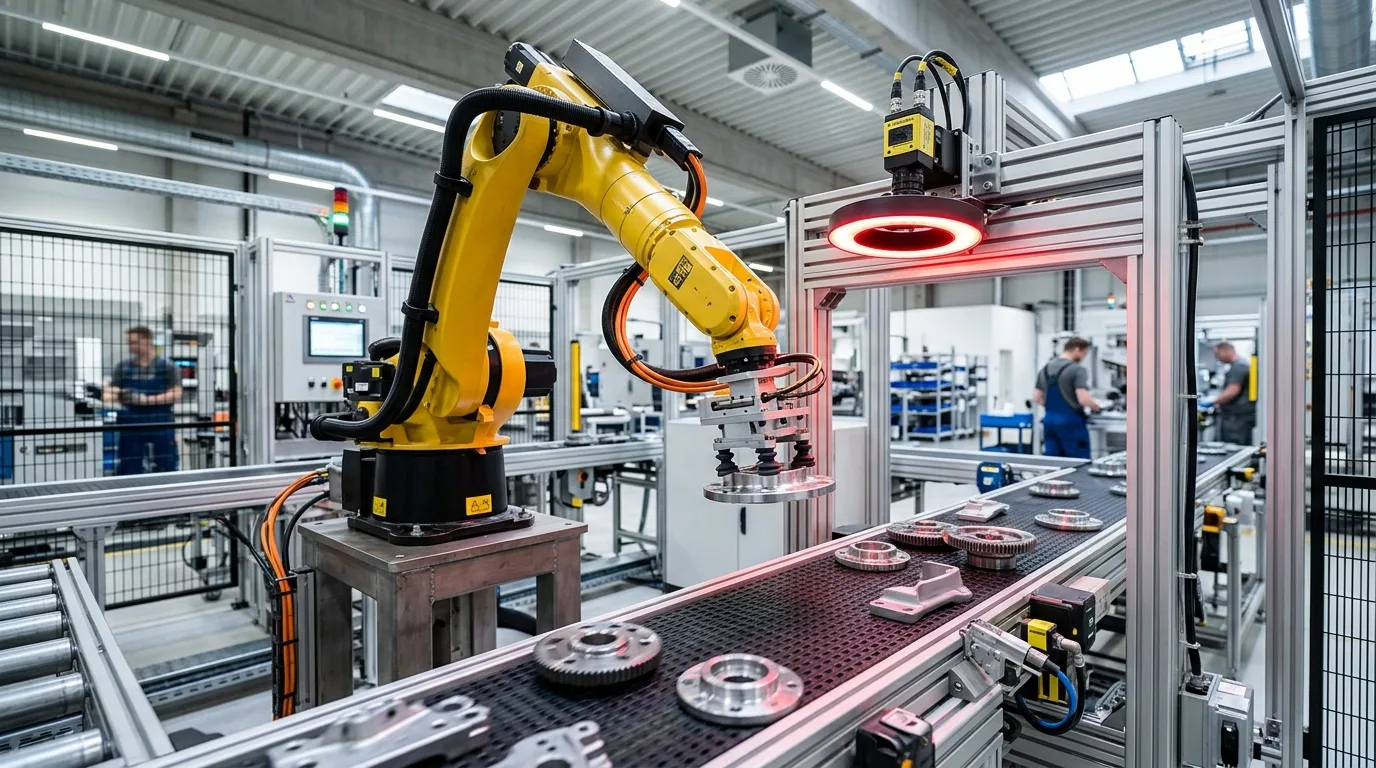
- Ring Light: Menghasilkan pencahayaan merata dari sudut depan lensa kamera.
- Backlight: Menghasilkan siluet tepi objek dengan kontras sangat tajam untuk pengukuran kontur tepi presisi.
- Bar Light: Memberikan pencahayaan bersudut rendah (low-angle darkfield) untuk menonjolkan fitur tekstur atau goresan timbul.
- Coaxial Light: Menghilangkan bayangan pada permukaan logam mengkilap atau cermin dengan menyinari objek sejajar sumbu optik.
- Structured Light: Memproyeksikan pola garis kisi atau laser untuk rekonstruksi topografi 3D.
3. Vision Software & Platform AI Vision
Perangkat lunak visi adalah unit kecerdasan yang memproses data piksel mentah menjadi keputusan matematis. Platform visi seperti Hikrobot VisionMaster melakukan serangkaian algoritma canggih:
- Image Pre-processing: Filter noise, penyesuaian gamma, dan koreksi distorsi lensa optik.
- Pattern Matching & Edge Detection: Menemukan geometri kontur part secara sub-piksel meski terjadi pergeseran posisi.
- Coordinate Extraction: Menghitung titik koordinat X-Y dan sudut rotasi θ dari fitur geometris benda kerja.
- AI Deep Learning (Segmentation & Detection): Mengenali part yang bertumpuk secara acak atau part non-kaku yang tidak memiliki bentuk geometris seragam.
- Optical Character Recognition (OCR) / Barcode: Membaca kode identitas part untuk verifikasi keterlacakan traceability.
4. Robot Controller (Kontroler Robot)
Unit kendali robotik yang bertindak sebagai penerjemah data. Controller menerima paket data koordinat target dari software visi melalui protokol industri (seperti TCP/IP socket, PROFINET, atau EtherNet/IP), melakukan perhitungan invers kinematika, dan menggerakkan aktuator motor servo lengan robot menuju titik kerja secara mulus tanpa benturan.
5. Industrial Robot (Lengan Robot Mekanikal)
Pemilihan mekanikal robot harus disesuaikan dengan karakteristik beban (payload), jangkauan kerja (reach), kecepatan siklus, dan tingkat kebebasan gerak (Degrees of Freedom):
- 6-Axis Articulated Robot: Menawarkan fleksibilitas gerakan tertinggi pada ruang 3 dimensi (X, Y, Z, Roll, Pitch, Yaw). Ideal untuk assembly kompleks, bin picking, dan pengelasan.
- SCARA Robot (Selective Compliance Articulated Robot Arm): Sangat cepat dan presisi pada sumbu horizontal (X, Y, Z, Rotasi Z). Sangat dominan pada perakitan komponen elektronik dan pick-and-place kecepatan tinggi di meja kerja.
- Delta Robot (Spider Robot): Memiliki struktur paralel ringan yang mampu menghasilkan akselerasi ekstrem untuk pemilahan (sorting) dan packaging produk makanan/farmasi di atas konveyor.
- Collaborative Robot (Cobot): Dilengkapi sensor torsi keselamatan untuk bekerja berdampingan dengan operator manusia tanpa memerlukan pagar pengaman masif.
6. End-of-Arm Tooling (EOAT) / Gripper
Ujung lengan robot yang bersentuhan langsung dengan produk. Desain gripper harus memperhitungkan geometri benda kerja, berat, kelembutan material, serta lingkungan kerja:
- Vacuum Gripper: Menggunakan suction cup pneumatik atau pompa ejektor vakum, ideal untuk permukaan datar seperti kardus, kaca, lembaran logam, atau kemasan pouch.
- Parallel / Angular Gripper: Penjepit mekanikal 2-jari atau 3-jari yang digerakkan secara pneumatik atau elektrik dengan kontrol torsi presisi.
- Magnetic Gripper: Memanfaatkan medan elektromagnetik atau magnet permanen untuk menangani komponen logam feromagnetik.
- Custom / Compliant Gripper: Gripper khusus yang dirancang dengan bantalan fleksibel atau cetakan silikon 3D printing untuk produk sensitif goresan.
7. PLC, Conveyor, dan Sensor Pendukung
Integrasi lini tidak dapat berdiri sendiri tanpa koordinasi deterministik dengan Programmable Logic Controller (PLC), motor penggerak konveyor inverter/servo, rotary optical encoder (untuk pelacakan posisi sabuk konveyor secara fraksional), trigger sensor fotoelektrik, serta safety laser scanner untuk keselamatan kerja.
Cara Kerja Vision Guided Robot: Alur Sistematis 9 Tahap
Dalam setiap siklus operasional, sistem VGR menjalankan urutan proses deterministik dari akuisisi citra hingga verifikasi akhir:
1 Object Detection (Pemicuan)
Sensor pemicu optik atau encoder mendeteksi kedatangan part di zona penglihatan kamera, lalu mengirimkan sinyal trigger pulsa berlatensi mikrodetik.
2 Image Capture (Akuisisi Citra)
Kamera industri mengekspos sensor bersamaan dengan kilatan lampu strobo LED untuk membekukan citra produk dengan kontras optimal tanpa blur.
3 Image Processing (Pemrosesan Citra)
Data piksel mentah dibersihkan melalui koreksi distorsi lensa, penajaman tepi geometris, dan binarisasi thresholding oleh software visi.
4 Object Recognition (Pengenalan Objek)
Algoritma mengevaluasi kontur part untuk mengenali model benda, membedakan varian, serta memastikan posisi objek berada dalam batas jangkauan robot.
5 Coordinate Calculation (Kalkulasi Titik)
Software visi menghitung titik koordinat spasial (X, Y, atau Z) serta sudut rotasi kemiringan benda dalam sistem koordinat piksel (pixel coordinates).
6 Coordinate Transformation (Kalibrasi)
Melalui matriks kalibrasi Hand-Eye Calibration, koordinat piksel kamera dikonversi secara matematis menjadi koordinat milimeter dunia nyata pada sistem basis robot.
7 Robot Motion Planning (Perencanaan Lintasan)
Robot controller memproses koordinat target baru, menghitung profil kecepatan akselerasi dan deselerasi bebas rintangan, lalu menginstruksikan motor servo.
8 Pick / Place / Assembly (Eksekusi Fisik)
Lengan robot bergerak menuju titik penjemputan, mengaktifkan gripper untuk mengambil part, lalu memindahkannya ke target peletakan atau assembly.
9 Post-Action Verification (Verifikasi Mutu)
Sistem memverifikasi keberhasilan aksi melalui sensor tekanan gripper atau kamera inspeksi sekunder sebelum mengizinkan siklus berikutnya berjalan.
Vision Guided Robot 2D vs 3D: Perbandingan dan Pemilihan Sistem
Salah satu keputusan arsitektur terpenting dalam merancang VGR adalah menentukan apakah sistem memerlukan visi dua dimensi (2D) atau visi tiga dimensi (3D). Tabel berikut merangkum perbedaan teknis keduanya:
| Parameter Evaluasi | 2D Vision Guidance | 3D Vision Guidance |
|---|---|---|
| Informasi Utama | Koordinat bidang datar (X, Y), orientasi sudut rotasi planar (θ), kontur bentuk 2D, kontras warna. | Koordinat ruang lengkap (X, Y, Z), orientasi 6-DoF (Roll, Pitch, Yaw), model awan titik (point cloud), data kedalaman/depth. |
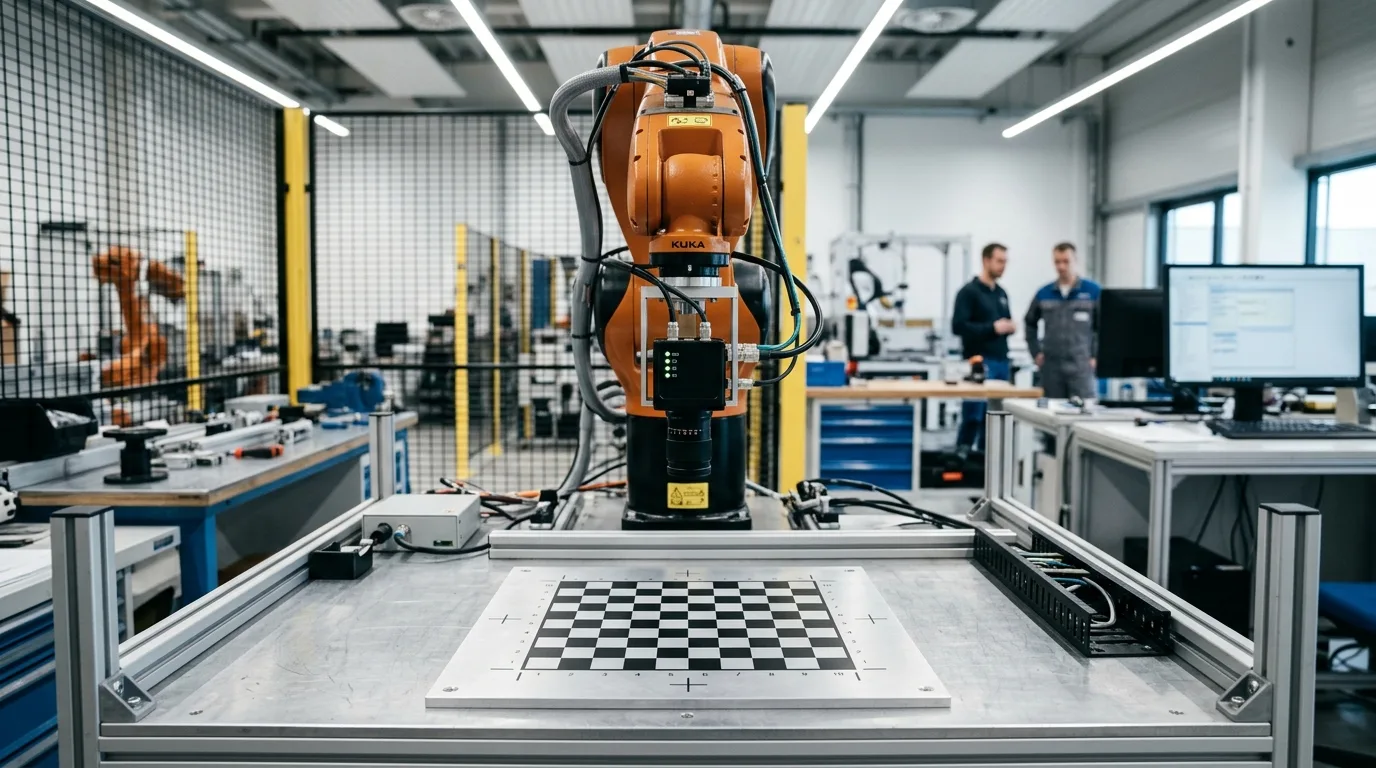
| Kompleksitas Kalibrasi | Relatif sederhana; menggunakan grid target kalibrasi planar checkerboard atau dot grid standar. | Lebih kompleks; memerlukan kalibrasi volumetrik 3D ruang kerja dan kalibrasi sensor-ke-koordinat robot (Hand-Eye 3D). |
| Aplikasi Tipikal | Objek pada konveyor datar, pengambilan part dari tray bertata letak rapi, pemilahan berbasis warna atau barcode. | Random bin picking, tumpukan part acak tidak beraturan, depalletizing kardus bergelombang, perakitan bodi otomotif 3D. |
| Random Bin Picking | Terbatas; hanya dapat diterapkan bila part tidak saling menumpuk dan memiliki orientasi bidang datar seragam. | Sangat relevan dan merupakan standar industri untuk mengatasi tumpukan komponen acak di dalam keranjang/tote. |
| Waktu Komputasi (Cycle Time) | Sangat cepat (sub-10ms hingga 30ms per tangkapan gambar), ideal untuk lini berkecepatan tinggi. | Dapat memerlukan waktu komputasi lebih panjang (100ms hingga 500ms) tergantung kepadatan titik point cloud 3D. |
| Pencahayaan (Lighting) | Bergantung pada kontras optik eksternal (Ring Light, Backlight, Bar Light). | Sebagian besar kamera 3D mengintegrasikan proyektor pola inframerah atau laser bawaan (active structured light). |
| Investasi Sistem | Lebih ekonomis dari sisi perangkat keras sensor optik dan komputasi prosesor. | Investasi lebih tinggi karena memerlukan sensor 3D khusus dan unit pemrosesan grafis (GPU/IPC) berkinerja tinggi. |
Pedoman Pemilihan: Perlu ditekankan bahwa 3D vision tidak otomatis lebih baik dari 2D vision untuk semua aplikasi. Jika benda kerja memiliki ketinggian seragam dan terletak di atas sabuk konveyor horizontal datar, penggunaan kamera 2D menawarkan waktu siklus jauh lebih cepat, kalibrasi lebih mudah, dan biaya yang jauh lebih efisien. Sebaliknya, saat part memiliki variasi kedalaman (Z), tumpang-tindih tidak beraturan, atau bentuk kontur 3D melengkung, maka kamera 3D industri menjadi kebutuhan mutlak.
Aplikasi Vision Guided Robot di Berbagai Sektor Industri Manufaktur
Penerapan robotika berpemandu visi mentransformasi fleksibilitas operasional pabrik di berbagai lini produksi:
A. Random Bin Picking
Robot mengambil komponen logam coran (casting), baut, atau part plastik yang terletak secara acak dan saling bertumpuk di dalam wadah bin. Sensor 3D vision memetakan permukaan part teratas, mengevaluasi sudut jepit yang paling aman, dan memastikan gripper tidak menabrak part tetangga atau dinding kontainer.
B. Conveyor Tracking (Dynamic Pick & Place)
Robot mendeteksi dan mengambil part yang bergerak secara kontinu di atas sabuk konveyor tanpa harus menghentikan motor penggerak. Sinkronisasi mikro antara trigger kamera, pembacaan pulsa rotary encoder, dan interpolasi gerak robot controller menjamin akurasi jepit di kecepatan konveyor tinggi.
C. Vision Guided Assembly
Pemasangan komponen presisi pada industri otomotif dan elektronika, seperti penempatan modul layar kaca smartphone pada casing, perakitan bearing roda gigi girboks, atau penyisipan konektor harness kabel dengan toleransi perakitan sub-milimeter.
D. Automated Sorting & Inspection
Sistem vision mengidentifikasi objek berdasarkan geometri dimensi, warna label, atau pembacaan barcode 1D/2D, lalu menginstruksikan Delta robot atau SCARA untuk mendistribusikan produk ke wadah sortir yang tepat dalam kecepatan ratusan part per menit.
E. Dynamic Palletizing
Robot mengenali variasi posisi dan sudut kedatangan kardus kemasan pada meja transfer, lalu menyusunnya ke atas palet kayu sesuai pola ikatan interlocking yang telah dikonfigurasi, memastikan kestabilan struktur muatan logistik.
F. Intelligent Depalletizing
Dalam gudang logistik dan fasilitas distribusi, kardus atau karung di atas palet sering kali bergeser atau miring selama proses transportasi. Sistem 3D vision memindai elevasi lapisan teratas dan menentukan urutan pembongkaran yang aman bagi robot.
Perbedaan Robot Tradisional dan Vision Guided Robot
Memahami perbedaan arsitektural antara robot berbasis koordinat tetap dengan robot berpemandu visi sangat krusial dalam perencanaan investasi otomasi pabrik:
| Fitur & Karakteristik | Robot Berbasis Fixed Coordinate (Tradisional) | Vision Guided Robot (VGR) |
|---|---|---|
| Posisi Objek Kerja | Memerlukan posisi dan orientasi objek yang terkontrol secara sangat ketat dan statis. | Mampu menangani variasi posisi dan orientasi sudut objek dalam rentang batas bidang pandang (FOV) kamera. |
| Kebutuhan Fixture Mekanis | Memerlukan fixture penepat, jig mekanikal presisi, atau stopper pneumatik untuk menahan part. | Kebutuhan fixture dapat dikurangi secara signifikan pada banyak aplikasi, menghemat biaya tooling mekanikal. |
| Peran Informasi Visual | Tidak menggunakan umpan balik visual; bergerak secara deterministik sesuai titik program tetap. | Mengintegrasikan data visual citra sebagai masukan dinamis untuk menghitung lintasan gerak robot. |
| Adaptasi Posisi Nyata | Terbatas hanya pada koordinat titik yang telah diajarkan sebelumnya (teach pendant points). | Memperbarui koordinat penjemputan dan peletakan secara dinamis berdasarkan kalkulasi hasil analisis visi. |
| Aplikasi Random Bin Picking | Hampir tidak dapat dilakukan secara andal karena posisi part saling tumpang-tindih dan tidak terprediksi. | Sangat relevan dan dapat dieksekusi dengan mengintegrasikan sistem 3D vision dan deteksi tabrakan. |
| Conveyor Tracking | Memerlukan part yang diposisikan rapi dengan stopper mekanis dan sinkronisasi hardware kompleks. | Dapat diintegrasikan secara mulus melalui kombinasi kamera industri, encoder pulsa, dan software tracking. |
| Fleksibilitas Pergantian Produk (Changeover) | Membutuhkan modifikasi fisik pada fixture penepat, pembuatan jig baru, dan pengajaran ulang titik koordinat. | Dapat diadaptasi dengan memperbarui parameter software visi, dataset, resep inspeksi, atau penyesuaian model AI. |
| Kompleksitas Sistem | Relatif lebih sederhana karena hanya melibatkan pemrograman logika gerak kontroler robot. | Lebih kompleks karena melibatkan kalibrasi optik, Hand-Eye coordination, protokol komunikasi visi, dan pencahayaan. |
| Investasi Sistem Awal | Lebih ekonomis di awal untuk aplikasi sederhana dengan jenis part tunggal yang tidak berubah. | Investasi awal lebih terstruktur, namun memberikan penghematan jangka panjang pada fleksibilitas multi-produk. |
Prinsip Rekayasa Objektif: Jangan mengasumsikan bahwa sistem VGR selalu otomatis "lebih murah", "lebih cepat", atau "lebih baik" dibanding robot tradisional di setiap lini. Pada aplikasi di mana produk memiliki bentuk tunggal dengan volume jutaan unit dan posisi benda kerja sudah sangat stabil di dalam cetakan mesin stamping, robot koordinat tetap dengan jig mekanis sederhana justru merupakan pilihan yang paling efisien biaya dan berwaktu siklus tercepat.
Kapan Pabrik Membutuhkan Vision Guided Robot?
Mengidentifikasi kapan harus beralih ke VGR memerlukan evaluasi terhadap karakteristik proses manufaktur Anda:
Pabrik Sangat Membutuhkan VGR Ketika:
- Posisi atau orientasi sudut komponen saat tiba di stasiun kerja berubah-ubah dan tidak dapat dikontrol oleh penahan mekanikal.
- Benda kerja bergerak secara kontinu di atas konveyor dan harus diambil tanpa menghentikan jalur produksi.
- Biaya pembuatan dan pemeliharaan mechanical jig / fixture penepat presisi dinilai terlalu mahal atau memakan ruang kerja.
- Pabrik memproduksi beragam varian produk (High-Mix, Low-Volume) yang memerlukan penggantian resep produk cepat tanpa mengubah mekanikal.
- Komponen rentan tergores atau rusak jika didorong secara paksa oleh stopper atau panduan mekanis.
- Diperlukan kombinasi antara penanganan material otomatis dan inspeksi kendali mutu visual dalam satu stasiun terpadu.
Robot Koordinat Tetap Tetap Tepat Ketika:
- Posisi kedatangan part sudah dijamin 100% presisi dan berulang oleh cetakan mesin injeksi, feeder getar (vibratory bowl), atau jig stasioner.
- Varian produk bersifat homogen (Low-Mix, High-Volume) dan tidak pernah mengalami perubahan geometri fisik dalam waktu bertahun-tahun.
- Waktu siklus (cycle time) sangat ekstrem (di bawah 0.3 detik per part) sehingga waktu eksposur kamera dan komputasi gambar menjadi hambatan.
- Anggaran investasi awal sangat terbatas dan tidak memerlukan fleksibilitas pergantian resep produk di masa mendatang.
Faktor Penting Sebelum Mengimplementasikan Vision Guided Robot
Rancangan sistem VGR yang sukses menuntut analisis menyeluruh terhadap delapan parameter rekayasa berikut:
Resolusi sensor piksel yang memadai untuk akurasi target, frame rate (FPS), sensor global shutter untuk objek bergerak, serta antarmuka komunikasi (GigE Vision / USB3).
Panjang fokus (focal length), sudut pandang (Field of View / FOV), jarak kerja optik (Working Distance), serta penggunaan lensa telesentrik bila pengukuran membutuhkan bebas distorsi perspektif.
Menciptakan kontras fitur maksimal dan meniadakan refleksi liar dari lingkungan luar pabrik menggunakan ring light, dome light, bar light, atau polarisator optik.
Evaluasi kapasitas beban (payload), jangkauan lengan (reach), tingkat presisi perulangan (repeatability), kecepatan akselerasi motor, serta batasan singularitas geometris robot.
Menyesuaikan jenis gripper (vakum, paralel, magnetik) terhadap berat part, kelembutan material, tekstur permukaan berminyak/kering, dan kecepatan penjepitan.
Kestabilan kecepatan konveyor, getaran sabuk, resolusi rotary encoder (pulsa per mm), serta jarak minimum pemisah antar part (spacing) untuk mencegah tumpang-tindih.
Ketahanan algoritma terhadap perubahan sudut bayangan, variasi dimensi toleransi produk, serta efisiensi beban komputasi prosesor agar cycle time tetap terpenuhi.
Protokol komunikasi berlatensi rendah antara software visi, robot controller, PLC, antarmuka HMI, serta integrasi data keterlacakan ke sistem MES pabrik.
Contoh Alur Implementasi Sistem VGR pada Conveyor
Untuk memberikan gambaran nyata integrasi di lantai produksi, berikut adalah bagan alir operasional pada aplikasi pemilahan dan penjemputan komponen bergerak (conveyor tracking):
Dalam implementasi riil di pabrik, setiap simpul pada bagan alir di atas harus dikalibrasi secara cermat:
- Sinkronisasi Waktu (Cycle Time): Seluruh proses pengolahan gambar, kalkulasi koordinat, dan transfer data fieldbus harus diselesaikan dalam waktu kurang dari selisih waktu kedatangan antar-produk di konveyor.
- Posisi Pemasangan Kamera: Kamera dapat dipasang secara stasioner di atas konveyor (Fixed Camera to Robot) atau dipasang langsung pada ujung lengan robot (Eye-in-Hand), masing-masing dengan matriks transformasi matematika tersendiri.
- Kecepatan Konveyor & Akurasi: Rotary encoder mengonfirmasi pergeseran jarak sabuk konveyor setiap milidetik, memungkinkan robot memprediksi titik temu (intercept point) secara presisi meski kecepatan konveyor mengalami fluktuasi.
HIKROBOT untuk Sistem Vision Guided Robot
Sebagai pemimpin global dalam teknologi visi mesin dan robotika mobile, ekosistem HIKROBOT Products menyediakan portofolio terpadu untuk membangun sistem Vision Guided Robot yang andal:
- Industrial Area Scan Cameras: Seri kamera GigE dan USB3 berperforma tinggi dengan sensor Sony Pregius global shutter resolusi 0.4 MP hingga 65 MP untuk akurasi posisi tingkat sub-piksel.
- Smart Cameras (SC Series): Unit kamera pintar mandiri yang mengintegrasikan sensor optik, prosesor komputasi, modul pencahayaan, dan algoritma penentuan koordinat dalam satu bodi kompak berstandar proteksi IP67. Pelajari selengkapnya di katalog smart camera kami.
- Industrial 3D Cameras: Kamera stereo vision dan laser profiler berakurasi mikron untuk aplikasi random bin picking, pengukuran volume, dan navigasi robotika 3D.
- VisionMaster Software Platform: Platform software pemrosesan citra dengan lebih dari seribu modul algoritma matematika, pendeteksian tepi geometris, kalibrasi Hand-Eye bawaan, serta dukungan modul AI deep learning.
- Industrial Code Readers & Sensors: Pembaca kode DPM (Direct Part Marking) dan barcode 1D/2D untuk integrasi traceability bersama robotika.
Peran PT Berkah Solusi Mandiri: Sebagai distributor resmi Hikrobot di Indonesia, PT Berkah Solusi Mandiri membantu mitra manufaktur merancang arsitektur terintegrasi: mulai dari studi kelayakan optik, pengujian sampel benda kerja di laboratorium visi melalui fasilitas uji sample machine vision, pemilihan lensa dan lighting yang presisi, hingga integrasi sinyal deterministik ke kontroler robot dan PLC pabrik Anda.
Informasi Teknis: Seluruh komponen optik, lensa, lampu, dan lengan robot dipilih dan disesuaikan berdasarkan rekayasa kebutuhan spesifik lini Anda, bukan dalam bentuk paket kaku satu model untuk seluruh kebutuhan.
FAQ Vision Guided Robot (VGR)
Pertanyaan yang sering diajukan mengenai konsep dasar, cara kerja, komponen optik, dan implementasi robot berpemandu visi di fasilitas industri.
Vision Guided Robot (VGR) adalah sistem otomasi industri yang memadukan lengan robot mekanikal dengan teknologi machine vision dan perangkat lunak pemroses citra. Sistem ini memungkinkan robot mengenali keberadaan, koordinat posisi (X, Y, Z), orientasi sudut, maupun jenis objek secara visual sebelum mengeksekusi aksi penanganan material seperti pick-and-place, assembly, atau sorting.
Robot tradisional bekerja secara buta (blind) mengandalkan titik koordinat mati yang telah diprogram secara kaku (fixed coordinates), sehingga posisi komponen harus dijamin selalu presisi menggunakan jig atau fixture mekanis. Sebaliknya, VGR memanfaatkan masukan data citra dari kamera untuk menghitung deviasi posisi objek aktual dan memperbarui koordinat target robot secara dinamis.
Tidak wajib. Penerapan kamera bergantung sepenuhnya pada kebutuhan geometri aplikasi. Untuk objek datar yang tersusun rapi pada bidang horizontal satu lapisan (misalnya di atas conveyor atau tray), kamera 2D area scan sudah mencukupi untuk memperoleh koordinat X, Y, dan rotasi Theta (X-Y-θ). Kamera 3D vision baru diperlukan apabila objek memiliki variasi ketinggian (Z), kedalaman tumpukan acak, atau orientasi sudut ruang yang kompleks.
Ya, sistem VGR sangat cocok untuk bin picking. Khususnya pada random bin picking di mana part berada dalam keranjang secara acak dan bertumpuk, integrasi kamera 3D industri (seperti stereo vision atau structured light) bersama software path planning sangat krusial untuk mengekstrak titik ambil (grip point) yang aman serta mencegah tabrakan antara gripper robot dan dinding bin.
Bisa. Aplikasi ini dikenal sebagai conveyor tracking. Sistem mengintegrasikan kamera industri untuk menangkap gambar part, rotary encoder untuk melacak pergerakan sabuk konveyor secara real-time, dan robot controller yang menyinkronkan kecepatan gerak ujung gripper robot agar selaras dengan laju part tanpa perlu menghentikan laju konveyor.
Bisa. Ketika objek yang ditangani memiliki bentuk yang tidak kaku, permukaan bertekstur alami, atau bertumpuk dengan variasi visual yang acak sehingga sulit dideteksi dengan algoritma rule-based geometris, model AI deep learning (seperti deep learning instance segmentation atau pose estimation) dapat diterapkan untuk mengenali posisi part secara akurat dan adaptif.
Butuh Integrasi Vision Guided Robot untuk Industri Anda?
Tingkatkan fleksibilitas dan presisi lini produksi Anda dengan integrasi Machine Vision, Industrial Camera, Smart Camera, 3D Vision, Vision Software, dan Robot Guidance bersama tim sales engineer berpengalaman dari PT Berkah Solusi Mandiri.
Artikel Terkait