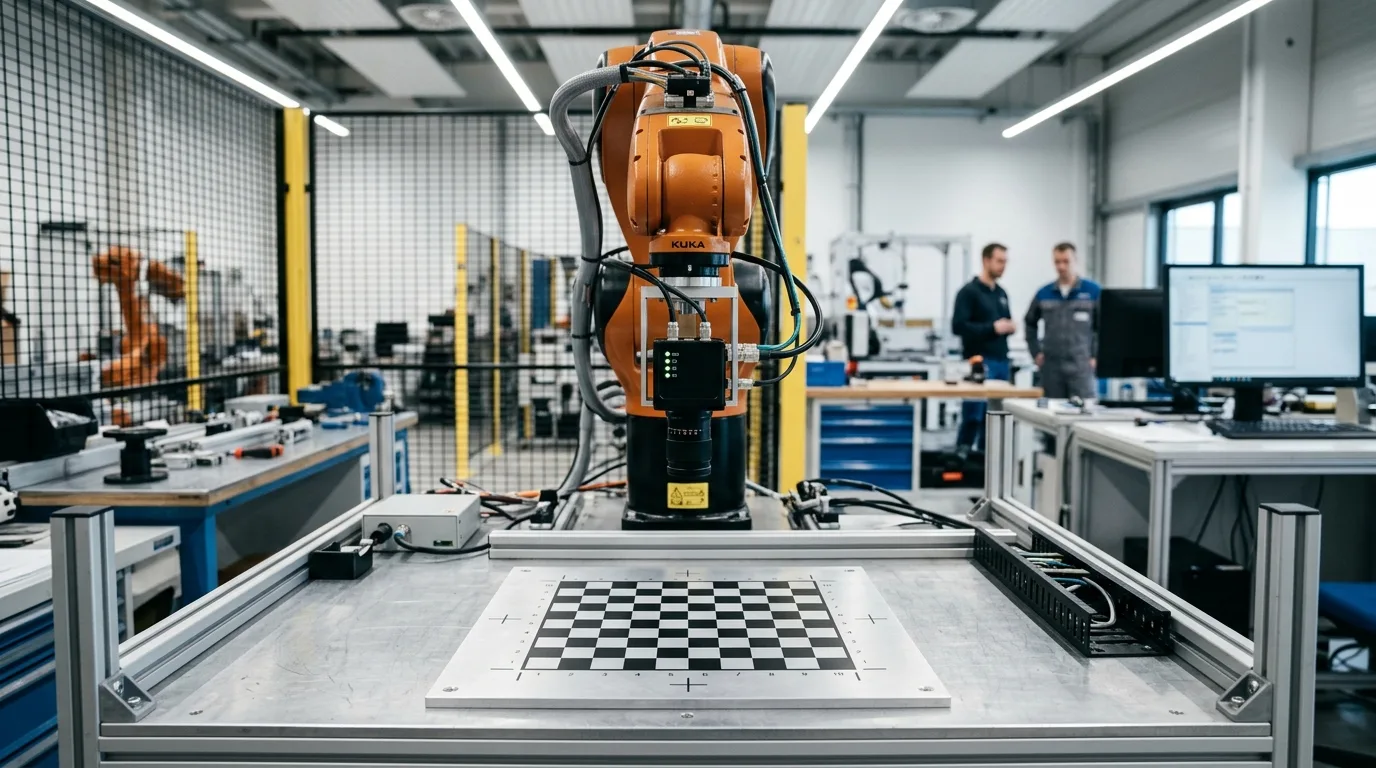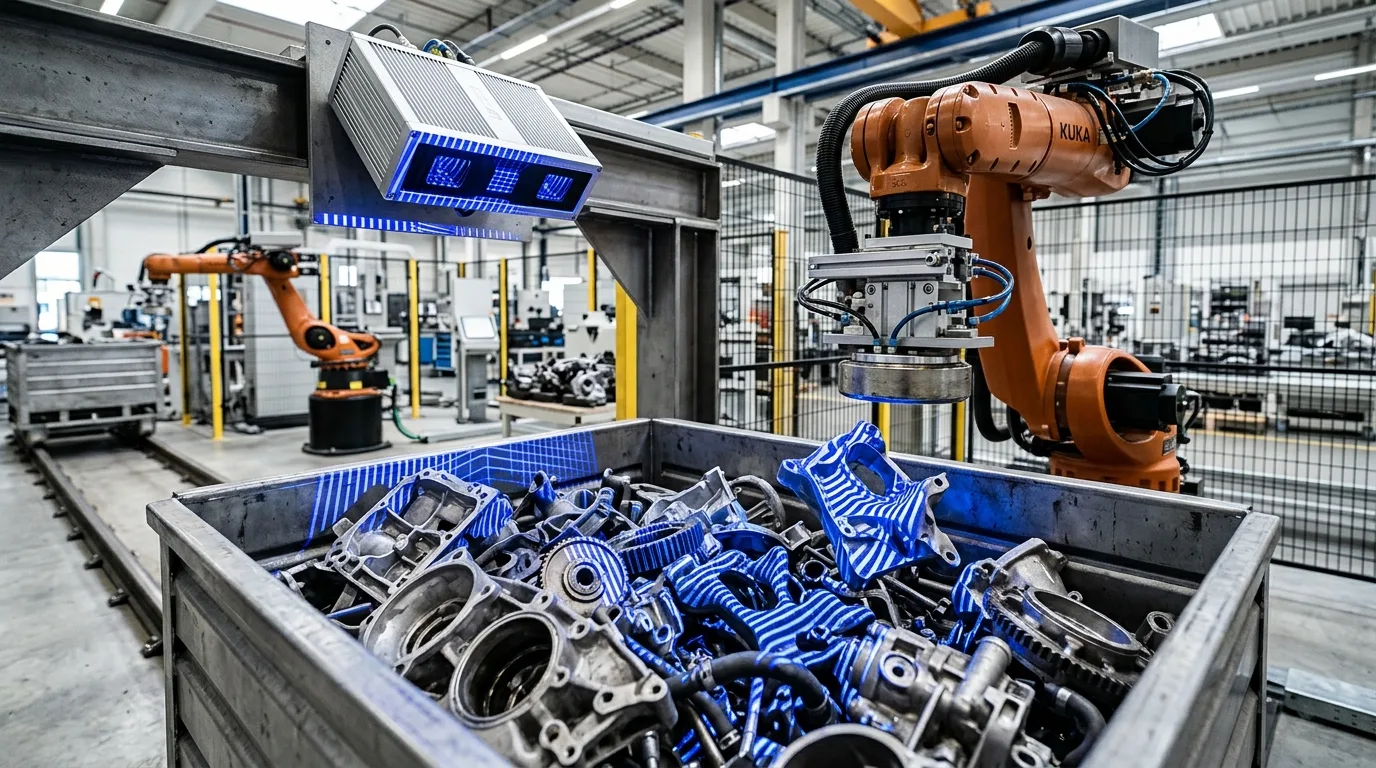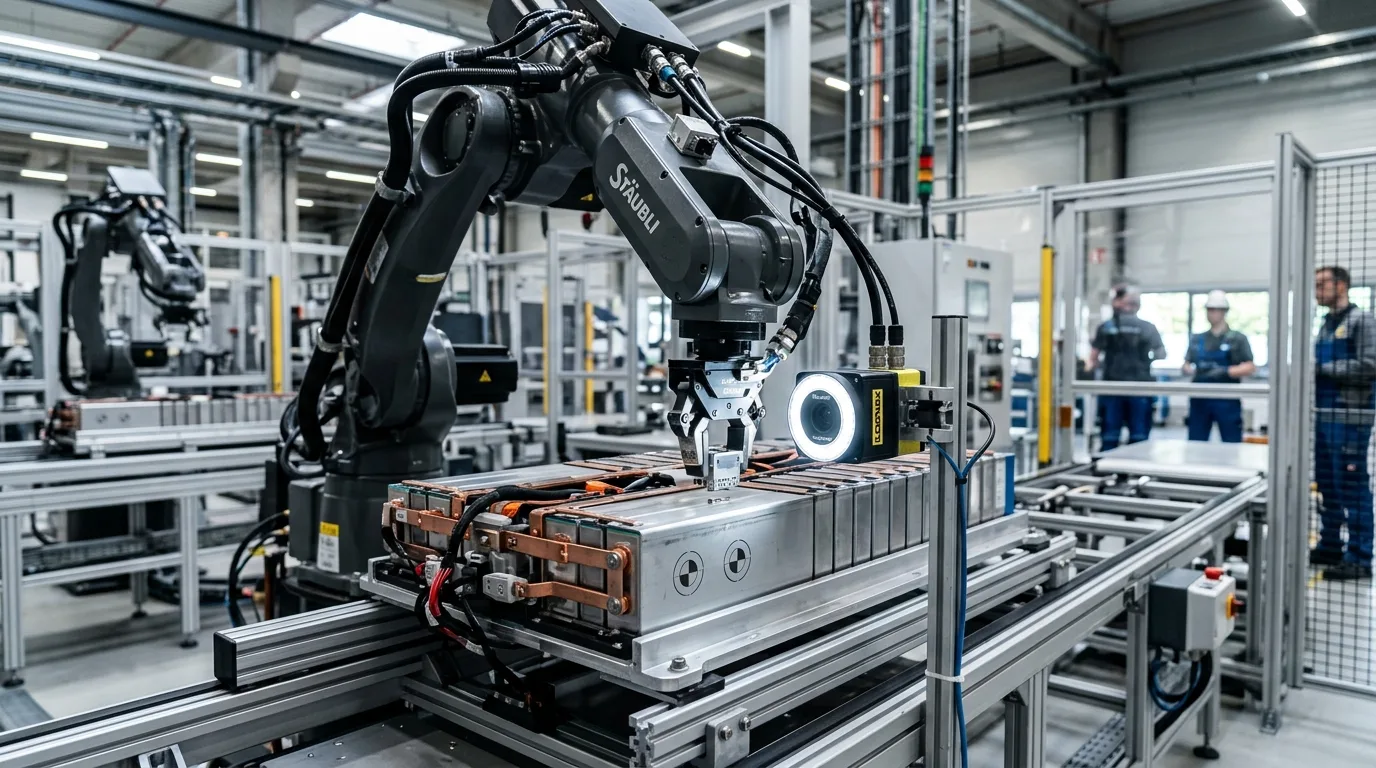
Pada industri berpresisi tinggi seperti perakitan bodi otomotif, manufaktur baterai kendaraan listrik (EV), dan elektronika semikonduktor, toleransi pemasangan komponen diukur dalam rentang fraksi milimeter. Sistem Vision Guided Robot dengan pemandu 6-DoF (Six Degrees of Freedom) hadir untuk mengompensasi deviasi posisi benda kerja secara dinamis, mencegah kerusakan material akibat gaya gesek paksa.
Panduan Lengkap Topik Vision Guided Robot (VGR) Industri
Artikel ini adalah bagian dari kluster teknologi Vision Guided Robot. Pelajari panduan pilar utama kami di Sistem Vision Guided Robot Industri (Pillar Hub) atau eksplorasi artikel pendukung lainnya:
Apa Itu Vision Guided Assembly?
Vision Guided Assembly adalah penerapan robot industri berpemandu visi mesin yang dirancang khusus untuk memandu proses penyatuan, pemasangan, atau penyekrupan dua atau lebih komponen mekanikal secara otomatis. Sistem ini memastikan bahwa toleransi perakitan tetap terpenuhi meskipun letak atau orientasi komponen awal memiliki variasi alami.
Mengapa Proses Perakitan Membutuhkan Panduan Visual?
Dalam proses produksi massal, posisi fisik aktual komponen saat tiba di stasiun perakitan hampir tidak pernah 100% identik dengan posisi nominal gambar CAD. Deviasi ini dipicu oleh berbagai faktor alami:
- Toleransi Fabrikasi: Variasi dimensi pada proses pengecapan lembaran logam (stamping), pencetakan injeksi plastik, atau pengelasan bodi mobil.
- Pergeseran Fixture: Toleransi keausan mekanikal pada pin penepat jig, sabuk konveyor, atau pallet transfer.
- Deformasi Termal: Muai susut material akibat perubahan suhu lingkungan pabrik.
Jika robot bergerak secara buta ke koordinat nominal tetap, komponen yang dipasang dapat macet, menggores permukaan kosmetik produk, atau bahkan merusak motor servo robot akibat beban torsi berlebih. Panduan visual memberikan kemampuan kognitif bagi robot untuk "melihat" deviasi tersebut dan mengoreksi lintasannya.
Peran 6-DoF pada Vision Guided Robot
Perakitan presisi pada ruang tiga dimensi membutuhkan penyesuaian pada seluruh 6 Derajat Kebebasan (6-DoF):
- Translasi Linear: Sumbu X (kiri/kanan), Sumbu Y (maju/mundur), dan Sumbu Z (atas/bawah).
- Rotasi Spasial: Roll (rotasi sumbu X), Pitch (rotasi sumbu Y), dan Yaw (rotasi sumbu Z).
Dengan mengalkulasi keenam parameter ini secara serentak, robot dapat menyelaraskan sudut kemiringan komponen yang hendak dipasang agar benar-benar paralel dengan lubang dudukan sasaran.
Deteksi Datum Point dan Fiducial Mark
Untuk menentukan posisi aktual benda kerja, sistem kamera industri mengidentifikasi fitur geometris khusus yang disebut Datum Point (seperti lubang pin acuan, sudut kontur tepi) atau Fiducial Mark (tanda optik khusus berupa lingkaran atau silang pada papan PCB).
Menggunakan algoritma sub-pixel edge detection dan pencahayaan terkontrol, software visi dapat menemukan titik pusat fiducial mark dengan akurasi hingga seperseratus piksel, memberikan fondasi data yang sangat presisi bagi kontroler robot.
Perbandingan Posisi Aktual dengan Posisi Nominal
Mekanisme koreksi posisi pada perakitan cerdas berlangsung melalui rantai umpan balik tertutup:
Kompensasi Posisi Robot Secara Dinamis
Setelah nilai deviasi offset dihitung oleh perangkat lunak visi, data tersebut dikirimkan ke kontroler robot dalam hitungan puluhan milidetik. Kontroler kemudian melakukan penyesuaian koordinat secara instan pada trajektori gerak akhir lengan robot, memungkinkan proses docking komponen berjalan mulus tanpa getaran atau gaya paksa.
Contoh Aplikasi Vision Guided Assembly di Lini Produksi
- Pemasangan Kaca Kendaraan (Windshield Assembly): Robot memegang panel kaca depan mobil yang berat, kamera memindai posisi bingkai bodi mobil di konveyor, dan robot memasang kaca tepat pada jalur sealant perekat dengan celah gap seragam.
- Modul Baterai Kendaraan Listrik (EV Battery Pack): Perakitan sel baterai ke dalam casing pack dengan toleransi jarak terminal listrik yang sangat ketat untuk mencegah korsleting.
- Perakitan Panel Layar Elektronik: Pemasangan layar sentuh kaca (cover glass) pada bodi smartphone atau dashboard otomotif dengan presisi mikron.
Hikrobot Camera dan VisionMaster untuk Aplikasi Assembly
Kamera industri beresolusi tinggi Hikrobot (seperti seri GigE/USB3 resolusi 12 MP hingga 20 MP) dipadukan dengan platform VisionMaster menyediakan fungsi Positioning & Alignment Module yang dirancang khusus untuk memandu robot 6-DoF. Didukung oleh tim ahli PT Berkah Solusi Mandiri, Anda mendapatkan jaminan integrasi optik dan otomasi yang presisi dan andal untuk standar manufaktur kelas dunia.
Butuh Solusi 6-DoF Vision Guided Assembly untuk Pabrik Anda?
Pelajari solusi integrasi Vision Guided Robot PT Berkah Solusi Mandiri atau konsultasikan kebutuhan kamera industri, software visi, dan integrasi robotika bersama para sales engineer bersertifikasi kami.
Artikel Terkait