Dalam rantai pasok manufaktur, ribuan komponen logam, plastik, atau coran (casting) sering kali dikirim dalam wadah keranjang besar (bin) dalam kondisi acak, saling bertumpuk, dan tidak berorientasi teratur. Penerapan Vision Guided Robot dengan teknologi 3D Random Bin Picking menjadi solusi otomatisasi krusial untuk mengambil part tersebut secara mandiri tanpa memerlukan proses penataan manual oleh operator.
Panduan Lengkap Topik Vision Guided Robot (VGR) Industri
Artikel ini adalah bagian dari kluster teknologi Vision Guided Robot. Pelajari panduan pilar utama kami di Sistem Vision Guided Robot Industri (Pillar Hub) atau eksplorasi artikel pendukung lainnya:
Apa Itu Random Bin Picking?
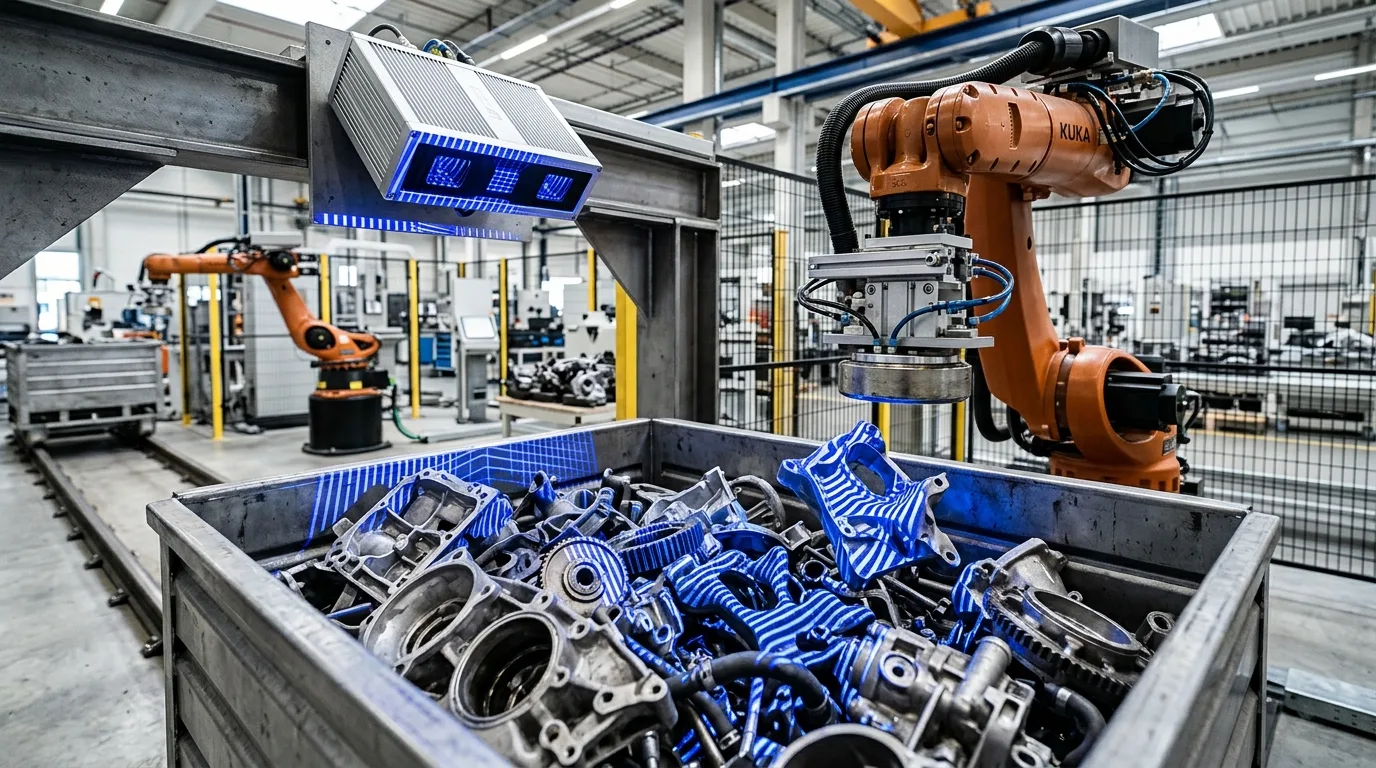
Random Bin Picking adalah kemampuan sistem robot industri untuk mendeteksi, memilih, dan mengambil satu per satu benda kerja yang berserakan secara acak dari dalam wadah bin tanpa bantuan penata mekanis (vibratory bowl feeder). Aplikasi ini telah lama dianggap sebagai salah satu tantangan tersulit dalam robotika industri karena tingginya variasi posisi, orientasi spasial, serta resiko tabrakan mekanis di dalam ruang sempit wadah.
Mengapa Kamera 2D Mengalami Tantangan pada Random Bin Picking?
Kamera 2D konvensional telah terbukti sangat andal dan efisien biaya untuk komponen yang terletak rapi di atas sabuk konveyor datar satu lapisan. Namun, ketika berhadapan dengan tumpukan benda acak di dalam keranjang, kamera 2D menghadapi kendala fisik:
- Ketiadaan Informasi Kedalaman (Z-Axis): Kamera 2D hanya menangkap bidang datar X-Y, sehingga tidak mampu mengetahui benda mana yang berada di tumpukan paling atas dan benda mana yang terkubur di bawahnya.
- Tumpang-Tindih Objek (Occlusion): Benda yang saling menindih memicu bayangan siluet palsu pada algoritma edge matching 2D, menyebabkan kegagalan segmentasi bentuk part.
- Refleksi Specular pada Logam: Benda kerja logam mentah (seperti baut, mur, atau blok mesin) menghasilkan pantulan cahaya menyilaukan dan bayangan pekat yang mengacaukan kontras piksel 2D.
Peran Sensor 3D pada Vision Guided Robot
Untuk mengatasi limitasi tersebut, sistem VGR mengadopsi kamera 3D industri. Sensor 3D memproyeksikan pola cahaya terstruktur (active structured light) atau sinar laser inframerah ke dalam tumpukan part.
Dengan memproses deformasi pola optik yang dipantulkan, sensor 3D merekonstruksi ribuan titik koordinat ruang menjadi point cloud 3D dengan kepadatan sub-milimeter. Point cloud ini memuat informasi koordinat X, Y, Z dan vektor normal permukaan setiap part di dalam keranjang secara komprehensif.
Bagaimana Sistem 3D Bin Picking Bekerja?
Alur operasional sistem 3D random bin picking berjalan melalui 6 tahapan cerdas berikut:
- 3D Camera Capture: Sensor 3D mengambil data topografi wadah bin dan merekonstruksi awan titik point cloud.
- Point Cloud Pre-processing: Pembersihan noise, eliminasi latar belakang dinding bin, dan filtering permukaan pantulan.
- Object Detection & CAD Matching: Algoritma mencocokkan model CAD 3D part asli terhadap titik awan untuk mengidentifikasi keberadaan komponen.
- Pose Estimation (6-DoF): Menghitung posisi (X, Y, Z) dan orientasi ruang (Roll, Pitch, Yaw) dari part yang paling stabil dan bebas rintangan di lapisan teratas.
- Collision Check (Validasi Tabrakan): Menyimulasikan jalur pergerakan gripper dan lengan robot di ruang virtual untuk memastikan tidak ada benturan fisik.
- Robot Picking: Robot controller menggerakkan lengan robot untuk menjepit part, mengangkatnya keluar dari bin, dan menaruhnya ke stasiun pemrosesan.
6-DoF pada Random Bin Picking
Dalam bin picking acak, part dapat miring pada sudut mana pun. Robot membutuhkan panduan 6-DoF (Six Degrees of Freedom) lengkap: tiga koordinat posisi kartesius (X, Y, Z) untuk menjangkau titik pusat gravitasi part, serta tiga sumbu rotasi ruang (Roll, Pitch, Yaw) agar cakar atau mangkuk hisap vakum gripper dapat menyelaraskan sudut kontak tegak lurus dengan permukaan part.
Collision Avoidance pada Bin Picking
Salah satu tantangan kritis bin picking adalah menghindari benturan antara bodi gripper robot dengan dinding keras kotak kontainer baja saat mengambil part di sudut dasar bin. Perangkat lunak visi modern mengintegrasikan modul Collision Avoidance: jika part teratas memiliki resiko tabrakan tinggi bagi sudut orientasi gripper, software akan secara otomatis melewati part tersebut dan memilih kandidat part lain yang memiliki koridor pergerakan bebas rintangan.
Implementasi Hikrobot VisionMaster dan Sensor 3D
Seri kamera 3D Hikrobot bersama platform Hikrobot VisionMaster 3D menyediakan toolkit lengkap untuk aplikasi random bin picking, mulai dari kalibrasi Hand-Eye terotomasi, import model CAD 3D, hingga algoritma deteksi titik cengkeram cerdas (grasp planning).
Tim engineering PT Berkah Solusi Mandiri siap membantu Anda melakukan simulasi Proof of Concept (POC) menggunakan sampel komponen pabrik Anda untuk mengevaluasi waktu siklus (cycle time) dan tingkat keberhasilan picking sebelum implementasi penuh di lantai pabrik.
Butuh Solusi 3D Random Bin Picking untuk Pabrik Anda?
Pelajari solusi integrasi Vision Guided Robot PT Berkah Solusi Mandiri atau konsultasikan kebutuhan kamera industri, software visi, dan integrasi robotika bersama para sales engineer bersertifikasi kami.
Artikel Terkait