Dalam rantai pasok logistik modern dan gudang pusat distribusi (DC), proses pembongkaran muatan palet (depalletizing) secara manual merupakan pekerjaan fisik yang berat, lambat, dan rentan memicu cedera pekerja. Integrasi Vision Guided Robot dengan sensor 3D dan robotika bergerak (AMR) menghadirkan solusi Smart Depalletizing yang mampu menangani kardus acak dan palet campuran (mixed pallet) secara mandiri sepanjang 24 jam.
Panduan Lengkap Topik Vision Guided Robot (VGR) Industri
Artikel ini adalah bagian dari kluster teknologi Vision Guided Robot. Pelajari panduan pilar utama kami di Sistem Vision Guided Robot Industri (Pillar Hub) atau eksplorasi artikel pendukung lainnya:
Apa Itu Smart Depalletizing dalam Otomasi Intralogistik?
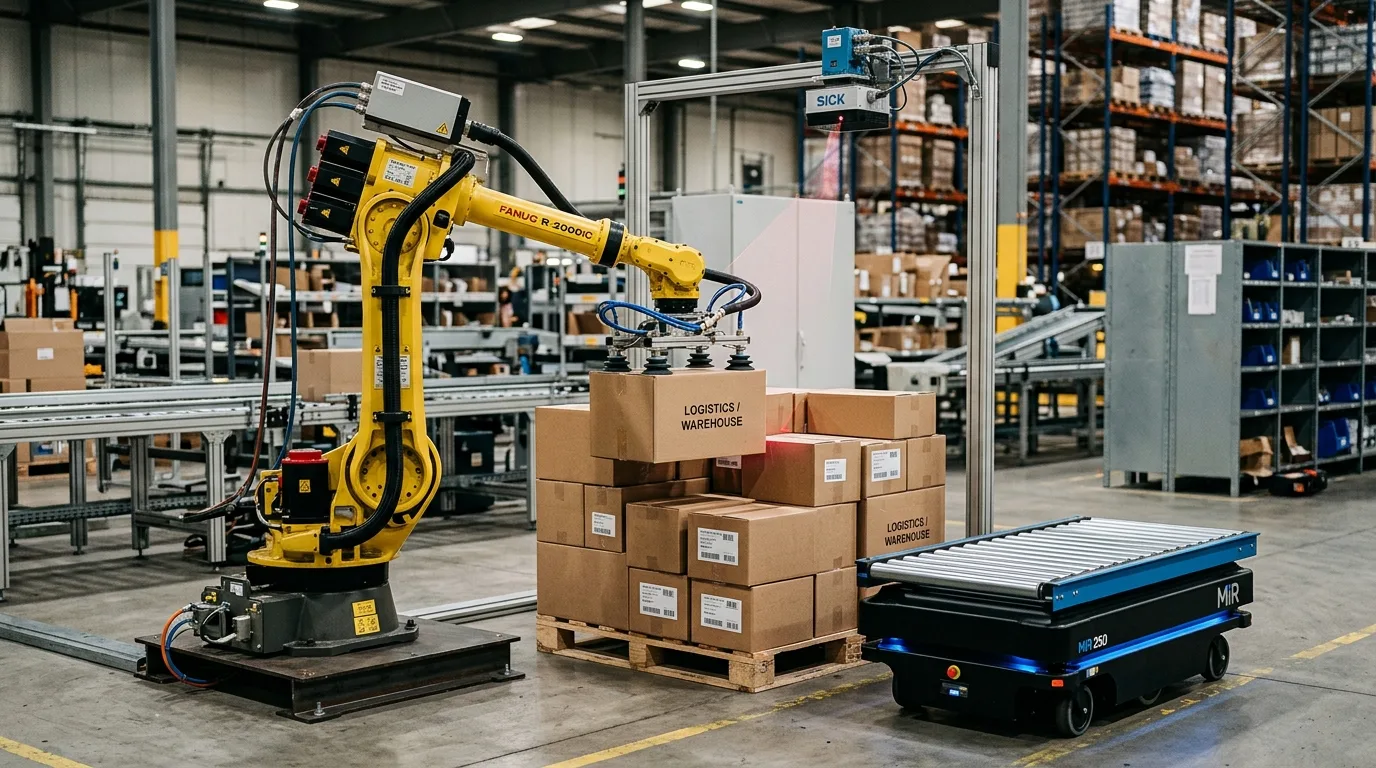
Smart Depalletizing adalah sistem otomasi cerdas yang menggunakan lengan robot industri berkapasitas muat besar (high-payload robot) yang dipandu oleh sensor visi 3D untuk mengenali, memilih, dan mengangkat kardus kemasan dari atas palet kayu, lalu memindahkannya ke sistem konveyor sortir atau robot pengangkut otonom.
Tantangan Menangani Mixed Pallet (Palet Kardus Campuran)
Jika palet homogen (mono-pallet) dengan ukuran kardus seragam dapat ditangani dengan pemrograman koordinat statis sederhana, skenario Mixed Pallet menuntut kecerdasan adaptif tinggi:
- Ukuran dan Dimensi Berbeda: Kardus memiliki panjang, lebar, dan tinggi yang bervariasi dalam satu tumpukan palet yang sama.
- Susunan Tidak Beraturan: Pola tumpukan interlocking yang heterogen menyebabkan celah antar-kardus tidak seragam.
- Pergeseran Fisik selama Transit: Guncangan selama pengangkutan truk sering kali menyebabkan tumpukan kardus menjadi miring atau meleset dari posisi aslinya.
- Variasi Permukaan & Berat: Permukaan kardus bergelombang, dilapisi lakban reflektif, atau memiliki berat muatan internal yang tidak seimbang.
Peran Sensor 3D Vision pada Depalletizing
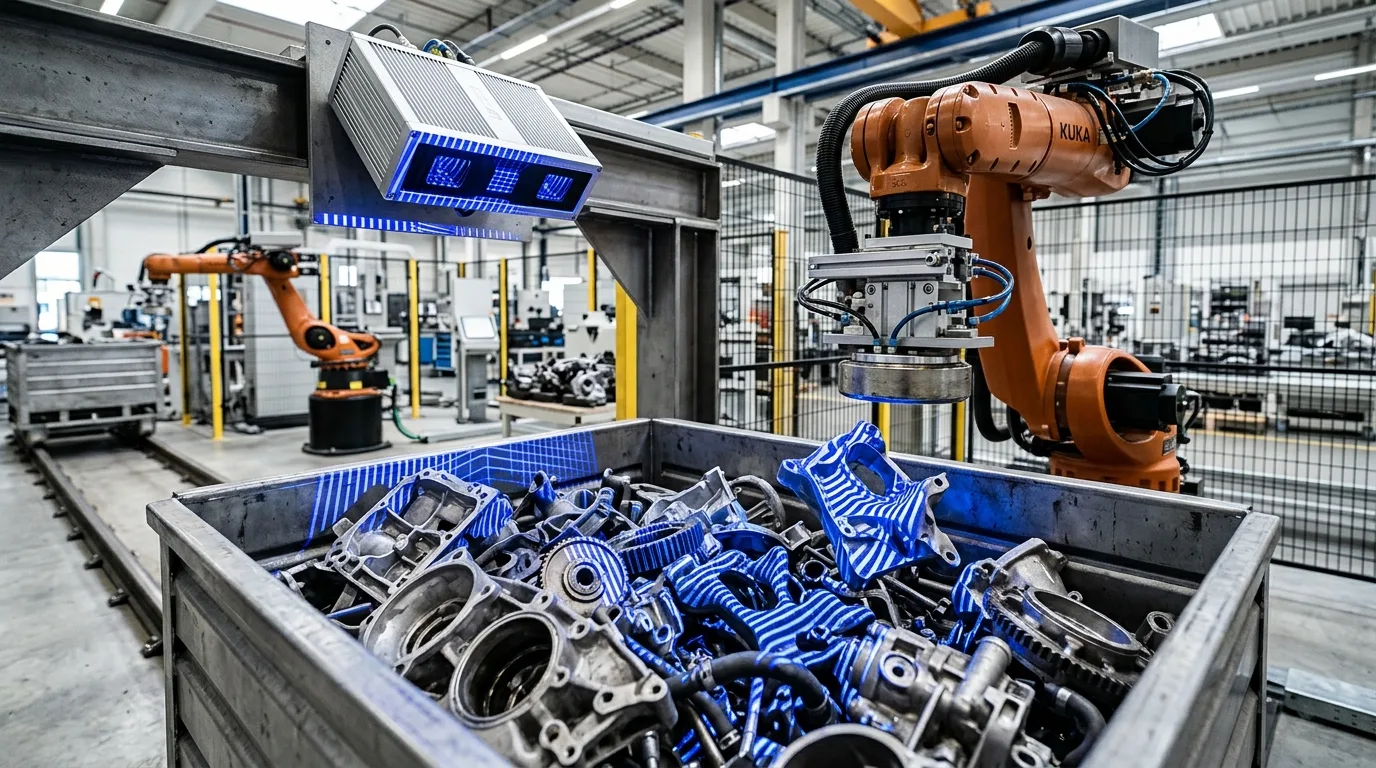
Sensor 3D vision yang dipasang di atas area palet memindai seluruh muatan menggunakan teknologi active laser atau stereo structured light:
- Perekaman Data Spasial: Menghasilkan model awan titik (point cloud) tiga dimensi yang memetakan topografi elevasi permukaan tumpukan secara real-time.
- Deteksi Lapisan Teratas (Top Layer Detection): Algoritma secara otomatis mengidentifikasi kardus-kardus mana yang berada di layer paling atas dan siap diambil tanpa risiko meruntuhkan tumpukan di bawahnya.
- Segmentasi Batas Kardus: Mengisolasi tepian setiap kardus meski kardus memiliki warna dan tekstur karton yang serupa.
Menentukan Titik Cengkeram Robot (Grasp Point Planning)
Setelah batas kardus terdeteksi dalam ruang 3D, perangkat lunak visi menghitung titik cengkeram (grasp point) yang paling stabil:
Integrasi Vacuum Gripper Multi-Zona
Untuk menangani variasi ukuran kardus yang acak, ujung lengan robot dilengkapi Vacuum Gripper Multi-Zona. Gripper ini memiliki matriks cangkir hisap (suction cups) independen yang dikendalikan oleh katup pneumatik cerdas. Hanya zona vakum yang tertutup rapat oleh permukaan kardus yang akan diaktifkan tekanannya, sementara cangkir hisap di luar batas kardus akan dinonaktifkan secara otomatis untuk mencegah kebocoran tekanan udara dan menjamin cengkeraman yang kokoh.
Kolaborasi Robot Lengan dan AMR (Autonomous Mobile Robot)
Efisiensi intralogistik mencapai puncaknya ketika robot depalletizing berkolaborasi secara sinergis dengan armada Autonomous Mobile Robot (AMR):
- Sensor 3D memindai palet kedatangan dan memandu robot mengambil kardus teratas.
- Robot meletakkan kardus ke stasiun transfer atau langsung ke atas modul roller konveyor aktif milik robot AMR.
- AMR Hikrobot secara otonom mengantarkan muatan tersebut ke lorong rak penyimpanan gudang atau stasiun picking pemenuhan pesanan (Goods-to-Person).
Vision Guided Robot untuk Efisiensi Intralogistik Pergudangan
Penerapan sistem depalletizing otomatis memangkas waktu pembongkaran kontainer hingga lebih dari 50%, meniadakan resiko kecelakaan kerja akibat pengangkatan beban berat manual, serta memastikan alur masuk barang di gudang berjalan dengan kecepatan terprediksi sepanjang waktu.
Hikrobot VisionMaster dan Ekosistem Otomasi Terpadu
Hikrobot menghadirkan ekosistem menyeluruh mulai dari sensor 3D khusus logistik, platform software Hikrobot VisionMaster 3D Depalletizing Module, hingga armada robot AMR dan software manajemen armada RCS-2000.
Sebagai distributor resmi Hikrobot di Indonesia, PT Berkah Solusi Mandiri siap membantu merancang studi kelayakan layout, simulasi throughput penanganan kardus, serta integrasi menyeluruh sistem depalletizing cerdas di pusat logistik Anda.
Butuh Solusi Smart 3D Depalletizing & AMR untuk Pabrik Anda?
Pelajari solusi integrasi Vision Guided Robot PT Berkah Solusi Mandiri atau konsultasikan kebutuhan kamera industri, software visi, dan integrasi robotika bersama para sales engineer bersertifikasi kami.
Artikel Terkait