
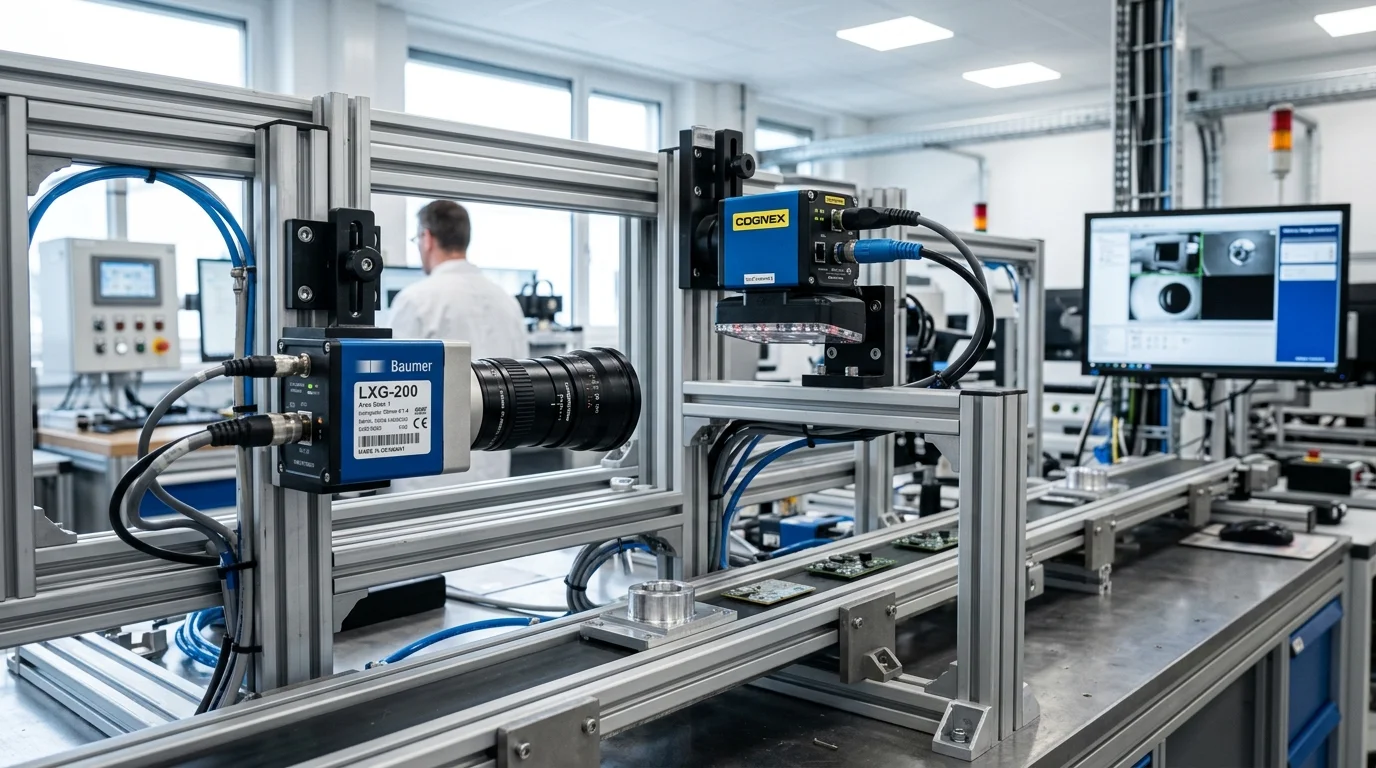
Machine Vision adalah teknologi integrasi perangkat optik, pemrosesan citra digital, dan komputasi otomatis yang dirancang untuk memberikan kemampuan analisis visual mandiri pada mesin industri. Teknologi ini merupakan pilar utama dalam otomatisasi pabrik (factory automation) yang menggantikan peran inspeksi manual dengan standar akurasi yang konsisten, berkecepatan tinggi, dan 100% terukur tanpa kelelahan manusia.
Dalam lantai manufaktur modern dengan kecepatan lini mencapai puluhan hingga ratusan meter per menit, mata manusia tidak lagi mampu mengevaluasi setiap produk secara objektif. Masalah kelelahan visual, keterbatasan waktu reaksi biologis, serta variasi penilaian antar-operator sering kali menyebabkan produk cacat lolos (escape defect) ke pasar. Sistem sistem machine vision hadir sebagai solusi deterministik yang mampu mengambil gambar, memproses data piksel, dan memberikan keputusan Lulus/Gagal (OK/NG) dalam hitungan milidetik.
Namun, agar sebuah mesin dapat "melihat" dan "mengambil keputusan" dengan presisi mikron, sistem harus melalui serangkaian tahapan sinkronisasi optik dan elektronik yang sangat ketat. Rangkaian proses berurutan ini dikenal sebagai Image Acquisition Chain (Rantai Akuisisi Citra). Jika salah satu mata rantai ini mengalami degradasi—misalnya pencahayaan tidak seragam atau pulsa trigger mengalami jitter—maka seluruh algoritma pemrosesan citra secanggih apa pun tidak akan mampu menghasilkan analisis yang andal.
1. Apa Itu Image Acquisition Chain?
Image Acquisition Chain adalah rangkaian siklus tertutup (closed-loop hardware & software pipeline) yang bertugas mentransformasikan keberadaan fisik produk nyata di lantai produksi menjadi data matriks piksel digital berkualitas tinggi di dalam memori komputer pemroses.
Tantangan terbesar dalam otomatisasi pabrik adalah kondisi lingkungan yang dinamis: ban berjalan (konveyor) bergetar, kecepatan laju part berfluktuasi, cahaya lampu ruangan (ambient light) berubah-ubah antara siang dan malam, serta produk yang melaju kencang rentan menimbulkan efek buram (motion blur). Rantai akuisisi citra dirancang secara deterministik untuk meniadakan seluruh variabel pengganggu tersebut melalui koordinasi mikrodetik antara sensor, kontroler pencahayaan strobo, optik lensa, dan kamera industri.
Prinsip Emas Machine Vision: "Garbage In, Garbage Out"
Algoritma pemrosesan citra atau AI tercanggih tidak akan mampu mendeteksi cacat jika gambar mentah yang diperoleh memiliki kontras rendah, tidak fokus, atau mengalami blur gerak. Oleh karena itu, 80% keberhasilan implementasi machine vision ditentukan oleh keandalan rantai akuisisi citra pada perangkat keras optoelektronik.
2. Lima Tahapan Terkoordinasi dalam Image Acquisition Chain
Setiap kali sebuah produk melintas di stasiun inspeksi visual, sistem mengeksekusi lima tahapan presisi berikut secara berurutan:
Tahap 1: Pemicu Deteksi (Triggering)
Proses dimulai saat part bergerak di atas konveyor mendekati area pandang kamera (Field of View / FOV). Sensor eksternal mendeteksi kehadiran fisik part dan mengirimkan sinyal pemicu (trigger pulse) ke kamera industri:
- Photoelectric & Fiber Optic Sensor: Mendeteksi tepi depan (leading edge) produk diskrit saat memotong berkas cahaya inframerah atau laser.
- Rotary Encoder Konveyor: Dipasang pada poros konveyor untuk membaca pulsa posisi pergerakan fisik. Teknik ini memungkinkan position-based triggering yang kebal terhadap perubahan percepatan atau perlambatan motor konveyor.
- Hardware GPIO Optocoupler: Kamera menerima sinyal trigger melalui jalur optocoupler 24V DC yang terisolasi dari derau listrik (electrical noise) mesin pabrik, dengan latensi respon jitter di bawah 1 mikrodetik (< 1 μs).
Tahap 2: Pencahayaan Terkendali (Controlled Illumination)
Tepat saat trigger diterima, unit kontroler lampu industri menyalakan modul LED khusus dalam mode strobo (overdrive strobe illumination):
- Durasi Pulsa Strobo Sangat Singkat: Lampu menyala hanya selama beberapa puluh mikrodetik (misalnya 20 μs – 100 μs) dengan intensitas arus hingga 300%–500% lebih terang daripada mode kontinu standar.
- Membekukan Pergerakan Objek: Durasi pulsa cahaya yang sangat singkat bertindak sebagai rana optik yang membekukan gerakan benda berkecepatan tinggi, sehingga sensor kamera menangkap gambar seolah-olah produk berada dalam posisi diam sempurna.
- Mengisolasi Gangguan Cahaya Sekitar (Ambient Light Immunity): Karena pulsa strobo sangat benderang, fluktuasi lampu ruangan pabrik atau sinar matahari dari jendela tidak akan memengaruhi konsistensi nilai piksel. Pelajari teknik pemilihan sudut pencahayaan pada ulasan mendalam panduan machine vision lighting.
Tahap 3: Pengambilan Gambar (Image Capture)
Foton cahaya yang dipantulkan oleh permukaan objek difokuskan oleh lensa industri (FA Lens) ke bidang sensor citra kamera:
- Global Shutter CMOS Sensor: Wajib digunakan untuk objek bergerak di konveyor. Seluruh piksel diaktifkan untuk menangkap foton secara serempak dan ditutup bersamaan. Hal ini meniadakan distorsi miring (rolling shutter distortion) yang biasanya merusak akurasi pengukuran geometris.
- Konversi Foton ke Elektron (Photoelectric Conversion): Fotodioda pada masing-masing piksel mengubah intensitas cahaya menjadi muatan listrik, yang kemudian diubah menjadi nilai digital (skala keabuan 8-bit/10-bit/12-bit mono, atau RGB warna).
- Transmisi Data Tanpa Kompresi (Lossless Raw Transmission): Frame citra digital segera dialirkan keluar dari kamera melalui antarmuka industri seperti GigE Vision (standar kabel Ethernet Cat6 hingga 100 meter) atau USB3 Vision langsung ke memori RAM komputer pemroses tanpa kompresi lossy JPEG/H.264.
Tahap 4: Analisis dan Pemrosesan Citra (Image Processing)
Unit pemroses visi (Industrial PC atau prosesor tertanam Smart Camera) mengeksekusi rangkaian algoritma pada matriks piksel mentah:
- Pra-pemrosesan (Image Preprocessing): Melakukan normalisasi histogram, filter pengurangan noise (Gaussian / Median Filter), serta deteksi kontur tepi (Sobel, Canny).
- Pencocokan Pola (Pattern Matching & Alignment): Menemukan posisi dan orientasi sudut part (X, Y, θ) untuk mengompensasi posisi produk yang sedikit miring di atas konveyor.
- Pengukuran Dimensi Geometris (Metrology): Menghitung jarak antar tepi, radius lingkaran, atau sudut dengan akurasi sub-piksel (hingga 1/10 sampai 1/50 piksel).
- Deteksi Cacat Permukaan (Defect Inspection): Menganalisis variasi intensitas piksel (blob analysis) untuk menemukan goresan, bintik warna, serpihan, lubang pori, atau deformasi bentuk.
- Pembacaan Kode & OCR: Membaca kode 1D Barcode, 2D DataMatrix DPM (Direct Part Marking), serta teks karakter nomor batch dan tanggal kedaluwarsa.
Tahap 5: Eksekusi Kontrol dan Aksi (Output Action)
Berdasarkan hasil evaluasi algoritma, sistem menghasilkan keputusan deterministik yang langsung dihubungkan ke sistem otomasi pabrik:
- Handshake Sinyal OK/NG ke PLC: Mengirimkan sinyal biner diskrit (24V DC I/O) atau paket komunikasi industri (Profinet, Ethernet/IP, Modbus TCP) ke Programmable Logic Controller.
- Aktivasi Aktuator Penolak (Rejector): Jika produk dinilai NG (Not Good), PLC menghitung jeda waktu pergerakan konveyor (melalui encoder) dan memicu mekanisme penolak—seperti pendorong pneumatik (pusher), semprotan udara bertekanan tinggi (air blow), atau diverter gate—tepat saat produk tiba di stasiun penolakan.
- Pemanduan Lengan Robot: Mengirimkan koordinat posisi spasial X, Y, Z dan sudut rotasi θ ke kontroler robot untuk proses pemindahan barang (pick and place) atau perakitan presisi.
- Pencatatan Data Mutu (Traceability Logging): Menyimpan gambar part cacat beserta stempel waktu dan ID produk ke server MES/ERP untuk keperluan audit mutu industri 4.0.
3. Komponen Inti Pembentuk Sistem Machine Vision
Sistem machine vision merupakan integrasi harmonis antara perangkat keras presisi tinggi dan perangkat lunak cerdas. Berikut adalah tabel rincian fungsi komponen utama pembentuk sistem:
| Komponen | Fungsi Teknis & Spesifikasi | Standar Industri / Contoh |
|---|---|---|
| Industrial Camera | Menangkap data citra mentah berkecepatan tinggi tanpa kompresi dengan sensor Global Shutter. Tersedia varian Area Scan (2D diskrit) dan Line Scan (kontinu). | Hikrobot Industrial Camera, Sony Pregius Sensor |
| Lensa Industri (FA Lens) | Memfokuskan cahaya dengan distorsi optik sangat rendah (< 0.1%). Menggunakan pengunci fokus & aperture manual tahan getaran mesin. Tersedia opsi Lensa Telecentric untuk metrologi mikron. | C-Mount, M12, Telecentric Lens |
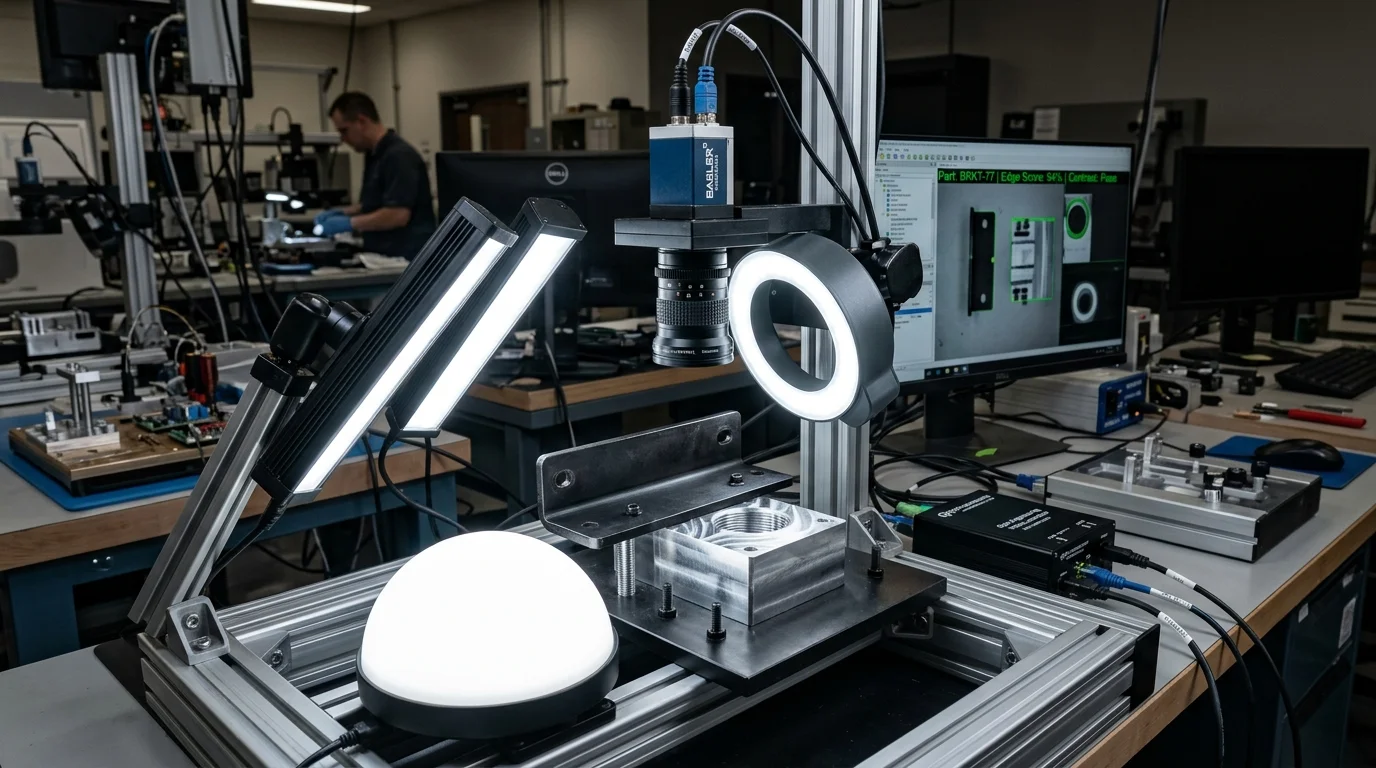
| Machine Vision Lighting | Menciptakan kontras fitur objek terhadap background. Menggunakan kontroler strobo mikrodetik untuk membekukan objek cepat dan meniadakan refleksi liar. | Ring Light, Backlight, Coaxial Light, Darkfield |
| Industrial PC / Controller | Komputer industri tanpa kipas (fanless embedded PC) tahan debu dan getaran, bertugas menjalankan komputasi algoritma pemrosesan citra dan inferensi AI secara real-time. | Intel Core i7/Xeon, NVIDIA RTX Embedded GPU |
| Perangkat Lunak Visi | Platform algoritma analisis citra grafis modular untuk inspeksi metrologi, deteksi cacat, OCR, dan integrasi deep learning. | Hikrobot VisionMaster, MVTec HALCON, OpenCV |
| Antarmuka & Komunikasi | Kabel data terlindung berstandar industri dan protokol kontrol otomasi pabrik untuk integrasi deterministik ke lini perakitan. | GigE Vision, USB3 Vision, Profinet, EtherNet/IP |
Tinjau perbandingan mendalam antara arsitektur komputer terpisah dan kamera terintegrasi pada artikel Smart Camera vs PC-Based Vision.
4. Panduan Teknis Menghitung Waktu Eksposur dan Menghindari Motion Blur
Salah satu kesalahan paling umum dalam instalasi kamera industri adalah timbulnya efek buram pergerakan (motion blur) pada produk yang melintas cepat di atas konveyor. Untuk mencegah blur, pergeseran part selama sensor kamera membuka rana tidak boleh melebihi ukuran satu piksel fisik di bidang objek:
Rumus Waktu Eksposur Maksimum (T_exp):
T_exp (detik) ≤ Resolusi Spasial (mm/piksel) / Kecepatan Konveyor (mm/detik)
Contoh Perhitungan: Jika bidang pandang (FOV) adalah 100 mm pada kamera beresolusi 2000 piksel horizontal, maka resolusi spasialnya adalah 100 / 2000 = 0.05 mm/piksel. Jika konveyor melaju pada 1000 mm/detik (1 meter/detik), maka waktu eksposur maksimum adalah 0.05 / 1000 = 0.00005 detik (50 mikrodetik). Pada waktu eksposur sesingkat ini, penggunaan pencahayaan strobo intensitas tinggi mutlak diperlukan agar gambar tidak gelap.
5. Pertimbangan Praktis Implementasi di Lingkungan Pabrik
Dalam implementasi di industri manufaktur Indonesia, engineer harus memperhatikan beberapa faktor lingkungan nyata:
-
Getaran Mesin (Mechanical Vibration):
Gunakan braket mounting aluminium rigid berkekuatan tinggi dengan peredam getaran. Pastikan lensa industri memiliki sekrup pengunci mekanis (locking screws) pada cincin fokus dan diafragma aperture agar pengaturan optik tidak bergeser seiring waktu. -
Debu, Minyak, dan Kelembapan:
Di lini pengelasan logam, injeksi plastik, atau pengolahan makanan, pasang kamera dan lensa di dalam kotak pelindung (enclosure) berstandar IP65 atau IP67 dengan kaca optik pelindung anti-gores. -
Kestabilan Suhu:
Sensor kamera CMOS sensitif terhadap kenaikan suhu internal yang dapat memicu timbulnya dark current noise (bintik derau pada piksel). Pastikan kabinet memiliki ventilasi atau heatsink yang memadai pada bodi kamera. -
Integritas Kabel Data:
Hindari menggelar kabel GigE Vision berdampingan dengan kabel motor servo berdaya tinggi di dalam cable duct yang sama untuk mencegah induksi interferensi elektromagnetik (EMI). Gunakan kabel STP (Shielded Twisted Pair) kelas industri dengan konektor sekrup pengunci.
6. Kesimpulan
Sistem machine vision bukan sekadar memasang kamera di atas ban berjalan, melainkan orkestrasi presisi dari seluruh mata rantai Image Acquisition Chain. Memahami interaksi antara pemicu hardware, pencahayaan terkendali, sensor Global Shutter, algoritma pemrosesan citra, dan kontrol PLC adalah kunci keberhasilan otomatisasi inspeksi mutu yang deterministik, andal, dan minim penolakan palsu (false reject).
Artikel Terkait

Konsultasi Sistem Akuisisi Citra Bersama PT Berkah Solusi Mandiri
Apakah lini produksi Anda menghadapi kendala gambar buram di konveyor cepat, pencahayaan tidak seragam, atau integrasi trigger sensor dengan PLC? PT Berkah Solusi Mandiri (BSM) sebagai distributor resmi Hikrobot di Indonesia menyediakan layanan pengujian sampel gratis di laboratorium visi, perancangan optik, hingga integrasi lengkap di pabrik Anda.
Kunjungi halaman katalog machine vision camera kami atau hubungi tim ahli kami melalui Kontak Kami atau WhatsApp di +62 857-7497-5733.