
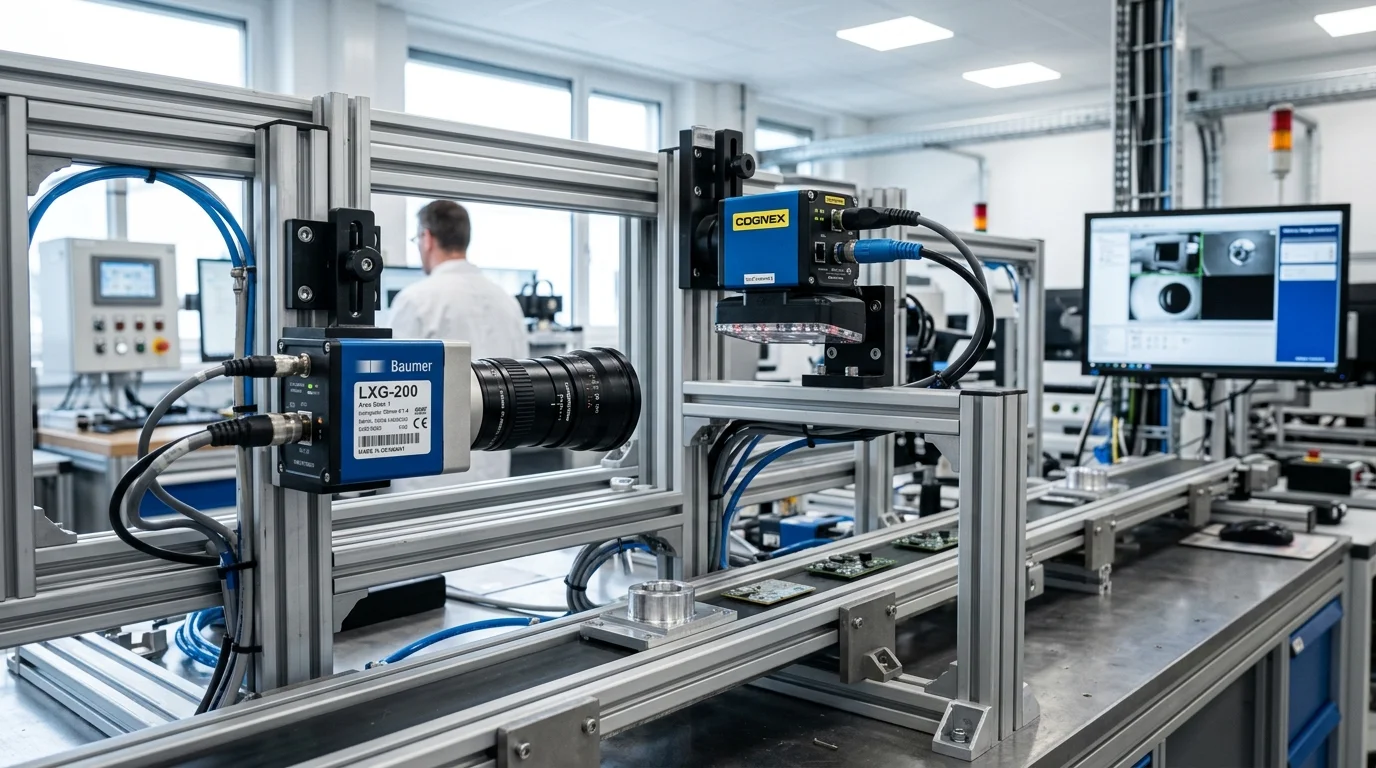
Kamera inspeksi industri dan machine vision adalah dua pilar teknologi yang saling bertaut erat dalam ekosistem otomasi pabrik cerdas modern. Kamera inspeksi industri berperan sebagai transduser sensor optik (pengumpul informasi visual fisik), sedangkan machine vision mencakup keseluruhan arsitektur rekayasa yang mengolah sinyal cahaya tersebut menjadi pemahaman komputasional, pengambilan keputusan kualitas otonom, dan koordinasi fisik langsung dengan sistem pengendali mesin (PLC) serta robot perakitan.
Kerap kali di lapangan industri, istilah "kamera inspeksi" dan "machine vision" diperlakukan secara rancu seolah-olah keduanya adalah produk yang sama. Padahal, memahami batas fungsional antara unit sensor kamera dengan keseluruhan arsitektur machine vision sangat krusial dalam merancang sistem otomasi yang andal, scalable, dan hemat biaya siklus hidup. Artikel komprehensif ini mengupas tuntas relasi struktural keduanya, sembilan komponen esensial, alur transmisi end-to-end, protokol antarmuka data industri, pemandu robotika (Vision Guided Robotics), mekanisme handshake dengan PLC, hingga panduan menentukan topologi arsitektur terbaik untuk pabrik Anda.
1. Kamera Inspeksi Bukan Seluruh Sistem: Memahami Hierarki Machine Vision
Untuk memahami hubungan fundamental keduanya, mari kita gunakan analogi fungsional fisiologis yang terstruktur:
- Kamera Inspeksi Industri adalah "Mata": Tugas utamanya adalah mengumpulkan foton cahaya yang dipantulkan oleh objek fisik dan mengonversinya menjadi matriks data piksel digital mentah (raw image data) dengan ketepatan geometris tinggi, bebas distorsi, dan tersinkronisasi dalam waktu mikrodetik. Kamera tidak mengetahui apakah part yang dilihatnya berstatus baik atau rusak.
- Vision Software & Industrial PC adalah "Otak": Menerima data piksel mentah dari kamera, melakukan filtering, mengekstrak fitur geometris (tepi, kontur, warna), membandingkannya dengan toleransi resep produksi, dan mengambil keputusan logika matematis apakah produk dinyatakan Lulus (OK) atau Cacat (NG).
- PLC dan Aktuator Mekanis adalah "Sistem Saraf & Tangan Eksekusi": Menerima sinyal keputusan dari vision controller, mengoordinasikan waktu penolakan dengan kecepatan konveyor, dan mengaktifkan silinder pneumatik atau lengan robot untuk memindahkan produk fisik di lantai pabrik.
Dengan demikian, sebuah kamera inspeksi hanyalah salah satu subsistem sensor di dalam sistem machine vision yang utuh. Tanpa software analisis dan controller yang tepat, kamera inspeksi tidak dapat menghasilkan aksi otomasi apa pun.
Pelajari lebih lanjut mengenai arsitektur sistem penglihatan mesin pada panduan komprehensif kamera inspeksi industri milik PT Berkah Solusi Mandiri.
2. Sembilan Komponen Esensial Pembangun Sistem Machine Vision Lengkap
Sebuah solusi machine vision kelas industri mengintegrasikan sembilan komponen perangkat keras dan lunak yang saling melengkapi:
- Industrial Camera (Sensor Citra): Sensor CMOS dengan global shutter berkecepatan tinggi yang mendukung resolusi mulai dari VGA hingga puluhan Megapixel.
- Optical Lens (Lensa Industri): Lensa C-mount, CS-mount, atau telecentric lens berdistorsi rendah yang memetakan bidang pandang objek ke sensor secara presisi.
- Specialized Lighting (Pencahayaan Industri): Sumber LED strobing berdaya tinggi (Ring, Bar, Backlight, Coaxial, Dome, Low-angle Darkfield) yang dirancang untuk menghasilkan kontras optimal pada fitur target.
- Hardware Trigger & Encoder: Sensor photoelectric atau rotary encoder konveyor yang memberikan pemicuan pulsa digital instan saat produk berada tepat di stasiun inspeksi.
- Vision Software Platform: Engine algoritma pemrosesan citra (seperti Hikrobot VisionMaster, Halcon, atau OpenCV) yang memuat library tool metrologi, deteksi cacat, OCR, dan inferensi AI.
- Vision Controller / Industrial PC (IPC): Unit komputer industri tahan getaran dan debu (fanless embedded PC) dengan prosesor multi-core dan kartu akselerator grafis GPU.
- Programmable Logic Controller (PLC): Otak kendali mesin utama pabrik yang mengatur siklus sekuensial pergerakan mesin lini produksi.
- Industrial Network Fieldbus: Jaringan komunikasi data deterministik (PROFINET, EtherNet/IP, Modbus TCP, EtherCAT) yang menghubungkan vision controller dengan ekosistem otomasi pabrik.
- Mechanical Actuator / Rejector: Mekanisme fisik penolak (seperti pneumatic cylinder, blow-off air nozzle, flipper arm, atau diverter gate) untuk menyortir produk secara otomatis.
3. Alur Kerja End-to-End: Dari Foton Cahaya Hingga Eksekusi Mekanis
Sistem machine vision bekerja secara deterministik dalam siklus tertutup berkecepatan tinggi (10–50 milidetik per produk). Alur kerjanya dapat dipetakan ke dalam delapan tahapan sekuensial:
4. Bagaimana Kamera Berkomunikasi dengan Sistem Vision?
Kamera inspeksi industri mentransfer volume data piksel mentah yang masif menuju controller melalui standar antarmuka internasional yang diatur oleh Automated Imaging Association (AIA) dan European Machine Vision Association (EMVA):
| Standar Antarmuka | Bandwidth Data Maksimal | Panjang Kabel & Karakteristik Khas |
|---|---|---|
| GigE Vision (1 Gbps) | Hingga ~125 MB/s throughput data murni. | Panjang kabel hingga 100 meter (kabel Ethernet standar Cat5e/Cat6); sangat fleksibel untuk multi-kamera terdistribusi. |
| 10 GigE Vision (10 Gbps) | Hingga ~1.250 MB/s throughput data masif. | Panjang kabel hingga 100 meter (kabel Cat6a atau serat optik SFP+); ideal untuk sensor resolusi tinggi pada fps tinggi. |
| USB3 Vision (USB 3.0) | Hingga ~400 MB/s throughput data stabil. | Jarak kabel terbatas 3–5 meter (atau hingga 10 meter dengan kabel aktif); instalasi plug-and-play mudah tanpa frame grabber. |
| CoaXPress (CXP-6 / CXP-12) | Hingga 6,25 Gbps per kanal (hingga 25 Gbps quad). | Menggunakan kabel koaksial 75 ohm hingga puluhan meter; wajib menggunakan kartu dedicated Frame Grabber PCIe di dalam IPC. |
Selain jalur transmisi data gambar di atas, setiap kamera industri dilengkapi konektor port I/O khusus (biasanya konektor bundar Hirose 6-pin atau 12-pin) untuk menerima sinyal hardware trigger digital 24V dan mengirimkan pulsa sinkronisasi strobing ke lampu LED dalam skala sub-mikrodetik.
5. Karakteristik Sensor dalam Arsitektur Sistem: Area Scan, Line Scan, dan Smart Camera
Pemilihan jenis kamera menentukan topologi arsitektur sistem machine vision secara keseluruhan:
- Area Scan Camera: Memindai bidang 2D secara utuh dalam satu exposure serempak. Paling banyak digunakan untuk part diskrit yang melintas di konveyor atau stasiun inspeksi stop-and-go.
- Line Scan Camera: Memindai objek garis per baris dengan frekuensi sangat tinggi (mencapai ratusan kHz). Sangat esensial untuk material kontinyu permukaan lebar (seperti lembaran baja, kertas, film plastik) atau objek berbentuk silinder berputar yang diinspeksi secara 360 derajat.
- Smart Camera: Mengintegrasikan sensor kamera, lensa, prosesor komputasi tersemat, dan software pemrosesan citra dalam satu wadah housing logam kompak. Sangat cocok untuk instalasi stasiun tunggal mandiri di mana ruang fisik kabinet sangat terbatas dan tidak memerlukan komputer eksternal.
Kunjungi katalog perangkat keras kami pada halaman industrial camera dan smart camera PT Berkah Solusi Mandiri untuk mengeksplorasi spesifikasi teknisnya.
6. Ragam Kemampuan Machine Vision: Dari Quality Control Hingga Ketertelusuran Total
Fleksibilitas machine vision menjadikannya fondasi multi-fungsi di berbagai stasiun perakitan pabrik:
- Quality Inspection & Defect Detection: Mendeteksi cacat permukaan mikron, retakan material, lubang jarum, dan ketidaksempurnaan kosmetik pada kecepatan jalur penuh.
- Precision Metrology & Dimensional Gauging: Melakukan pengukuran jarak, diameter, sudut, dan kelurusan tepi secara otomatis dengan akurasi mikrometer tanpa menyentuh produk.
- OCR & Code Traceability: Membaca kode serialisasi 1D/2D DataMatrix DPM pada komponen mesin serta memverifikasi keterbacaan teks inkjet tanggal kedaluwarsa pada kemasan makanan dan obat.
- Presence & Assembly Verification: Memastikan seluruh komponen pendukung (seperti baut, segel O-ring, dan klip kabel) terpasang lengkap dengan polaritas yang benar sebelum produk dikemas.
7. Machine Vision untuk Pemandu Robot Industri (Vision-Guided Robotics / VGR)
Salah satu aplikasi tercanggih dari sinergi kamera inspeksi dan machine vision adalah Vision-Guided Robotics (VGR). Pada aplikasi ini, output dari sistem machine vision bukan lagi sekadar keputusan biner OK/NG, melainkan data koordinat spasial dunia nyata (Real-World Cartesian Coordinates: X, Y, Z, dan sudut rotasi θ):
- Produk tiba di konveyor dengan posisi dan orientasi yang acak.
- Kamera inspeksi yang terpasang di atas konveyor menangkap gambar produk.
- Software vision melakukan kalibrasi ruang (hand-eye calibration) untuk mengubah koordinat piksel kamera menjadi koordinat milimeter sistem robot.
- Koordinat posisi dan orientasi objek dikirimkan melalui soket Ethernet TCP/IP ke controller robot industri (seperti robot SCARA, Delta, atau 6-Axis Arm).
- Lengan robot mengarahkan gripper untuk mengambil (pick) part yang melaju di konveyor dan menempatkannya (place) secara presisi ke dalam sarang perakitan tanpa memerlukan jig pemandu mekanis yang mahal.
8. Protokol Integrasi dan Prosedur Handshake Deterministik dengan PLC
Agar sistem machine vision dapat bekerja selaras dengan mesin pabrik tanpa risiko tabrakan atau kesalahan data, komunikasi antara Vision Controller dan PLC menerapkan siklus Four-Way Handshake yang deterministik:
Komunikasi ini dieksekusi melalui antarmuka fieldbus industri standar seperti PROFINET (standar Siemens), EtherNet/IP (standar Rockwell Automation / Omron), atau Modbus TCP, menjamin waktu siklus pertukaran data selalu berada di bawah ambang batas toleransi operasi mesin.
9. Contoh Tipikal Arsitektur Implementasi di Lantai Produksi
Dalam implementasi nyata di industri, arsitektur sistem machine vision umumnya terbagi ke dalam dua pendekatan topologi:
| Karakteristik Arsitektur | Arsitektur Terdistribusi (Smart Camera) | Arsitektur Terpusat (Multi-Camera IPC) |
|---|---|---|
| Struktur Perangkat | Unit tunggal mandiri (all-in-one). Tidak memerlukan PC eksternal. | Satu unit Industrial PC kuat yang mengendalikan 2 hingga 8 kamera GigE/USB3 secara simultan. |
| Alur Pengolahan | Smart Camera → Digital I/O → PLC → Rejector. | Multi-Camera → IPC (Vision Processing / AI) → Fieldbus → PLC / Robot. |
| Kelebihan Utama | Pemasangan ringkas pada ruang sempit, biaya implementasi stasiun tunggal ekonomis, minim kabel. | Daya komputasi tinggi untuk model AI deep learning, sinkronisasi multi-sudut pandang (360 derajat), manajemen resep terpusat. |
| Aplikasi Khas | Cek ada/tidaknya tutup botol, pembacaan barcode kemasan, verifikasi label sederhana. | Inspeksi cacat bodi mobil multi-sudut, perakitan presisi PCB elektronik, pemandu robotika berkecepatan tinggi. |
10. Panduan Menentukan Arsitektur yang Tepat untuk Line Anda
Dalam merancang sistem otomasi penglihatan mesin, pertimbangkan tujuh faktor rekayasa berikut:
- Jumlah Titik Inspeksi: Jika hanya membutuhkan inspeksi di satu titik konveyor, Smart Camera adalah solusi paling efisien. Jika produk perlu diperiksa dari 4 sisi secara serempak (misal: atas, bawah, kiri, kanan), arsitektur Multi-Camera berbasis Industrial PC jauh lebih hemat dan mudah disinkronkan.
- Kompleksitas Algoritma: Tugas sederhana seperti verifikasi keberadaan part dan barcode cocok untuk Smart Camera. Tugas kompleks yang melibatkan model AI deep learning atau metrologi toleransi mikron membutuhkan prosesor multi-core dan GPU pada Industrial PC.
- Cycle Time Produksi: Lini produksi berkecepatan ekstrem (> 600 part/menit) memerlukan kamera berkemampuan frame rate tinggi dengan transmisi GigE/CoaXPress menuju controller berkinerja tinggi.
- Ketersediaan Ruang Fisik: Pada mesin perakitan yang padat, kepala kamera ringkas berukuran mikro (misal: 29×29 mm) dapat diselipkan di dalam ruang sempit dengan kabel yang ditarik ke kabinet kontrol.
- Skalabilitas Jangka Panjang: Pilih arsitektur yang memungkinkan penambahan unit kamera baru di masa mendatang tanpa perlu merombak keseluruhan panel kontrol kelistrikan.
11. Kesimpulan
Kamera inspeksi industri dan machine vision bukanlah entitas yang terpisah, melainkan sinergi antara sensor penangkap gambar dengan sistem kecerdasan komputasi otomasi. Kamera industri menyediakan data optik berkualitas tinggi yang bebas distorsi, sementara machine vision mengonversi data tersebut menjadi tindakan fisik nyata di lini manufaktur. Dengan memahami arsitektur sistem, standar antarmuka data, dan protokol integrasi ke PLC, perusahaan manufaktur dapat membangun lini produksi yang cerdas, efisien, dan bebas cacat.
Layanan Konsultasi & Integrasi Machine Vision Bersama PT Berkah Solusi Mandiri
Merancang sistem machine vision yang handal membutuhkan keahlian multidisiplin dalam bidang optika industri, pemrosesan citra, rekayasa kelistrikan, dan integrasi PLC. PT Berkah Solusi Mandiri (BSM) hadir sebagai mitra terpercaya penyedia solusi machine vision dan distributor resmi perangkat otomasi Hikrobot di Indonesia.
Kunjungi halaman katalog hardware machine vision Hikrobot untuk melihat pilihan produk lengkap kami, atau diskusikan kebutuhan integrasi lini produksi Anda bersama tim spesialis kami melalui halaman Kontak Kami.